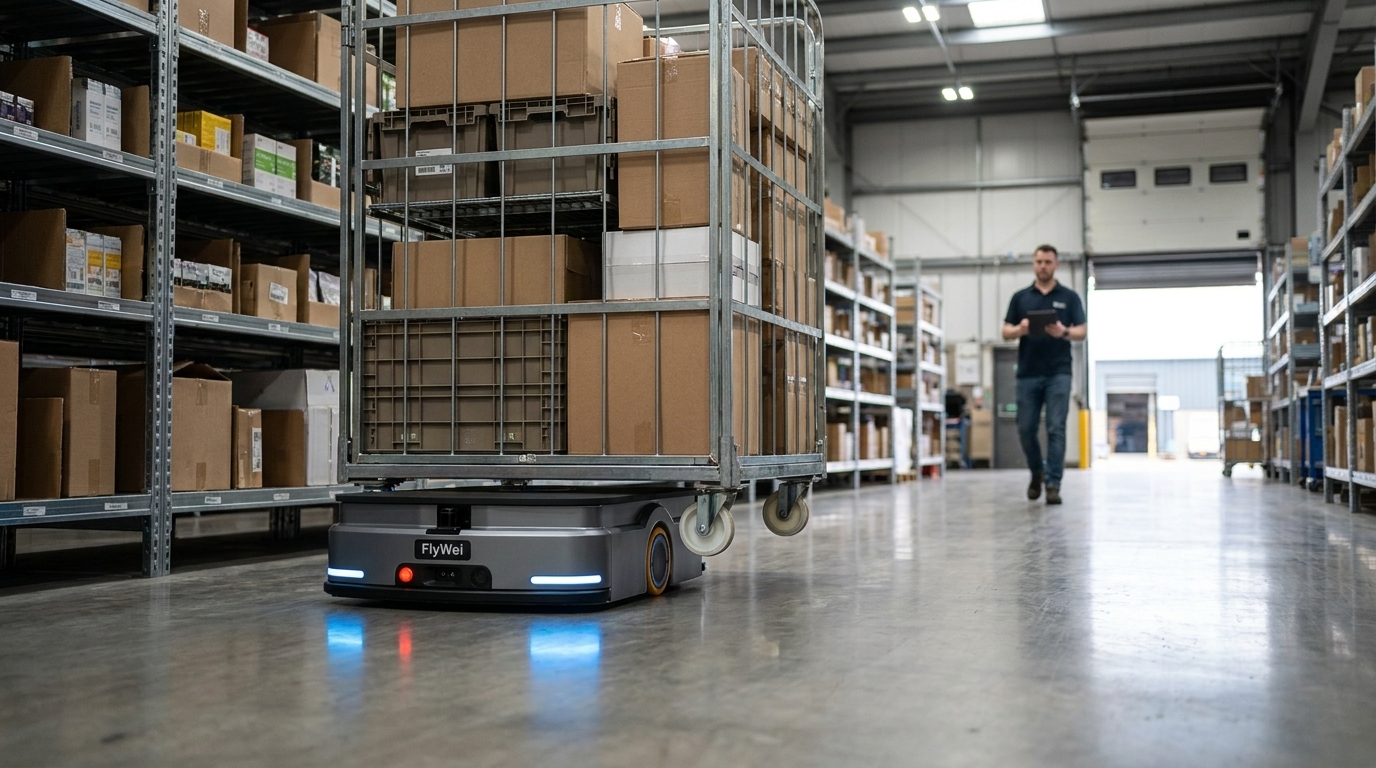
Les robots de levage automatisés sont des machines mobiles autonomes qui soulèvent, transportent et déposent des charges lourdes — palettes, palox, sous-ensembles de moteurs et chariots à roulettes — sans qu'une personne n'ait à supporter le poids ou à diriger le chariot. La manutention, le levage et le transport sont à l'origine d'environ 17 % de tous les accidents du travail non mortels signalés chaque année au Health and Safety Executive, et les entrepôts de pièces lourdes sont plus exposés que la plupart des autres. Si vous gérez un grand entrepôt d'ingénierie ou de pièces de rechange, vous en connaissez déjà la forme : des pièces moulées et des carters de boîte de vitesses trop lourds pour être ramassés proprement, des chariots poussés à la main sur toute la longueur du bâtiment, un chariot élévateur à contrepoids immobilisé pendant une grande partie d'un quart de travail pour une tâche pour laquelle il n'a jamais été dimensionné, et un effectif intérimaire qui se renouvelle plus vite que vous ne pouvez l'intégrer. Les blessures sont rarement spectaculaires. Le coût est cumulatif.
Pourquoi les entrepôts de pièces lourdes déplacent encore les charges à la main
Les entrepôts de pièces d'ingénierie et d'industrie lourde n'ont jamais été conçus comme un centre de distribution de produits d'épicerie. Un centre de distribution de détail gère une bande étroite de poids de palettes et automatise autour de cette cohérence. Un magasin de pièces près de Burton-on-Trent, ou une opération de pièces de rechange près de DIRFT, présente plutôt un profil bimodal : des milliers de petits consommables légers et à rotation rapide, à côté de quelques centaines de pièces moulées, de boîtiers, de carters de boîte de vitesses et d'assemblages partiellement construits, bien plus lourds que ce qu'une personne devrait déplacer.
Trois choses en découlent. Premièrement, les articles lourds ne sont que rarement sur une palette standard. Ils sont placés dans des palox, sur des chariots à roulettes ou dans des berceaux sur mesure — le type de charge qu'un chariot élévateur à contrepoids gère le plus mal et qu'une personne est le plus tentée de pousser à la main.
Deuxièmement, les mouvements lourds sont individuellement peu fréquents. Aucun flux n'a semblé suffisamment important pour justifier un chariot et un conducteur dédiés, de sorte que le travail a été absorbé dans la journée de chacun : une poussée ici, un levage à deux personnes là, un chariot traversant une allée active. Les directives du Health and Safety Executive sur le transport en milieu de travail sont sans ambiguïté : le mélange de piétons, de manutention manuelle et de véhicules en mouvement dans une même allée est le lieu où se produisent des événements graves — une description exacte d'un magasin de pièces au changement de quart.
Troisièmement, la main-d'œuvre qui absorbait tranquillement tout cela est devenue peu fiable. Le roulement du personnel intérimaire signifie que l'opérateur effectuant un levage à deux personnes aujourd'hui peut en être à son deuxième quart de travail dans le bâtiment, et Logistics UK a suivi la pression persistante en matière de recrutement dans les rôles d'entreposage pendant des années. La qualité de l'intégration diminue à mesure que le roulement augmente, et la technique de manutention manuelle se dégrade en premier.
Rien de tout cela n'est un échec de formation. C'est un manque de conception : le bâtiment a été aménagé pour les personnes et les palettes, et le travail lourd est tombé entre les deux.
Les robots de levage automatisés sont des machines autonomes qui soulèvent, transportent et déposent des charges lourdes sans qu'une personne n'ait à supporter le poids — s'attaquant aux blessures liées à la manutention, au levage et au transport qui représentent environ 17 % des accidents du travail non mortels signalés au Health and Safety Executive.
Levier 1 : cartographier les mouvements lourds avant de spécifier un robot
Le levier opérationnel vient en premier et ne coûte rien d'autre qu'une semaine d'attention. Convenez d'un seuil de poids avec votre responsable de la sécurité, puis demandez aux superviseurs d'enregistrer chaque charge au-dessus de ce seuil pendant cinq jours ouvrables : ce qui a été déplacé, d'où, vers où, combien de personnes l'ont touché et combien de temps l'allée a été bloquée. La plupart des directeurs d'entrepôt s'attendent à ce que la réponse soit répartie de manière diffuse sur des dizaines de flux. Ce n'est presque jamais le cas. Dans un entrepôt de pièces typique au Royaume-Uni, une poignée de trajets — de la réception des marchandises au vrac lourd, du vrac à la préparation des kits, de la préparation des kits à la zone de rassemblement pour l'expédition — représentent la majeure partie du travail lourd et presque tous les levages à deux personnes.
Cette concentration est l'ensemble du cas d'affaires : vous n'automatisez pas un entrepôt, vous automatisez trois trajets. Cela vous indique également le type de support de charge, le modèle de trafic et le temps de cycle à spécifier — la différence entre une machine qui correspond à votre bâtiment et une qui correspond à une brochure. Faites cela avant d'inviter qui que ce soit à soumissionner.
Levier 2 : placer un robot de levage sous la charge, et non une personne à côté
Une fois les flux connus, la classe de machine découle du support de charge plutôt que l'inverse. Les chariots à roulettes et les cages grillagées conviennent à un robot à levage latent qui passe en dessous, soulève de quelques centimètres et tracte l'ensemble du support — pas de nouvelle manipulation, pas de basculement de cage, personne ne marche à reculons. Les sous-ensembles lourds, les blocs moteurs et les carters de transmission sur patins conviennent à un robot de levage lourd avec une plate-forme à ciseaux. Le vrac palettisé reste avec un chariot élévateur autonome, et le travail en rayonnage à hauteur moyenne convient à une variante de gerbeur.
Ce levier fonctionne parce qu'il modifie ce que fait la personne plutôt que de la supprimer. L'opérateur cesse d'être la source d'énergie et devient celui qui déclenche le mouvement, vérifie la charge et gère l'exception — un travail différent pour intégrer quelqu'un, et qui tient beaucoup mieux lorsque le personnel intérimaire change. Il permet également à un chariot élévateur à contrepoids de reprendre un travail productif, n'étant plus immobilisé à manœuvrer des chariots pour lesquels il n'a jamais été dimensionné. FlyWei spécifie des robots de levage automatisés de plusieurs fabricants, de sorte que le support dicte la machine.
Levier 3 : orchestrer la flotte via une couche de répartition unique
C'est le levier technique, et c'est là que la plupart des premiers déploiements échouent discrètement. Deux robots fonctionnant de manière autonome déplaceront des charges et auront l'air impressionnants lors d'un essai. Huit se bloqueront dans une allée étroite un vendredi après-midi. Ce qui empêche cela, c'est un gestionnaire de flotte au-dessus des machines, qui centralise les règles de circulation, la stratégie de chargement et la file d'attente des tâches.
Le gestionnaire de flotte M4 de FlyWei remplit ce rôle et communique via VDA 5050, la norme ouverte pour la communication entre les flottes de robots mobiles et un contrôleur central. Cela est doublement important. Un seul contrôleur peut commander des machines de différents fabricants, ce qui rend possible la spécification neutre vis-à-vis des fournisseurs. Et l'interface avec votre WMS d'entreprise, ou l'ERP existant de l'opérateur, est construite une seule fois par rapport à la couche de flotte plutôt qu'une fois par type de robot. La répartition des robots RDS décide ensuite quelle machine prend quelle tâche, de sorte que votre système d'entrepôt conserve la vérité sur les stocks et n'a jamais à se soucier des batteries, des itinéraires ou du trafic.
Levier 4 : documenter le régime de levage sous PUWER et LOLER
Le levier réglementaire détermine si le déploiement survit à son premier audit. Une machine autonome qui soulève une charge reste un équipement de travail et un équipement de levage. Le PUWER 1998 exige qu'il soit adapté, entretenu et utilisé par des personnes formées ; le LOLER 1998 inclut un examen approfondi et des enregistrements pour la fonction de levage. L'autonomie ne modifie aucune de ces obligations.
Parallèlement, la norme ISO 3691-4 définit les exigences de sécurité pour les chariots industriels sans conducteur — champs de détection, zones de vitesse et comportement de la machine lorsqu'un piéton entre dans sa trajectoire. C'est la norme sur laquelle votre intégrateur doit baser l'analyse de sécurité. Réglez deux points pratiques tôt. La planéité du béton et l'état des joints, évalués par rapport aux directives TR34 pertinentes, déterminent la fiabilité de la navigation plus que toute spécification de capteur. Et les évaluations des risques doivent être réécrites plutôt qu'annotées, car le danger s'est déplacé du dos de la personne vers l'interface entre les personnes et les machines.
| Levier | Délai typique | Capital requis | Où cela apparaît sur la feuille de KPI |
|---|---|---|---|
| Cartographier les mouvements lourds | Une semaine | Aucun | Rien pour l'instant — mais cela dimensionne tout ce qui suit |
| Robots de levage sur un flux | Six à dix semaines jusqu'à la mise en service | Location ou capital, un flux | Levages à deux personnes, jours d'absence, disponibilité des chariots |
| Couche d'orchestration de flotte | Fonctionne en parallèle | Logiciel et intégration, prix séparé | Congestion des allées, achèvement des tâches, temps d'arrêt de chargement |
| Régime PUWER et LOLER | Commence à la conception, ne finit jamais | Temps d'ingénierie | Résultats d'audit, questions d'assureur, taux d'incidents |
Ce que FlyWei fait ici
FlyWei est un intégrateur de systèmes indépendant au Royaume-Uni pour les chariots élévateurs autonomes et les robots mobiles. Cette indépendance est essentielle dans un environnement de pièces lourdes, car un site comme le vôtre a rarement besoin d'une seule classe de machines. Il a besoin de robots à levage latent sous les chariots de kits, d'une unité de levage lourd pour les sous-ensembles sur patins et d'un chariot élévateur à contrepoids autonome pour le vrac palettisé — rarement mieux servi par un seul fabricant. FlyWei spécifie plusieurs fabricants, de sorte que le support de charge décide de la machine plutôt qu'un catalogue ne décide pour vous.
L'engagement commence par l'étude plutôt que par le robot. Les ingénieurs de FlyWei parcourent les trajets lourds avec vos superviseurs, vérifient l'état du sol et la géométrie des allées, et fournissent une vue flux par flux de ce qui est automatisable maintenant, ce qui nécessite d'abord un changement d'aménagement, et ce qui doit rester manuel. Lorsque les chiffres sont concluants, FlyWei conçoit et réalise l'installation : machines, positions de chargement, dossier de sécurité, M4 gérant le trafic et les tâches, et RDS répartissant le travail depuis votre système d'entrepôt existant afin que la vérité sur les stocks reste intacte.
Le support après-vente est basé au Royaume-Uni, ce qui est plus important dans l'ingénierie que dans la plupart des secteurs : un robot bloqué dans une cellule de préparation de kits arrête une ligne, pas seulement une face de prélèvement. Les mêmes flottes sont disponibles en location sur des périodes de trois, cinq et sept ans lorsque le capex est clos, et FlyWei travaille dans tous les secteurs industriels du Royaume-Uni sur la même base neutre vis-à-vis des fournisseurs.
Foire aux questions
Qu'est-ce qu'un robot de levage automatisé ?
Une machine mobile autonome qui soulève, transporte et abaisse une charge sans conducteur. Les variantes incluent les robots à levage latent qui passent sous un support à roulettes et le soulèvent du sol, les robots à plate-forme à ciseaux pour les sous-ensembles lourds, et les gerbeurs autonomes pour les charges palettisées.
Quelle est la capacité de charge d'un robot de levage automatisé ?
La capacité dépend de la classe : les robots à levage latent gèrent les chariots et les cages, les variantes de levage lourd les sous-ensembles à l'échelle de la tonne, et les chariots autonomes le vrac palettisé dans les rayonnages. La question utile n'est pas la capacité maximale, mais votre charge de routine la plus lourde, que l'étude établit.
Les robots de levage automatisés nécessitent-ils un examen approfondi LOLER ?
Lorsque la machine soulève une charge, les obligations du LOLER 1998 concernant l'examen approfondi et les enregistrements s'appliquent comme pour tout équipement de levage, et les obligations du PUWER 1998 concernant l'adéquation, l'entretien et la formation s'appliquent en parallèle. L'autonomie ne supprime aucune de ces obligations, et le régime d'inspection fait partie du dossier de transfert.
Les robots de levage automatisés peuvent-ils travailler aux côtés de chariots élévateurs manuels et de personnes ?
Oui, et dans un magasin de pièces en activité, ils le doivent. Le fonctionnement mixte est régi par la norme ISO 3691-4 : champs de détection, zones à vitesse réduite et comportement défini lorsqu'un piéton entre dans la trajectoire. Les allées partagées nécessitent des règles de circulation définies de manière centralisée dans le gestionnaire de flotte, et non machine par machine.
Devons-nous remplacer notre WMS pour faire fonctionner des robots de levage automatisés ?
Généralement non. Une couche d'orchestration se situe au-dessus de votre système d'entrepôt existant et en tire le travail, de sorte que ce système reste la source de vérité pour les stocks et les commandes. Le remplacement n'est à envisager que s'il ne peut pas du tout exposer le travail.
Combien de temps prend un premier déploiement dans un entrepôt d'ingénierie au Royaume-Uni ?
Pour un flux bien choisi, quelques semaines plutôt que quelques trimestres est une hypothèse de planification réaliste. Le point bloquant est rarement les machines ; il s'agit de s'entendre sur la manière dont le travail parvient à la flotte, sur la manière dont les exceptions sont gérées et sur la validation du dossier de sécurité.
Notre sol est-il suffisamment bon pour les robots de levage autonomes ?
C'est généralement le cas, mais il faut vérifier plutôt que de supposer. La planéité du béton et l'état des joints affectent la répétabilité de la navigation et la stabilité de la charge en hauteur bien plus que le choix du capteur. Une étude évalue la surface de roulement par rapport aux directives TR34 pertinentes et signale les joints à réparer avant la spécification.
Si la manutention manuelle de pièces lourdes figure sur votre registre des risques du troisième trimestre, le moyen le plus rapide d'évaluer l'opportunité est d'examiner un seul flux plutôt que l'ensemble du bâtiment.
Réservez une étude de site gratuite de 30 minutes et un ingénieur FlyWei parcourra vos trajets lourds avec vous. Pour commencer par les classes de machines, la gamme de robots de levage automatisés couvre les variantes à levage latent, à levage lourd et à levage rotatif pour les opérations d'ingénierie au Royaume-Uni.
Ingénieurs basés au Royaume-Uni. Sans engagement. Nous répondons dans un délai d'un jour ouvrable.