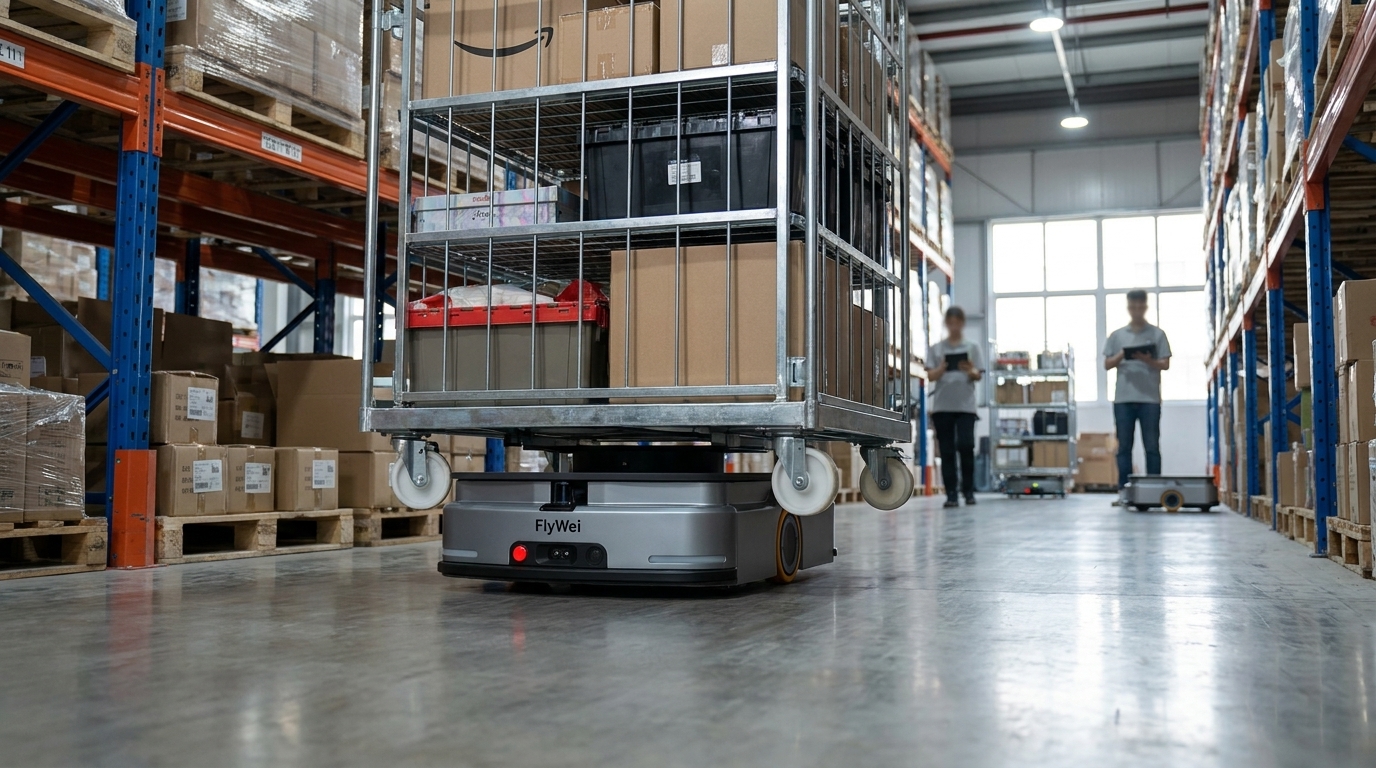
الروبوتات الآلية للرفع هي روبوتات متنقلة بدون سائق تقوم برفع وحمل ووضع الصناديق والحاويات والمنصات المحملة بين نقاط ثابتة داخل مصنع أو مركز توزيع، دون وجود شخص على متنها ودون الحاجة إلى ناقل ثابت مكلف. في United Kingdom، يخضع استخدامها الآمن للوائح توفير واستخدام معدات العمل لعام 1998 (PUWER) ومعيار ISO 3691-4 (المعيار الدولي للسلامة للشاحنات الصناعية بدون سائق)، بدلاً من أي مواصفات خاصة بمصنع واحد. بالنسبة لمدير مصنع يدير قاعة إنتاج ذات علامة تجارية خاصة ملحقة بمركز توزيع تجزئة للمواد الغذائية، فإن هذا التمييز يحدد ما إذا كان المخطط سيحصل على موافقة لجنة السلامة على الإطلاق. المشكلة هذا الربع أضيق من النقاش التكنولوجي. بين منطقة التعبئة وممرات التجميع في مركز التوزيع، لا تزال الصناديق تتحرك على عربات يدوية وجرارات سحب، في موجات تبلغ ذروتها بالضبط عندما تغلق نوافذ الإرسال ويكون خطة الإنتاج متأخرة بالفعل.
لماذا يحدث ذلك
نادرًا ما تم تصميم قاعات إنتاج العلامات التجارية الخاصة ومراكز توزيع التجزئة كمبنى واحد. تم ربطها لاحقًا، غالبًا عبر مصراع وممر ربط قصير، ولم يتم تحديد مالك لعملية التسليم. يتم قياس الإنتاج على أساس عدد الحالات المعبأة؛ ويتم قياس مركز التوزيع على أساس الشاحنات التي تغادر في الوقت المحدد. عربات الصناديق بين الاثنين تعود إلى أي وردية تلاحظها أولاً.
هذه الفجوة مقبولة حتى يرتفع الحجم. الخطوط المبردة وذات العمر الافتراضي القصير تعمل بحدود زمنية صارمة للإرسال، لذلك لا يصل العمل بالتساوي: يأتي في موجة عند تغيير الخط، وفي نهاية التشغيل، وفي الساعة الأخيرة قبل إغلاق الشاحنة. يغطي الموقع هذه الموجة بالموظفين, سائق جرار سحب تم سحبه من مهمة أخرى، عاملان على عربات يدوية، وأحيانًا شاحنة موازنة تحرك عربة واحدة لأن لا يوجد شيء أصغر متاح.
تتبع ذلك ثلاث تكاليف. الأولى هي التعرض للمناولة اليدوية عند الدفع والسحب المتكرر للعربات المحملة، والذي يقع مباشرة ضمن الواجبات التي تحددها الهيئة التنفيذية للصحة والسلامة لنقل مكان العمل وحركة الأحمال. الثانية هي مخاطر حركة المرور، لأن ممر الربط هو المكان الوحيد الذي يلتقي فيه المشاة والشاحنات الآلية وعربات الصناديق تحت ضغط الوقت. الثالثة هي البيانات: الحركة غير مرئية لأنظمتك، لذلك لا يمكن لأحد أن يقول كم من الوقت انتظرت الصندوق بالفعل، وعندما تغادر الشاحنة ناقصة، يتوقف التحقيق عند النقطة التي توقف فيها مسح الصندوق. عبر المواقع متعددة درجات الحرارة التي تمثلها Logistics UK، فإن عنق الزجاجة هو التسليم، وليس الآلة.
الرافعة 1, تعامل مع عملية التعبئة إلى التجميع كتدفق واحد موقوت، وليس قسمين
قبل تحديد أي روبوت، قم بقياس عملية التسليم كتدفق واحد مع مؤقت. اختر خطك الأعلى حجمًا وسجل ثلاثة أرقام لمدة أسبوعين: الوقت الذي تصبح فيه العربة ممتلئة عند التعبئة، والوقت الذي يتم فيه جمعها، والوقت الذي يتم فيه مسحها ضوئيًا في ممر التجميع. الفجوة بين الرقمين الأولين هي قائمة الانتظار الحقيقية لديك، وهي عادةً أطول بكثير مما يعتقده أي من القسمين.
ثم امنح التدفق مالكًا واحدًا ومحفزًا واحدًا. يجب أن يبدأ العمل عندما تكون العربة ممتلئة، وليس عندما يلاحظها المشرف. هذا التغيير الوحيد هو ما يجعل الأتمتة تستحق العناء، لأن ميزة روبوت الرفع ليست السرعة, فجرار السحب غالبًا ما يكون أسرع, ولكنها لا تؤجل المهمة أبدًا. يجمع بنفس الفاصل الزمني في الساعة 02:00 كما في الساعة 14:00.
حدد الخلية حول الحمولة، وليس الممر. تحتاج عربات الصناديق، وأقفاص اللف، والمنصات البلاستيكية إلى واجهة رفع مختلفة، والخطأ في ذلك هو السبب الأكثر شيوعًا لتوقف المشروع التجريبي.
الرافعة 2, ضع طبقة تنسيق فوق الأنظمة التي تديرها بالفعل
تصبح عملية التسليم قابلة للقياس فقط إذا تم إرسال الروبوت بواسطة حدث نظام. عمليًا، هذا يعني طبقة تنسيق تقع فوق الأنظمة التي تديرها بالفعل، وتأخذ العمل من نظام الإنتاج الحالي أو نظام إدارة المستودعات WMS للمؤسسة عبر واجهة موثقة وترجمته إلى مهام روبوت، ثم تعيد كتابة الإنجازات بحيث يظل نظامك الحالي هو سجل المخزون.
يقوم مدير أسطول M4 من FlyWei M4 بإجراء هذه الترجمة، ويقرر نظام إرسال الروبوت fleet dispatch software fleet dispatch software أي روبوت يقوم بأي حركة، وكيف يتم التحكيم في حركة المرور عبر ممر الربط، ومتى تتوقف المركبة للشحن. حيث تدعم المركبات المعيار المفتوح VDA 5050، يمكن لطبقة أسطول واحدة أن تتحكم في آلات من مصنعين مختلفين بنفس تنسيق الرسائل، وهو أمر مهم جدًا إذا كنت تمتلك بالفعل معدات تعمل بالطاقة وتعتزم الاحتفاظ بها.
اطرح سؤالين على أي مورد. كم من الوقت يستمر مدير الأسطول في العمل إذا انقطع الاتصال بنظام عملك، وكيف يتم منع تكرار الإنجازات عند إعادة الاتصال؟ يتدهور التكامل المصمم جيدًا بدلاً من التوقف: تنهي الروبوتات المهمة الصادرة بالفعل، وتتوقف بأمان، وتعيد تشغيل التأكيدات بمجرد عودة الاتصال.
الرافعة 3, قم ببناء حالة السلامة على PUWER و ISO 3691-4 قبل اختيار الروبوت
الشاحنة بدون سائق هي معدات عمل. وهذا يضعها تحت PUWER، الذي يتطلب أن تكون المعدات مناسبة، وصيانتها بشكل صحيح، واستخدامها فقط من قبل أشخاص مدربين تدريباً كافياً, بما في ذلك المشرفون الذين سيقومون باستعادة روبوت متوقف في الساعة 03:00. ثم يحدد ISO 3691-4 المتطلبات الخاصة بالشاحنات الصناعية بدون سائق، والتي تغطي حقول الحماية، والسرعة في المناطق المشتركة، والسلوك حيث يختلط الأشخاص والمركبات. يتم إعلان المطابقة من خلال علامة UKCA، ويتم نشر المعايير الداعمة في UK بواسطة BSI.
هناك فحصان ماديان يحددان عددًا أكبر من المخططات من أي من هذا. الأول هو استواء الأرضية. غالبًا ما تقع ممرات الربط وقاعات الإنتاج القديمة خارج التفاوتات الموصوفة في إرشادات جمعية الخرسانة TR34، وسوف يؤدي شريط العتبة خارج التفاوت عند المصراع إلى إزعاج الرافعة المحملة قبل وقت طويل من إزعاج جرار السحب. والثاني هو فصل حركة المرور عبر هذا الممر، حيث سيتم اختبار تقييم المخاطر الخاص بك بأقصى درجات الصرامة.
اكتب حالة السلامة أولاً ودعها تقيد القائمة المختصرة. الطريقة الأخرى هي كيف تشتري المواقع معدات لا يمكن الموافقة عليها في المكان الوحيد الذي تكون فيه ضرورية.
الرافعة 4, قم بتقسيم الخلية على مراحل، وموّلها بحيث لا ترى لجنة النفقات الرأسمالية أي انحدار مفاجئ
أتمتة تدفق واحد، إثباته، ثم التوسع. خلية أولى على خط واحد عالي الحجم تعطي فترة جمع مقاسة وتقليلًا مقاسًا لقائمة الانتظار, ورقة أقوى بكثير من توفير نموذجي. كما أنها تحتوي على الاضطراب: إذا كان المشروع التجريبي يحتاج إلى واجهة رفع مختلفة، فإنك تكتشف ذلك على خط واحد، وليس عبر القاعة.
التمويل لا يقل أهمية عن النطاق بالنسبة لهذه الشخصية، لأن مدير المصنع عادة ما يطلب رأس مال ضمن ميزانية مخصصة بالفعل لأصول الإنتاج. تأجير الرافعات الشوكية المستقلة على مدى ثلاث أو خمس أو سبع سنوات يحول الخلية إلى خط تشغيل يمكن مقارنته بتغطية الوكالة والعمل الإضافي الذي يحل محله، وهو عادةً المقارنة التي ترغب اللجنة في رؤيتها بالفعل.
حيث يحتاج الموقع أيضًا إلى نقل المنصات بين القاعة والتخزين بالجملة، احتفظ بطبقة التنسيق مشتركة وأضف رافعات شوكية مستقلة إلى نفس الأسطول بدلاً من شراء نظام تحكم ثانٍ. طبقة أسطول واحدة عبر نوعي الحمولة هي ما يحافظ على المرحلة الثانية رخيصة.
| الرافعة | ما تغيره | ملف التكلفة | إشارة إلى أنه قد نجح |
|---|---|---|---|
| توقيت التسليم | يجعل قائمة الانتظار من التعبئة إلى التجميع مرئية ومملوكة | وقت المشرف فقط | يمكنك تحديد متوسط وقت انتظار العربة |
| طبقة التنسيق | ترسل الحركة بناءً على حدث نظام، وليس مشرفًا | البرمجيات والتكامل، يتم تقدير التكلفة بشكل منفصل | كل حركة تحمل طابعًا زمنيًا في نظامك الحالي |
| حالة السلامة أولاً | تقيد القائمة المختصرة بالمعدات التي يمكن الموافقة عليها بالفعل | التقييم ومسح الأرضية | تقييم المخاطر معتمد قبل إغلاق المشتريات |
| خلية مرحلية بالإضافة إلى التأجير | يستبدل استرداد الاستثمار النموذجي بآخر مقاس | تكلفة التشغيل على مدى ثلاث أو خمس أو سبع سنوات | المرحلة الثانية معتمدة بناءً على أرقام المرحلة الأولى |
تقوم الروبوتات الآلية للرفع بنقل الصناديق والحاويات المحملة بين نقطة التعبئة في الإنتاج وممرات التجميع في مركز توزيع التجزئة بدون سائق، ويخضع استخدامها الآمن في UK للوائح PUWER 1998 و ISO 3691-4 بدلاً من أي مواصفات خاصة بمصنع واحد.
ماذا تفعل FlyWei هنا
FlyWei هي شركة تكامل أنظمة مستقلة في UK. نحن لسنا مصنعًا للمعدات الأصلية ولسنا بائعًا، لذلك يتم اختيار الآلة التي نحددها لممر الربط الخاص بك بناءً على الحمولة والأرضية ودورة العمل بدلاً من الكتالوج الذي نحمله.
يبدأ مخطط FlyWei النموذجي بتدفق واحد: من التعبئة إلى التجميع على خطك الأعلى حجمًا. نقوم بقياس قائمة الانتظار، ونتحقق من تفاوتات الأرضية عند عتبة المصراع، ونسير في الممر مع مسؤول السلامة لديك قبل اقتراح المعدات. حيث تكون الحمولة عبارة عن عربة صناديق أو قفص بعجلات، فإن روبوتات الرفع الآلية من فئة الرفع الكامن من FlyWei تنزلق تحتها وترفعها، متجنبة أي إعادة بناء للعربات التي تمتلكها بالفعل. حيث يحمل التدفق أيضًا منصات نقالة، تنضم الرافعات الشوكية المستقلة من FlyWei إلى نفس الأسطول.
يأخذ M4 العمل من النظام الذي يعرف بالفعل أن العربة كاملة ويعيد تأكيدًا عند وصولها إلى الممر، لذلك تظهر الحركة أخيرًا في بياناتك. يتعامل fleet dispatch software مع حركة المرور في الممر ونوافذ الشحن حول تغييراتك. يتم تنفيذ التشغيل على مراحل حول الإنتاج، وليس ضده: تعمل الخلية الأولى جنبًا إلى جنب مع الطريقة اليدوية الحالية حتى تبرر الأرقام إيقافها. حلول أتمتة المستودعات الإضافية من FlyWei FlyWei توسع نفس طبقة الأسطول إلى التخزين بالجملة بمجرد إثبات المرحلة الأولى.
الأسئلة المتكررة
ما هي روبوتات الرفع الآلية؟
روبوتات متنقلة بدون سائق ترفع حمولة, صندوق، أو عربة صناديق، أو منصة نقالة, وتنقلها إلى مكان آخر في المبنى وتضعها، دون وجود مشغل على متنها. في مصنع تجزئة ذو علامة تجارية خاصة، غالبًا ما تقوم بحركات قصيرة ومتكررة بين منطقة التعبئة وممرات التجميع.
هل نحتاج إلى استبدال نظامنا الحالي لاستخدامها؟
عادة لا. توجد طبقة تنسيق فوق نظام الإنتاج أو المستودعات الحالي الخاص بك وتأخذ العمل منه، بحيث يظل هذا النظام هو سجل المخزون. لا يستحق الاستبدال النظر فيه إلا إذا لم يتمكن من عرض العمل على الإطلاق.
ما هي اللوائح التي تنطبق على الشاحنة بدون سائق في مصنع في UK؟
تنطبق PUWER 1998 لأن الروبوت هو معدات عمل، ويحدد ISO 3691-4 متطلبات السلامة الخاصة بالشاحنات الصناعية بدون سائق. تغطي إرشادات النقل في مكان العمل من HSE فصل حركة المرور والمشاة، ويتم إعلان المطابقة من خلال علامة UKCA.
هل ستتحمل أرضيتنا هذه الروبوتات؟
السؤال الذي يحدد معظم المخططات. غالبًا ما تقع ممرات الربط والقاعات القديمة خارج تفاوتات الاستواء الموصوفة في إرشادات TR34، خاصة عند عتبات المصاريع ومفاصل التمدد. قم بمسح الأرضية قبل الشراء، وليس أثناء التشغيل.
كم يستغرق تشغيل الخلية الأولى؟
يعتمد ذلك بشكل أكبر على الوصول إلى البيانات وحالة الأرضية أكثر من المركبات. حيث تكون الأرضية ضمن التفاوتات والعمل المكتمل مرئيًا بالفعل لنظامك، يتحرك تدفق واحد بسرعة.
هل يغير التأجير دراسة الجدوى؟
يغير طريقة رؤية اللجنة له. يحول عقد لمدة ثلاث أو خمس أو سبع سنوات الخلية إلى تكلفة تشغيل، يتم مقارنتها بتغطية الوكالة والعمل الإضافي الذي تحل محله.
إذا كانت قائمة الانتظار بين التعبئة والتجميع مدرجة في سجل المخاطر للربع الرابع لديك، فإن أسرع طريقة لتحديد حجمها هي قياس تدفق واحد بدلاً من نمذجة القاعة بأكملها.
احصل على قراءة جدوى لمدة 48 ساعة لتدفقك الأعلى حجمًا, أو شاهد كيف يتم تحديد روبوتات الرفع الآلية من FlyWei للتعامل مع الصناديق والأقفاص.
مهندسون مقيمون في UK. لا يوجد التزام. نرد في غضون يوم عمل واحد.