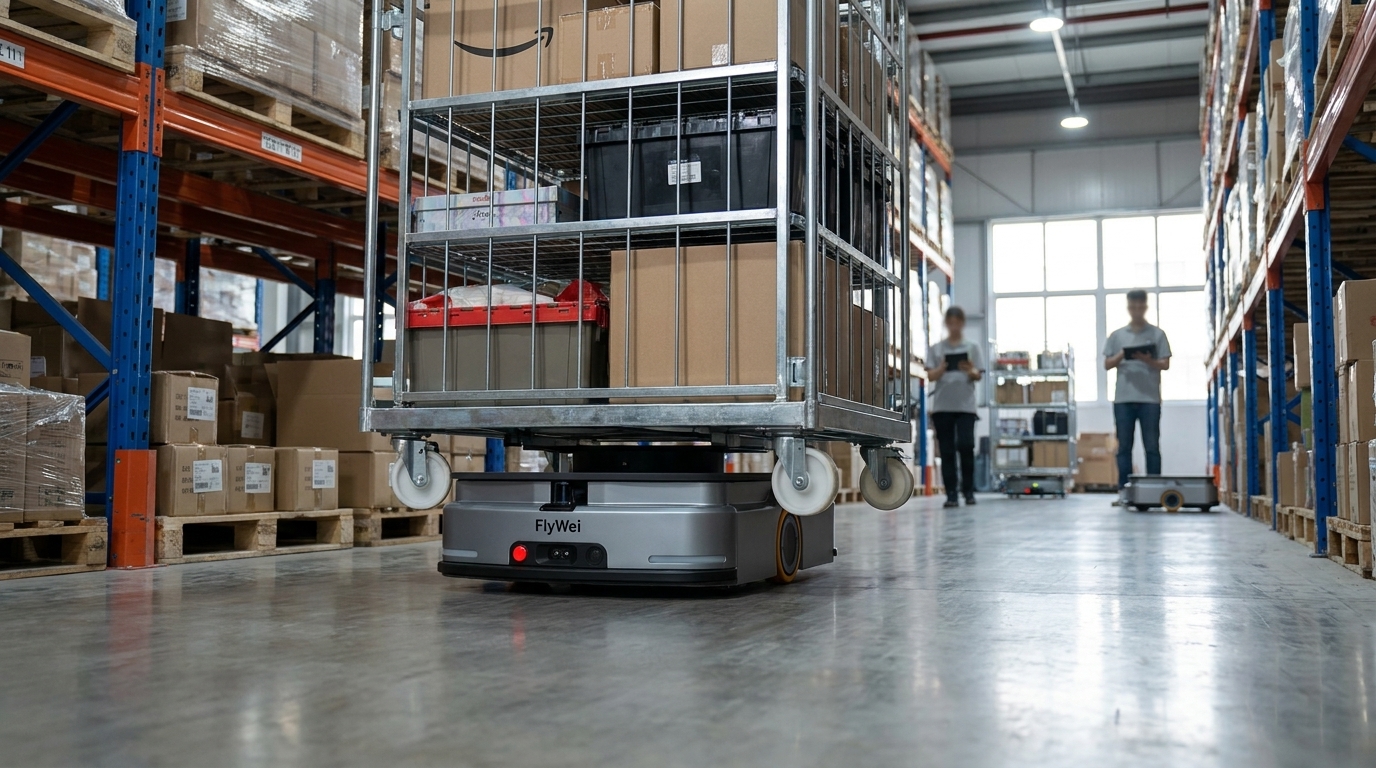
I robot automatizzati di sollevamento sono robot mobili senza conducente che sollevano, trasportano e depositano contenitori, casse e pallet carichi tra punti fissi all'interno di un impianto o di un centro di distribuzione, senza personale a bordo e senza la necessità di un nastro trasportatore fisso. Nel Regno Unito il loro uso sicuro è regolato dal Provision and Use of Work Equipment Regulations 1998 (PUWER) e dalla ISO 3691-4 (lo standard internazionale di sicurezza per i carrelli industriali senza conducente), piuttosto che da specifiche di un singolo produttore. Per un direttore di stabilimento che gestisce un reparto di produzione a marchio proprio collegato a un centro di distribuzione al dettaglio di generi alimentari, questa distinzione decide se un progetto supera o meno il comitato di sicurezza. Il problema di questo trimestre è più ristretto del dibattito tecnologico. Tra l'imballaggio e le corsie di smistamento del DC, le casse si muovono ancora su carrelli manuali e trattori di traino, con picchi che si verificano esattamente quando le finestre di spedizione si chiudono e il piano di produzione è già in ritardo.
Perché succede
I reparti di produzione a marchio proprio e i centri di distribuzione al dettaglio sono stati raramente progettati come un unico edificio. Sono stati uniti in seguito, spesso tramite una saracinesca e un breve corridoio di collegamento, e il passaggio non è mai stato assegnato a un responsabile. La produzione è misurata in casse imballate; il centro di distribuzione in rimorchi partiti in tempo. I carrelli per casse tra i due appartengono a qualsiasi turno li noti per primo.
Questo divario è tollerabile finché il volume non aumenta. Le linee refrigerate e a breve scadenza rispettano scadenze di spedizione rigide, quindi il lavoro non arriva in modo uniforme: arriva a ondate al cambio linea, alla fine di una corsa e nell'ultima ora prima che un rimorchio venga sigillato. Il sito copre l'ondata con persone: un conducente di trattore trainato da un'altra mansione, due operatori su carrelli manuali, a volte un carrello elevatore controbilanciato che sposta un singolo carrello perché nulla di più piccolo è libero.
Seguono tre costi. Il primo è l'esposizione alla movimentazione manuale per la spinta e il traino ripetuti di carrelli carichi, che rientra pienamente nei compiti che l'Health and Safety Executive stabilisce per il trasporto sul luogo di lavoro e la movimentazione dei carichi. Il secondo è il rischio di traffico, perché il corridoio di collegamento è l'unico luogo in cui pedoni, carrelli motorizzati e carrelli per casse convergono sotto pressione temporale. Il terzo sono i dati: il movimento è invisibile ai vostri sistemi, quindi nessuno può dire quanto tempo ha effettivamente aspettato una cassa, e quando un rimorchio parte in ritardo l'indagine si blocca dove la cassa ha smesso di essere scansionata. Nei siti a più temperature rappresentati da Logistics UK, il collo di bottiglia è un passaggio di consegne, non una macchina.
Leva 1, Trattare l'imballaggio allo smistamento come un unico flusso temporizzato, non due reparti
Prima di specificare qualsiasi robot, misurare il passaggio come un unico flusso con un orologio. Scegliete la vostra linea a più alto volume e registrate tre numeri per quindici giorni: l'ora in cui un carrello è pieno all'imballaggio, l'ora in cui viene ritirato e l'ora in cui viene scansionato in una corsia di smistamento. Il divario tra i primi due è la vostra coda reale, ed è solitamente molto più lungo di quanto entrambi i reparti credano.
Quindi assegnare al flusso un unico proprietario e un unico trigger. Il lavoro dovrebbe iniziare quando il carrello è pieno, non quando un supervisore lo individua. Questo singolo cambiamento è ciò che rende l'automazione utile, perché il vantaggio di un robot di sollevamento non è la velocità, un trattore di traino è spesso più veloce, ma il fatto che non rimanda mai il lavoro. Raccoglie allo stesso intervallo alle 02:00 come alle 14:00.
Specificare la cella attorno al carico, non al corridoio. Carrelli per casse, roll container e pallet di plastica richiedono ciascuno un'interfaccia di sollevamento diversa, e sbagliare questo è la causa più comune di un progetto pilota bloccato.
Leva 2, Posizionare un livello di orchestrazione sopra i sistemi già in uso
Il passaggio di consegne diventa misurabile solo se il robot viene spedito da un evento di sistema. In pratica ciò significa un livello di orchestrazione che si trova al di sopra dei sistemi già in uso, che preleva il lavoro dal sistema di produzione esistente o dal WMS ERP tramite un'interfaccia documentata e lo traduce in missioni robot, quindi riscrive i completamenti in modo che il sistema attuale rimanga il registro delle scorte.
Il gestore di flotta M4 di FlyWei esegue questa traduzione, e il software di spedizione dei robot decide quale robot esegue quale movimento, come viene arbitrato il traffico attraverso il corridoio di collegamento e quando un veicolo si ferma per la ricarica. Laddove i veicoli supportano lo standard aperto VDA 5050, un unico livello di flotta può comandare macchine di diversi produttori con lo stesso formato di messaggio, il che è molto importante se si possiedono già attrezzature motorizzate che si intende mantenere.
Poni due domande a qualsiasi fornitore. Per quanto tempo il gestore della flotta continua a funzionare se il collegamento al tuo sistema aziendale si interrompe, e come si impediscono i completamenti duplicati alla riconnessione? Un'integrazione ben costruita degrada piuttosto che fermarsi: i robot completano il compito già assegnato, si mantengono in sicurezza e riproducono le conferme una volta che il collegamento torna.
Leva 3, Costruire il caso di sicurezza su PUWER e ISO 3691-4 prima di scegliere un robot
Un carrello senza conducente è un'attrezzatura di lavoro. Ciò lo pone sotto PUWER, che richiede che l'attrezzatura sia idonea, adeguatamente mantenuta e utilizzata solo da persone adeguatamente formate, inclusi i supervisori che recupereranno un robot fermo alle 03:00. La ISO 3691-4 stabilisce quindi i requisiti specifici per i carrelli industriali senza conducente, coprendo i campi protettivi, la velocità nelle aree condivise e il comportamento dove persone e veicoli si mescolano. La conformità è dichiarata tramite marcatura UKCA, e gli standard di supporto sono pubblicati nel Regno Unito da BSI.
Due controlli fisici decidono più schemi di tutto questo. Il primo è la planarità del pavimento. I corridoi di collegamento e i capannoni di produzione più vecchi spesso non rientrano nelle tolleranze descritte nella guida TR34 della Concrete Society, e una striscia di soglia fuori tolleranza alla saracinesca disturberà un sollevamento carico molto prima che dia problemi a un trattore di traino. Il secondo è la separazione del traffico attraverso quel corridoio, dove la vostra valutazione del rischio sarà messa alla prova più duramente.
Scrivere prima il caso di sicurezza e lasciare che limiti la lista ristretta. Il contrario è il modo in cui i siti acquistano attrezzature che non possono essere approvate nell'unico luogo in cui sono necessarie.
Leva 4, Fasi la cella e finanziala in modo che il comitato capex non veda mai un precipizio
Automatizzare un flusso, provarlo, quindi estenderlo. Una prima cella su una linea ad alto volume fornisce un intervallo di raccolta misurato e una riduzione della coda misurata, un documento molto più solido di un risparmio modellato. Contiene anche l'interruzione: se il pilota necessita di un'interfaccia di sollevamento diversa, lo si scopre su una linea, non in tutto il capannone.
Il finanziamento è importante quanto la portata per questa persona, perché un direttore di stabilimento di solito richiede capitale all'interno di un budget già impegnato per le risorse di produzione. Il leasing di carrelli elevatori autonomi con termini di tre, cinque o sette anni converte la cella in una linea operativa che può essere confrontata con la copertura di agenzia e straordinari che sostituisce, che è normalmente il confronto che il comitato vuole effettivamente vedere.
Laddove il sito necessiti anche di movimentazioni di pallet tra il capannone e lo stoccaggio di massa, mantenere comune il livello di orchestrazione e aggiungere carrelli elevatori autonomi alla stessa flotta anziché acquistare un secondo sistema di controllo. Un unico livello di flotta per entrambi i tipi di carico è ciò che mantiene economica la fase due.
| Leva | Cosa cambia | Profilo di costo | Segnale che ha funzionato |
|---|---|---|---|
| Temporizzare il passaggio di consegne | Rende visibile e gestita la coda dall'imballaggio allo smistamento | Solo tempo del supervisore | È possibile indicare il tempo medio di attesa del carrello |
| Livello di orchestrazione | Invia il movimento su un evento di sistema, non su un supervisore | Software e integrazione, costi separati | Ogni movimento porta un timestamp nel sistema esistente |
| Caso di sicurezza prima | Limita la lista ristretta alle attrezzature che possono effettivamente essere approvate | Valutazione e rilievo del pavimento | Valutazione del rischio approvata prima della chiusura dell'approvvigionamento |
| Cella a fasi più leasing | Sostituisce un ritorno sull'investimento modellato con uno misurato | Costo operativo su tre, cinque o sette anni | La fase due è approvata sui numeri della fase uno |
I robot automatizzati di sollevamento spostano contenitori e casse carichi tra un punto di imballaggio di produzione e le corsie di smistamento di un centro di distribuzione al dettaglio senza conducente, e il loro uso sicuro nel Regno Unito è regolato da PUWER 1998 e ISO 3691-4 piuttosto che da specifiche di un singolo produttore.
Cosa fa FlyWei qui
FlyWei è un integratore di sistemi indipendente del Regno Unito. Non siamo un produttore di apparecchiature originali né un rivenditore, quindi la macchina che specifichiamo per il vostro corridoio di collegamento è scelta in base al carico, al pavimento e al ciclo di lavoro, piuttosto che in base al catalogo che abbiamo a disposizione.
Un tipico schema FlyWei inizia con un flusso: dall'imballaggio allo smistamento sulla vostra linea a più alto volume. Misuriamo la coda, controlliamo le tolleranze del pavimento alla soglia della saracinesca e percorriamo il corridoio con il vostro responsabile della sicurezza prima di proporre l'attrezzatura. Laddove il carico sia un carrello per casse o una gabbia su ruote, i robot automatizzati di sollevamento FlyWei della classe a sollevamento latente scorrono sotto e sollevano, evitando qualsiasi ricostruzione dei carrelli che già possedete. Laddove il flusso trasporti anche pallet, i carrelli elevatori autonomi FlyWei si uniscono alla stessa flotta.
M4 preleva il lavoro dal sistema che già sa che un carrello è completo e restituisce una conferma quando atterra nella corsia, in modo che il movimento appaia finalmente nei vostri dati. Il software di spedizione dei robot gestisce il traffico del corridoio e le finestre di ricarica attorno ai vostri cambi. La messa in servizio è scaglionata attorno alla produzione, non contro di essa: la prima cella funziona parallelamente al metodo manuale esistente finché i numeri non giustificano la sua disattivazione. Ulteriori soluzioni di automazione del magazzino FlyWei estendono lo stesso livello di flotta allo stoccaggio di massa una volta che la fase uno è stata dimostrata.
Domande frequenti
Cosa sono i robot automatizzati di sollevamento?
Robot mobili senza conducente che sollevano un carico, un contenitore, un carrello per casse o un pallet, lo trasportano altrove nell'edificio e lo depositano, senza operatore a bordo. In un impianto di produzione a marchio proprio al dettaglio, eseguono più spesso movimenti brevi e ripetitivi tra l'imballaggio e le corsie di smistamento.
Dobbiamo sostituire il nostro sistema esistente per usarli?
Di solito no. Un livello di orchestrazione si trova al di sopra del vostro attuale sistema di produzione o magazzino e ne preleva il lavoro, in modo che tale sistema rimanga il registro delle scorte. La sostituzione è da considerare solo laddove non possa esporre affatto il lavoro.
Quali regolamenti si applicano a un carrello senza conducente in un impianto nel Regno Unito?
PUWER 1998 si applica perché il robot è un'attrezzatura di lavoro, e ISO 3691-4 stabilisce i requisiti di sicurezza specifici per i carrelli industriali senza conducente. La guida sul trasporto sul luogo di lavoro dell'HSE copre la separazione del traffico e dei pedoni, e la conformità è dichiarata tramite marcatura UKCA.
Il nostro pavimento li sopporterà?
La domanda che decide la maggior parte dei progetti. I corridoi di collegamento e i capannoni più vecchi spesso non rientrano nelle tolleranze di planarità descritte nella guida TR34, specialmente in corrispondenza delle soglie delle saracinesche e dei giunti di dilatazione. Effettuare un rilievo del pavimento prima dell'approvvigionamento, non durante la messa in servizio.
Quanto tempo ci vuole per mettere in servizio una prima cella?
Dipende molto più dall'accesso ai dati e dalle condizioni del pavimento che dai veicoli. Laddove il pavimento è entro le tolleranze e il lavoro completato è già visibile al vostro sistema, un singolo flusso si muove rapidamente.
Il leasing cambia il caso aziendale?
Cambia il modo in cui il comitato lo vede. Un termine di tre, cinque o sette anni trasforma la cella in un costo operativo, confrontato con la copertura di agenzia e straordinari che sostituisce.
Se la coda tra l'imballaggio e lo smistamento è nel vostro registro dei rischi del Q4, il modo più veloce per dimensionarla è misurare un flusso piuttosto che modellare l'intero capannone.
Ottenete una lettura di fattibilità di 48 ore sul vostro flusso a più alto volume, o scoprite come i robot automatizzati di sollevamento FlyWei sono specificati per la movimentazione di casse e gabbie.
Nessun obbligo. Rispondiamo entro un giorno lavorativo.