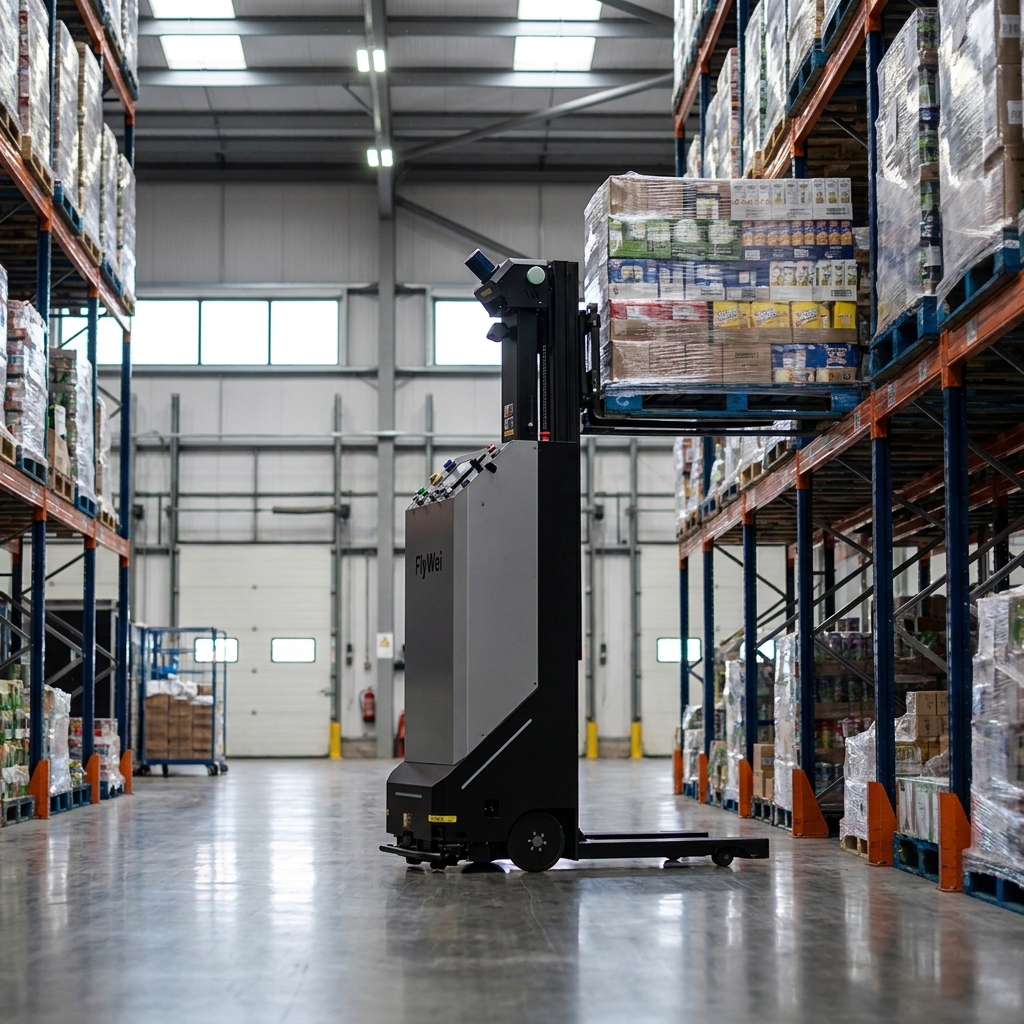
Un robot FMCG es una máquina sin conductor que mueve palés terminados entre las líneas de paletizado, el almacén a granel y el despacho sin un operario a bordo. Lo que está en juego no es abstracto: en Gran Bretaña, 24 de los 126 trabajadores fallecidos en accidentes laborales en 2025/26 fueron golpeados por un vehículo en movimiento, la segunda causa más común de muerte en el lugar de trabajo. Para un director de cadena de suministro que gestiona tres o cuatro plantas FMCG en el Reino Unido, ese riesgo se suma a un problema comercial más difícil. La capacidad de movimiento de palés por las noches y los fines de semana es el insumo menos previsible de toda la red. La cobertura con carretillas contrapesadas varía de un sitio a otro y de una semana a otra, por lo que el mismo plan de producción produce un rendimiento de despacho diferente según quién se presente. En el período promocional y festivo del Q3, esa variación repercute directamente en los niveles de servicio al cliente, y ninguna cantidad de eficiencia en la línea compensa los palés terminados que se quedan en el suelo porque nadie estaba libre para moverlos.
Por qué la capacidad de palés en el turno de noche es el eslabón débil en una red FMCG
La causa raíz es estructural más que local. Las plantas FMCG del Reino Unido se diseñaron en torno a conductores humanos, y el modelo de flujo de materiales asume que una carretilla contrapesada está disponible cada vez que llega un palé. Esa suposición se mantuvo cuando un sitio podía dotar de personal a su propia plantilla. Ahora se mantiene con mucha menos fiabilidad, porque el conductor cualificado y familiarizado con el sitio es un recurso escaso y móvil, y los sitios que compiten por ese recurso se encuentran a pocos kilómetros entre sí, alrededor de Magna Park, DIRFT, Daventry y Burton-on-Trent.
Tres factores específicos del Reino Unido lo complican. Primero, la competencia no es portátil en la práctica: un conductor puede tener el carné, pero la familiarización con el sitio, el diseño de las estanterías y las normas de tráfico significan que una cara nueva no es inmediatamente productiva en un ajetreado turno de noche. Segundo, la demanda es irregular de una manera que la oferta de mano de obra no lo es. El período promocional y festivo exige a una planta que mantenga el despacho máximo durante un período fijo, y la cobertura de agencia es menos fiable precisamente en ese período. Tercero, la expectativa de seguridad se ha endurecido, y la segregación de personas de la maquinaria en movimiento es ahora un deber a nivel de junta directiva en lugar de un hábito a nivel de sitio: el HSE registra 59.219 lesiones no mortales notificadas por los empleadores en 2024/25, con la manipulación, el levantamiento o el transporte representando el 17 por ciento y el ser golpeado por un objeto en movimiento un 10 por ciento adicional.
La consecuencia es que el plan y el resultado se desvían. La producción funciona; el despacho no. La variación es invisible en un informe semanal y dolorosamente visible en una conversación sobre la entrega a tiempo y completa con un cliente de comestibles.
En Gran Bretaña, 24 de los 126 trabajadores fallecidos en accidentes laborales en 2025/26 fueron golpeados por un vehículo en movimiento, la segunda causa más común de muerte en el lugar de trabajo, y el único riesgo que un robot FMCG elimina al retirar al conductor de la carretilla.
Palanca uno: elimine primero los movimientos repetibles de la lista
La palanca operativa es la disciplina del alcance. El perfil de movimiento de una planta FMCG se divide en trabajo repetible y trabajo de juicio. El trabajo repetible es el palé que sale del envoltorio, viaja por una ruta fija a un pasillo de almacén a granel y se deposita a una altura conocida. El trabajo de juicio es la carga de remolques, la recuperación de palés dañados, la reubicación no planificada y cualquier cosa relacionada con el cliente.
Automatice la primera categoría y deje la segunda a su equipo. Esto convierte un problema de disponibilidad en un problema de capacidad que puede programar. Una carretilla elevadora sin conductor que ejecuta un bucle fijo de paletizador a almacén a granel realiza los mismos movimientos por hora a las 03:00 de un día festivo que a las 10:00 de un martes. Esa previsibilidad es el punto clave, más que cualquier tiempo de ciclo de una sola máquina.
Empiece por mapear cada movimiento en una semana de producción completa, etiquetando cada uno como de ruta fija o de excepción, y midiendo cuántos movimientos de ruta fija ocurren tarde. Esa cifra, no una afirmación de rendimiento del proveedor, es el tamaño honesto del premio. También dimensiona la flota, que casi siempre es más pequeña de lo que asume una consulta inicial.
Palanca dos: coloque una capa de orquestación por encima de las máquinas
La palanca técnica es el control, y es donde se ganan o se pierden los programas multisitio. Una celda automatizada es un piloto. Cuatro celdas, cada una con su propio software de control y su propia interfaz con un sistema local diferente, son cuatro responsabilidades de mantenimiento. La unidad de valor para una red es una capa de orquestación común.
Esa capa hace tres cosas. Convierte el trabajo de los sistemas ERP y WMS existentes del operador en misiones, de modo que esos sistemas sigan siendo el registro de existencias en lugar de ser reemplazados. Arbitra el tráfico, la carga y la prioridad, lo que evita que las máquinas hagan cola en una boca de pasillo compartida durante el pico. Y reporta las mismas métricas de la misma forma en todas partes, de modo que la Planta A y la Planta C se comparan sin conciliar dos modelos de datos a mano.
Insista en interfaces abiertas. VDA 5050 es el estándar publicado para el mando y control entre un gestor de flotas y robots móviles, y permite que máquinas de diferentes fabricantes se sitúen bajo un mismo controlador en lugar de forzar un único proveedor. El gestor de flotas M4 de FlyWei se basa en ese principio, con el despacho de robots RDS gestionando la asignación de tareas. Pregunte a cualquier proveedor si añadir una máquina de un segundo fabricante en el año tres requiere una nueva integración, y obténgalo por escrito.
Palanca tres: diseñe según PUWER e ISO 3691-4 en el concepto, no en la entrega
La palanca regulatoria es la que más a menudo se pospone, y posponerla es caro. Los camiones autónomos son equipos de trabajo, por lo que las Provision and Use of Work Equipment Regulations 1998 se aplican en su totalidad, incluida la Parte III sobre equipos de trabajo móviles. La guía del HSE establece claramente los deberes: el equipo debe ser adecuado, mantenido, inspeccionado y operado por personas competentes.
Para un robot FMCG, esto se convierte en un trabajo de diseño concreto antes de que llegue una máquina. El estado del suelo y la tolerancia de las juntas deben ser adecuados para el desplazamiento automatizado, y una losa compatible con TR34 es un punto de referencia razonable. El comportamiento de parada segura y reinicio debe definirse para cada modo de fallo, incluida la pérdida del enlace de red. Las rutas peatonales deben resolverse físicamente, no gestionarse mediante señalización. La norma BS EN ISO 3691-4 es el estándar de referencia para carretillas industriales sin conductor y debe incluirse en su especificación, no en un análisis de deficiencias posterior a la puesta en marcha.
El deber de competencia cambia de forma en lugar de desaparecer. Su equipo deja de conducir y empieza a supervisar, lo que requiere una formación diferente, un régimen de inspección documentado y una ruta de escalada clara. Incluya esto en el alcance desde el principio.
Palanca cuatro: pruebe una celda y luego clone el estándar en toda la red
La palanca comercial es la secuenciación. Cuatro sitios a la vez multiplica el riesgo y retrasa cada retorno de la inversión. Un sitio y luego nada produce un huérfano. El patrón que funciona es una única celda de referencia, especificada deliberadamente para que todo en ella sea reutilizable: la misma capa de control, patrón de interfaz, estructura de caso de seguridad y paquete de capacitación.
Elija ese sitio por su representatividad en lugar de por su conveniencia. La planta con el diseño más típico y la peor brecha en el turno de noche produce evidencia transferible; el sitio más nuevo con el mejor suelo mejora el resultado. Ejecútelo durante un pico promocional completo antes de comprometerse con el despliegue, porque el pico es la condición en la que se basa el caso de negocio.
La financiación también importa. La automatización que compite con el capex de producción tiende a perder, por lo que muchos operadores FMCG dirigen estos proyectos a través de los presupuestos operativos. El arrendamiento de carretillas elevadoras autónomas a tres, cinco o siete años mantiene el coste alineado con el contrato que soporta y elimina la principal razón por la que los despliegues multisitio se estancan entre el piloto y la segunda planta.
| Factor de decisión | Cobertura manual con carretilla contrapesada | Robot FMCG en rutas fijas | Qué cambia para el Director de SC |
|---|---|---|---|
| Capacidad nocturna y de fin de semana | Depende de la cobertura cualificada de esa semana | Idéntica en cada turno, también en días festivos | El despacho se convierte en una cifra planificada |
| Aumento de picos | La oferta de agencia es más ajustada en los picos | Horas extra sin personal adicional | Los compromisos promocionales pueden ser garantizados |
| Riesgo de vehículos y peatones | Gestionado por normas y supervisión | Conductor fuera de la carretilla; rutas fijas | Aborda la segunda causa más importante de muerte en el lugar de trabajo |
| Comparabilidad entre sitios | Cada planta informa a su manera | Una capa de orquestación, un conjunto de métricas | Las plantas se vuelven realmente comparables |
| Tratamiento de costes | Coste variable, tarifas volátiles | Plazo de arrendamiento fijo o compra de capital | El coste por movimiento de palé se vuelve predecible |
| Escalado al sitio dos | Recontratar y volver a formar localmente | Clonar la celda de referencia y el caso de seguridad | El tiempo de despliegue disminuye en cada planta adicional |
Qué hace FlyWei aquí
FlyWei es un integrador de sistemas independiente del Reino Unido de carretillas elevadoras autónomas y AMR. Somos neutrales en cuanto a proveedores por diseño: integramos las máquinas que se adaptan al flujo en lugar de las que un solo fabricante vende, lo que hace que un estándar FMCG multisitio sea práctico en lugar de aspiracional.
Ese trabajo suele comenzar con un estudio de movimiento en una planta, identificando qué bucles de paletizador a almacén a granel son realmente de ruta fija y cuánta demora actual se debe a la disponibilidad. FlyWei especifica entonces la clase de máquina según el deber real, con mayor frecuencia una carretilla elevadora autónoma FlyWei contrapesada o de alcance para productos terminados paletizados, con robots elevadores donde el movimiento de carros se combina con el trabajo de palés.
La capa de orquestación es donde se obtiene el beneficio de la red. M4 toma el trabajo de los sistemas ERP y WMS existentes del operador, lo convierte en misiones, arbitra el tráfico y la carga, y reporta de forma idéntica en cada sitio. RDS gestiona el despacho y la prioridad para que una construcción promocional no agote el reabastecimiento rutinario. Los ingenieros de FlyWei entregan el caso de seguridad, el trabajo de suelo y de interfaz junto con él, y luego entregan un estándar documentado que la segunda y tercera plantas adoptan sin rediseño. Esa es la diferencia entre una celda automatizada y despliegues de robots FMCG que escalan en una red de fabricación del Reino Unido.
Preguntas frecuentes
¿Qué es un robot FMCG?
Un robot FMCG es una máquina autónoma que mueve palés, cajas o carros terminados sin conductor en la fabricación y el almacenamiento de bienes de consumo, con mayor frecuencia una carretilla elevadora sin conductor en la ruta del paletizador al almacén a granel.
¿Tenemos que reemplazar nuestro WMS para implementar un robot FMCG?
No. Una capa de gestión de flotas se sitúa entre sus sistemas existentes y las máquinas, tomando el trabajo a través de una interfaz documentada y registrando las finalizaciones. Sus sistemas ERP y WMS siguen siendo el registro de existencias.
¿Cuántas máquinas necesita una sola planta FMCG?
Menos de lo que la mayoría de las primeras consultas asumen. El número se deriva de los movimientos de ruta fija en una semana de producción y las horas disponibles para completarlos, no del número de empleados.
¿Funcionará una carretilla elevadora autónoma en nuestro suelo existente?
Debe ser inspeccionado, no asumido. El estado de las juntas, la planitud y la tolerancia de las estanterías afectan la precisión del desplazamiento y la elevación. Especificar un punto de referencia como TR34 en la etapa de concepto evita trabajos correctivos posteriores.
¿Pueden máquinas de diferentes fabricantes funcionar bajo un mismo controlador?
Sí, siempre que admitan una interfaz común. VDA 5050 permite que un gestor de flotas controle vehículos de diferentes proveedores utilizando un formato de mensaje, la salvaguarda práctica contra el bloqueo de un único fabricante.
¿Qué regulaciones se aplican a las carretillas elevadoras autónomas en una planta del Reino Unido?
PUWER 1998 se aplica en su totalidad, incluida la Parte III sobre equipos de trabajo móviles. BS EN ISO 3691-4 es el estándar de referencia para carretillas industriales sin conductor y debe incluirse en la especificación.
Si la capacidad impredecible de palés en el turno de noche y los fines de semana está en su registro de riesgos del Q3, la forma más rápida de dimensionar la oportunidad es observar un flujo real en lugar de un caso de negocio genérico.
Obtenga una lectura de viabilidad de 48 horas sobre su flujo de mayor volumen y le diremos qué movimientos son automatizables, cuántas máquinas requiere la tarea y qué implica el trabajo de suelo e interfaz. Nuestra página de carretillas elevadoras autónomas enumera las clases de máquinas que integramos para productos terminados paletizados.
Ingenieros con sede en el Reino Unido, sin compromiso y una respuesta en un día hábil.