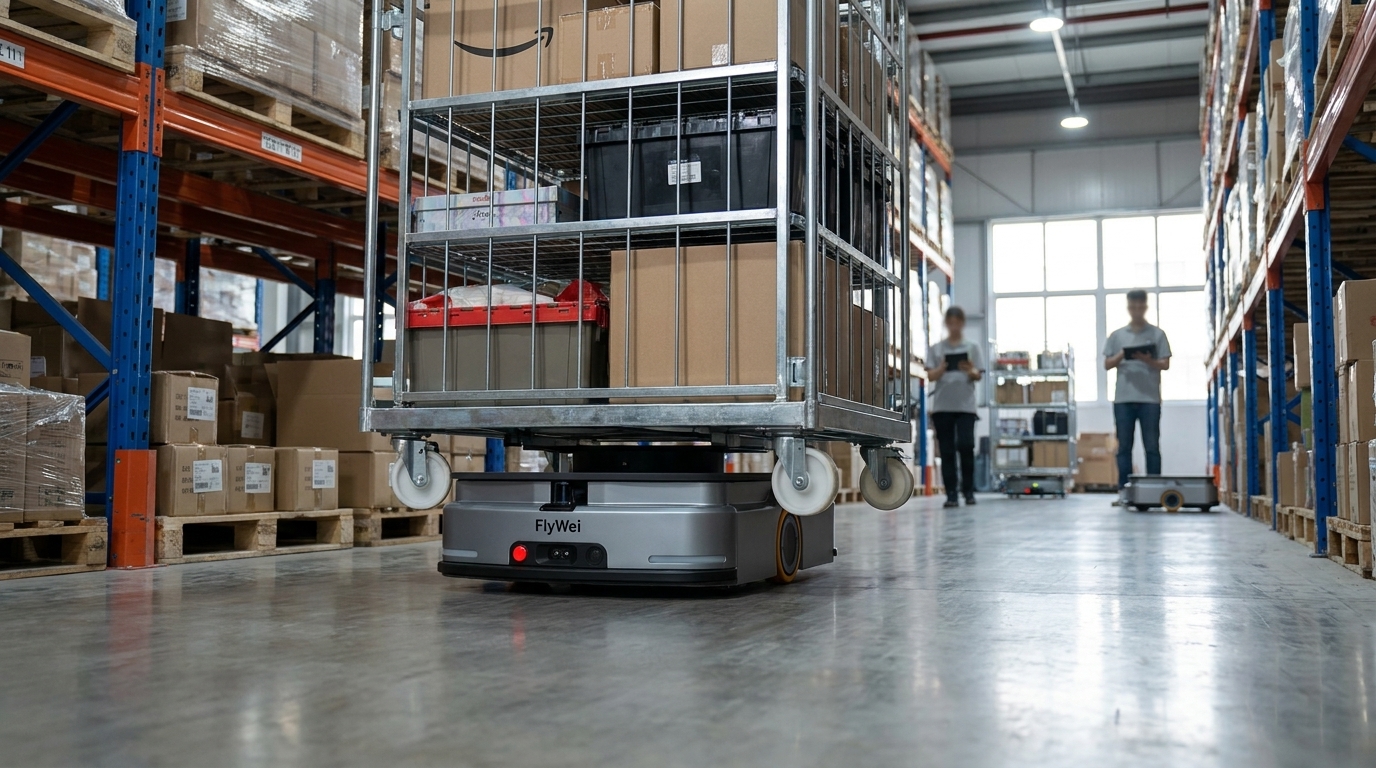
Los robots elevadores automatizados son robots móviles sin conductor que elevan, transportan y depositan cubetas, cajas y palés cargados entre puntos fijos dentro de una planta o centro de distribución, sin personal a bordo y sin necesidad de costosas cintas transportadoras fijas. En el United Kingdom, su uso seguro se rige por el Provision and Use of Work Equipment Regulations 1998 (PUWER) y por la norma ISO 3691-4 (la norma internacional de seguridad para carretillas industriales sin conductor), en lugar de por la especificación de un fabricante individual. Para un director de planta que gestiona una nave de producción de marca propia anexa a un centro de distribución minorista de comestibles, esa distinción decide si un proyecto supera el comité de seguridad. El problema este trimestre es más específico que el debate tecnológico. Entre el embalaje y las zonas de preparación del DC, las cajas todavía se mueven en carros de mano y tractores de arrastre, en picos que coinciden exactamente con el cierre de las ventanas de expedición y cuando el plan de producción ya está retrasado.
Por qué sucede
Las naves de producción de marca propia y los centros de distribución minorista rara vez se diseñaron como un solo edificio. Se unieron más tarde, a menudo a través de una persiana y un corto pasillo de enlace, y la entrega nunca tuvo un responsable. La producción se mide en cajas embaladas; el centro de distribución en remolques que salen a tiempo. Los carros de cajas entre ambos pertenecen al turno que los detecta primero.
Esa brecha es tolerable hasta que el volumen aumenta. Las líneas refrigeradas y de corta vida útil tienen plazos de entrega ajustados, por lo que el trabajo no llega de manera uniforme: llega en una oleada en el cambio de línea, al final de una tirada y en la última hora antes de que se selle un remolque. La planta cubre la oleada con personal: un conductor de tractor de arrastre retirado de otra tarea, dos operarios con carros de mano, a veces una carretilla contrapesada moviendo un solo carro porque no hay nada más pequeño disponible.
Se derivan tres costes. El primero es la exposición a la manipulación manual por el empuje y arrastre repetido de carros cargados, lo que se encuadra directamente en las obligaciones que el Health and Safety Executive establece para el transporte en el lugar de trabajo y el movimiento de cargas. El segundo es el riesgo de tráfico, porque el pasillo de enlace es el único lugar donde convergen peatones, carretillas motorizadas y carros de cajas bajo presión de tiempo. El tercero son los datos: el movimiento es invisible para sus sistemas, por lo que nadie puede decir cuánto tiempo esperó realmente una caja, y cuando un remolque sale incompleto, la investigación se detiene donde la caja dejó de ser escaneada. En las instalaciones multitemperatura representadas por Logistics UK, el cuello de botella es una entrega, no una máquina.
Palanca 1, Tratar el embalaje a la preparación como un flujo cronometrado, no como dos departamentos
Antes de especificar cualquier robot, mida la entrega como un único flujo con un reloj. Elija su línea de mayor volumen y registre tres números durante quince días: el tiempo que un carro está lleno en el embalaje, el tiempo que se recoge y el tiempo que se escanea en una zona de preparación. La brecha entre los dos primeros es su cola real, y suele ser mucho más larga de lo que creen ambos departamentos.
Luego, asigne al flujo un único responsable y un único disparador. El trabajo debe comenzar cuando el carro esté lleno, no cuando un supervisor lo detecte. Ese único cambio es lo que hace que la automatización valga la pena, porque la ventaja de un robot elevador no es la velocidad, un tractor de arrastre suele ser más rápido, sino que nunca pospone el trabajo. Recoge en el mismo intervalo a las 02:00 que a las 14:00.
Especifique la célula en función de la carga, no del pasillo. Los carros de cajas, los roll-containers y los palés de plástico necesitan una interfaz de elevación diferente, y equivocarse en esto es la causa más común de un piloto estancado.
Palanca 2, Coloque una capa de orquestación sobre los sistemas que ya utiliza
La entrega solo se vuelve medible si el robot es despachado por un evento del sistema. En la práctica, esto significa una capa de orquestación que se sitúa por encima de los sistemas que ya utiliza, tomando el trabajo de su sistema de producción existente o WMS empresarial a través de una interfaz documentada y traduciéndolo en misiones de robot, para luego registrar las finalizaciones de nuevo para que su sistema actual siga siendo el registro de existencias.
El gestor de flotas M4 de FlyWei realiza esa traducción, y el sistema de despacho de robots fleet dispatch software decide qué robot realiza qué movimiento, cómo se arbitra el tráfico a través del pasillo de enlace y cuándo un vehículo se desvía para cargar. Cuando los vehículos admiten el estándar abierto VDA 5050, una capa de flota puede comandar máquinas de diferentes fabricantes con el mismo formato de mensaje, lo cual es muy importante si ya posee equipos motorizados que tiene la intención de conservar.
Haga dos preguntas a cualquier proveedor. ¿Cuánto tiempo sigue funcionando el gestor de flotas si se interrumpe la conexión con su sistema empresarial y cómo se evitan las finalizaciones duplicadas al reconectarse? Una integración bien construida se degrada en lugar de detenerse: los robots terminan la tarea ya emitida, se mantienen seguros y reproducen las confirmaciones una vez que se restablece la conexión.
Palanca 3, Construya el caso de seguridad en PUWER e ISO 3691-4 antes de elegir un robot
Una carretilla sin conductor es un equipo de trabajo. Esto la sitúa bajo PUWER, que exige que el equipo sea adecuado, se mantenga correctamente y sea utilizado únicamente por personas adecuadamente formadas, incluidos los supervisores que recuperarán un robot detenido a las 03:00. La norma ISO 3691-4 establece los requisitos específicos para las carretillas industriales sin conductor, cubriendo los campos de protección, la velocidad en zonas compartidas y el comportamiento donde se mezclan personas y vehículos. La conformidad se declara mediante el marcado UKCA, y las normas de apoyo son publicadas en el UK por BSI.
Dos comprobaciones físicas deciden más proyectos que todo esto. La primera es la planitud del suelo. Los pasillos de enlace y las naves de producción más antiguas a menudo se encuentran fuera de las tolerancias descritas en la guía TR34 de la Concrete Society, y una franja de umbral fuera de tolerancia en la persiana desestabilizará una elevación cargada mucho antes de que moleste a un tractor de arrastre. La segunda es la separación del tráfico a través de ese pasillo, donde su evaluación de riesgos se pondrá a prueba con mayor rigor.
Escriba primero el caso de seguridad y deje que restrinja la lista de candidatos. De lo contrario, las instalaciones compran equipos que no pueden ser aprobados en el único lugar donde se necesitan.
Palanca 4, Fases de la célula y financiación para que el comité de capex nunca vea un precipicio
Automatice un flujo, pruébelo y luego extiéndalo. Una primera célula en una línea de alto volumen proporciona un intervalo de recogida medido y una reducción de la cola medida, un documento mucho más sólido que un ahorro modelado. También contiene la interrupción: si el piloto necesita una interfaz de elevación diferente, lo descubrirá en una línea, no en toda la nave.
La financiación es tan importante como el alcance para este perfil, porque un director de planta suele solicitar capital dentro de un presupuesto ya comprometido con activos de producción. El arrendamiento de carretillas elevadoras autónomas a tres, cinco o siete años convierte la célula en una línea operativa que puede compensarse con la agencia y la cobertura de horas extras que desplaza, que es normalmente la comparación que el comité realmente quiere ver.
Cuando la instalación también necesite movimientos de palés entre la nave y el almacenamiento a granel, mantenga la capa de orquestación común y añada carretillas elevadoras autónomas a la misma flota en lugar de comprar un segundo sistema de control. Una capa de flota para ambos tipos de carga es lo que mantiene barata la fase dos.
| Palanca | Lo que cambia | Perfil de costes | Señal de que ha funcionado |
|---|---|---|---|
| Cronometrar la entrega | Hace que la cola de embalaje a preparación sea visible y tenga un responsable | Solo tiempo del supervisor | Puede indicar el tiempo medio de espera del carro |
| Capa de orquestación | Despacha el movimiento en un evento del sistema, no un supervisor | Software e integración, costeados por separado | Cada movimiento lleva una marca de tiempo en su sistema existente |
| Caso de seguridad primero | Restringe la lista de candidatos a equipos que realmente pueden ser aprobados | Evaluación y estudio del suelo | Evaluación de riesgos aprobada antes de que finalice la adquisición |
| Célula por fases más arrendamiento | Sustituye un retorno de la inversión modelado por uno medido | Coste operativo a tres, cinco o siete años | La fase dos se aprueba con los números de la fase uno |
Los robots elevadores automatizados mueven cubetas y cajas cargadas entre un punto de embalaje de producción y las zonas de preparación de un centro de distribución minorista sin conductor, y su uso seguro en el UK se rige por PUWER 1998 e ISO 3691-4 en lugar de por la especificación de un fabricante individual.
Lo que FlyWei hace aquí
FlyWei es un integrador de sistemas independiente del UK. No somos un fabricante de equipos originales ni un revendedor, por lo que la máquina que especificamos para su pasillo de enlace se elige en función de la carga, el suelo y el ciclo de trabajo, en lugar de en función del catálogo que tengamos.
Un esquema típico de FlyWei comienza con un flujo: del embalaje a la preparación en su línea de mayor volumen. Medimos la cola, comprobamos las tolerancias del suelo en el umbral de la persiana y recorremos el pasillo con su responsable de seguridad antes de proponer el equipo. Cuando la carga es un carro de cajas o una jaula con ruedas, los robots elevadores automatizados de la clase de elevación latente de FlyWei se deslizan por debajo y elevan, evitando cualquier reconstrucción de los carros que ya posee. Cuando el flujo también transporta palés, las carretillas elevadoras autónomas de FlyWei se unen a la misma flota.
M4 toma el trabajo del sistema que ya sabe que un carro está completo y devuelve una confirmación cuando aterriza en el carril, por lo que el movimiento finalmente aparece en sus datos. Fleet dispatch software gestiona el tráfico del pasillo y las ventanas de carga en torno a sus cambios. La puesta en marcha se escalona en torno a la producción, no en contra de ella: la primera célula funciona junto con el método manual existente hasta que los números justifican su retirada. Otras soluciones de automatización de almacenes de FlyWei extienden la misma capa de flota al almacenamiento a granel una vez que la fase uno está probada.
Preguntas frecuentes
¿Qué son los robots elevadores automatizados?
Robots móviles sin conductor que elevan una carga, una cubeta, un carro de cajas o un palé, la transportan a otro lugar del edificio y la depositan, sin operador a bordo. En una planta minorista de marca propia, suelen realizar movimientos cortos y repetitivos entre el embalaje y las zonas de preparación.
¿Necesitamos reemplazar nuestro sistema existente para usarlos?
Normalmente no. Una capa de orquestación se sitúa por encima de su sistema de producción o almacén actual y toma el trabajo de él, de modo que ese sistema sigue siendo el registro de existencias. El reemplazo solo vale la pena considerarlo cuando no puede exponer el trabajo en absoluto.
¿Qué normativas se aplican a una carretilla sin conductor en una planta del UK?
PUWER 1998 se aplica porque el robot es equipo de trabajo, e ISO 3691-4 establece los requisitos de seguridad específicos para las carretillas industriales sin conductor. La guía de transporte en el lugar de trabajo de HSE cubre la separación de tráfico y peatones, y la conformidad se declara mediante el marcado UKCA.
¿Nuestro suelo los soportará?
La pregunta que decide la mayoría de los proyectos. Los pasillos de enlace y las naves más antiguas a menudo se encuentran fuera de las tolerancias de planitud descritas en la guía TR34, especialmente en los umbrales de las persianas y las juntas de expansión. Inspeccione el suelo antes de la adquisición, no durante la puesta en marcha.
¿Cuánto tiempo tarda en ponerse en marcha una primera célula?
Depende mucho más del acceso a los datos y del estado del suelo que de los vehículos. Cuando el suelo está dentro de la tolerancia y el trabajo completado ya es visible para su sistema, un único flujo avanza rápidamente.
¿El arrendamiento cambia el caso de negocio?
Cambia la forma en que el comité lo ve. Un plazo de tres, cinco o siete años convierte la célula en un coste operativo, que se compensa con la agencia y la cobertura de horas extras que desplaza.
Si la cola entre el embalaje y la preparación está en su registro de riesgos del Q4, la forma más rápida de dimensionarla es medir un flujo en lugar de modelar toda la nave.
Obtenga una lectura de viabilidad de 48 horas sobre su flujo de mayor volumen, o vea cómo se especifican los robots elevadores automatizados de FlyWei para la manipulación de cajas y jaulas.
Ingenieros con sede en el UK. Sin compromiso. Respondemos en un día hábil.