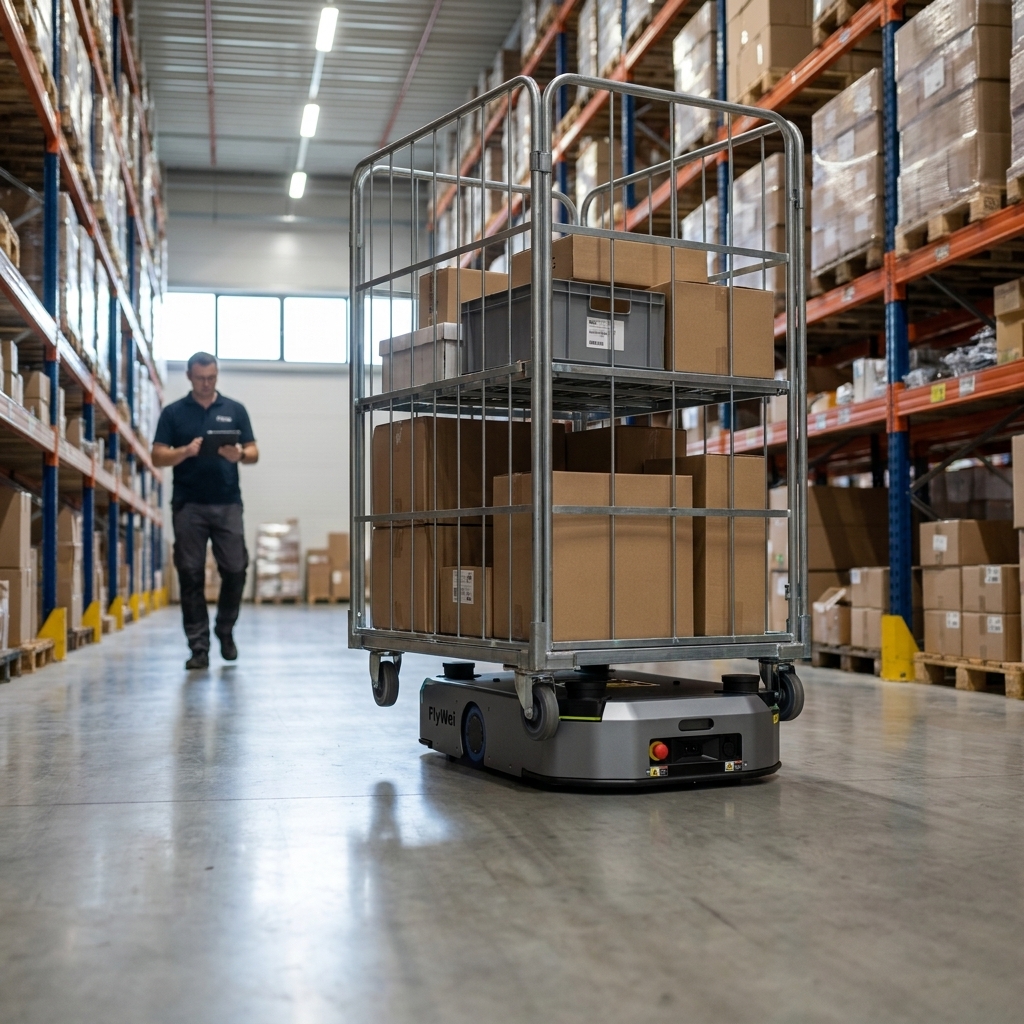
Los robots elevadores automatizados son máquinas de almacén autónomas que elevan una carga del suelo —un palé, una jaula con ruedas, un roll cage o un carro de transporte—, la transportan bajo su propia navegación y la depositan de nuevo, sin operador a bordo y sin elevación manual en ninguno de los extremos. Su justificación en el almacenamiento de alimentos y bebidas en el UK es una cuestión de salud antes que de productividad: el Health and Safety Executive registró 511.000 trabajadores que sufrieron un trastorno musculoesquelético relacionado con el trabajo en Great Britain en 2024/25, junto con 40,1 millones de días de trabajo perdidos por enfermedades y lesiones relacionadas con el trabajo. Para un gerente de almacén que gestiona más de 100.000 sq ft de productos terminados FMCG, esa cifra nacional se convierte en un problema muy local. Los movimientos repetitivos entre paletizador, envolvedora retráctil y preparación de mercancías para la salida son los que su equipo realiza cientos de veces por turno, y son los que silenciosamente generan tanto su registro de ausencias como su variabilidad de expedición.
Por qué la manipulación al final de la línea consume un almacén FMCG
El almacenamiento de fabricación de FMCG tiene un problema estructural que el almacenamiento por contrato general no tiene. La producción dicta el ritmo, y no se detiene cuando el almacén tiene poco personal. Una línea de embotellado o de aperitivos con una producción constante produce un palé terminado o una jaula llena con una cadencia fija, y esa cadencia continúa tanto si tiene cinco operadores de MHE por turno como si tiene tres.
El resultado es un búfer que crece al final de la línea. Los operadores que deberían estar almacenando están en su lugar despejando la congestión delante del paletizador, el movimiento de menor valor en el edificio y el más repetitivo. La guía del HSE sobre trastornos musculoesqueléticos es clara en cuanto a que los factores de riesgo son la repetición de tareas, la flexión y la manipulación prolongada, en lugar de cargas pesadas individuales, una descripción que se ajusta casi exactamente al transporte de jaulas al final de la línea.
Tres factores específicos del UK agudizan esto. El mercado laboral para licencias de carretillas contrapesadas y retráctiles en el corredor de East Midlands —Magna Park, DIRFT, SEGRO East Midlands Gateway, Daventry— es tan ajustado que la cobertura de turnos de noche y fines de semana se cubre rutinariamente con personal de agencia sin familiaridad con el sitio. La estacionalidad de los FMCG significa que su pico coincide con la peor disponibilidad. Y la interacción vehículo-peatón creada por esa congestión es en sí misma un riesgo notificable; la guía de transporte en el lugar de trabajo del HSE sitúa la separación de personas y vehículos en movimiento en el centro de un plan de tráfico conforme, y un final de línea congestionado es donde esa separación se rompe primero.
El diagnóstico honesto es que esto no es un problema de velocidad. Sus operadores no son lentos. Una línea de cadencia fija se ha emparejado con un recurso de manipulación de cadencia variable, y la varianza es absorbida por personas que realizan elevaciones repetitivas.
Palanca uno — mapee los movimientos de cadencia fija antes de especificar cualquier cosa
La palanca operativa es la disciplina de alcance, y a menudo se omite. Dedique dos semanas a registrar cada movimiento entre el final de la línea y la primera ubicación de almacenamiento: origen, destino, tipo de carga, frecuencia por turno y si el movimiento tiene excepciones. Busque los movimientos que son genuinamente fijos: mismo origen, mismo destino, misma carga, siempre.
En una operación típica de productos terminados FMCG, la gran mayoría de los movimientos al final de la línea cumplen esa prueba, y esos son los únicos que vale la pena automatizar en la fase uno. El resto —palés dañados, retenciones de QA, reprocesamiento, desvíos de corta duración— permanecen manuales, deliberadamente. Intentar automatizar el manejo de excepciones en una primera implementación es lo que convierte un proyecto de doce semanas en uno de nueve meses. Escriba la lista de excepciones en la especificación como fuera de alcance, y la ventana de puesta en marcha se acorta. La medida de un buen alcance de fase uno es que un operador pueda describir cada movimiento automatizado en una sola frase.
Palanca dos — coloque la flota bajo una capa de orquestación
La palanca técnica es el despacho. Un robot elevador que espera a que un humano le diga que una jaula está lista ha movido el cuello de botella, no lo ha eliminado. El valor aparece cuando la capa de flota toma el trabajo directamente de los sistemas que ya saben lo que la línea está produciendo.
Esto es lo que M4, el gestor de flotas de FlyWei, hace. Acepta tareas del ERP y WMS existentes del operador a través de interfaces documentadas, convierte cada una en una misión y la envía a la máquina que esté libre, controlando vehículos de diferentes fabricantes a través del estándar abierto VDA 5050 en lugar de una interfaz personalizada por proveedor. Las finalizaciones y confirmaciones de carga se registran, de modo que el sistema de almacén sigue siendo el registro de existencias. Cuando el flujo es más complejo que el transporte solo —secuenciación lateral de la línea, o interacción con una envolvedora retráctil o un transportador controlado por PLC—, la capa de despacho de robots RDS de FlyWei se encarga de la orquestación por encima de la flota.
Dos puntos de diseño son importantes específicamente para FMCG. Las reglas de tráfico deben establecerse centralmente, no por vehículo, porque la congestión que se está resolviendo es un problema de espacio compartido. Y la capa de flota debe degradarse con gracia: si la conexión con el sistema de almacén se cae, los robots deben terminar la tarea ya emitida y mantenerse seguros mientras las finalizaciones se ponen en cola para su reproducción, en lugar de detenerse a mitad de pasillo.
Palanca tres — incorpore el caso PUWER e ISO 3691-4 en la especificación
La palanca regulatoria es la documentación, y en el UK es implacable si se deja para tarde. Una máquina elevadora autónoma es equipo de trabajo, por lo que las Provision and Use of Work Equipment Regulations 1998 se aplican en su totalidad: idoneidad para el propósito, inspección, mantenimiento, y la formación y competencia de todos los que interactúan con ella. La guía PUWER del HSE establece los deberes del equipo de trabajo móvil que recaen directamente sobre las máquinas sin conductor.
Junto con PUWER, la ISO 3691-4 es la norma que rige para los vehículos industriales sin conductor y sus sistemas, y la versión BS EN es lo que un asegurador del UK y un archivo de conformidad UKCA esperarán ver referenciado. La LOLER 1998 se aplica a la función de elevación en sí misma. La planitud del suelo según TR34 importa más de lo esperado: la tolerancia de navegación y la estabilidad de elevación se degradan en una losa que era adecuada para carretillas manuales. Especifique tres cosas en la licitación: el caso de seguridad y el archivo de conformidad como un entregable con precio; el régimen de examen exhaustivo para los elementos de elevación; y el paquete de formación para los supervisores y controladores de flota que interactúan con estas máquinas.
Palanca cuatro — dimensione el caso de negocio en función de la disponibilidad, no del personal
La palanca comercial es cómo enmarca la cifra para su comité de capex. Construir el caso sobre la eliminación de personal es el argumento más débil, porque en un mercado ajustado esos operadores se reasignan a tareas de almacenamiento en lugar de ser eliminados. El caso defendible es la disponibilidad: la proporción de turnos en los que el final de la línea funciona a la cadencia objetivo, independientemente de quién se haya presentado.
Un robot elevador automatizado no mueve una jaula más rápido que un operador en forma en un buen día. La mueve al mismo ritmo en el turno de noche y en la semana 48, y esa consistencia, no la velocidad máxima, es lo que necesita una línea de producción de cadencia fija.
| Opción | Base de costes | Consistencia entre turnos | Tiempo para el efecto | Principal riesgo residual |
|---|---|---|---|---|
| Cobertura adicional de MHE de agencia | Por hora, aumenta en el pico | Baja — peor exactamente cuando la demanda alcanza su punto máximo | Días | Familiaridad con el sitio; exposición a la manipulación manual sin cambios |
| Transportador fijo desde el final de la línea | Capital, con mucha obra civil | Alta, pero solo en la ruta construida | 6–12 meses | Diseño fijo; inútil si la línea se mueve |
| Robots elevadores automatizados, sin orquestar | Capital o arrendamiento por unidad | Media — limitada por la liberación manual de tareas | 8–14 semanas | El cuello de botella se traslada a la persona que llama al robot |
| Robots elevadores automatizados bajo una capa de flota | Capital o arrendamiento, integración con precio separado | Alta en todos los turnos y rutas | 8–14 semanas más integración | Depende de la calidad de los datos del sistema de almacén |
Financie el proyecto de la misma manera que se gestiona el riesgo. Cuando el comité sopesa el coste mensual frente a una solicitud de capital, los plazos de arrendamiento de 3, 5 y 7 años de FlyWei agrupan robots, software, mantenimiento y soporte en el UK en una única línea mensual, lo que suele ser una conversación más fácil que una oferta de capital que compite con la inversión en la línea.
Qué hace FlyWei aquí
FlyWei es un integrador de sistemas independiente y neutral respecto al proveedor en el UK. No somos fabricantes ni revendedores, lo que significa que especificamos la clase de máquina que se adapta a su flujo en lugar de la que casualmente fabricamos. Para un final de línea FMCG, esto suele ser una mezcla: robots elevadores automatizados de la clase de elevación latente para deslizarse bajo jaulas con ruedas y carros de transporte, unidades de elevación más pesadas o de elevación rotatoria donde las cargas difíciles necesitan orientación, y carretillas elevadoras autónomas FlyWei de la clase de transpaletas o apiladoras para el tramo del paletizador a la estantería.
Nuestros ingenieros inspeccionan el sitio, registran los movimientos de cadencia fija con sus supervisores y devuelven una fase uno definida con la lista de excepciones redactada. Integramos la flota con su ERP y WMS existentes a través de M4, establecemos las reglas de tráfico de forma centralizada y entregamos la documentación PUWER y de conformidad como un entregable en lugar de una ocurrencia tardía. La implementación suele durar de 8 a 14 semanas desde la inspección hasta la operación en vivo, y auditamos los KPI acordados posteriormente. El soporte está basado en el UK en todo momento. Puede ver cómo esto se aplica a las operaciones de FMCG y consumibles, y una lectura relacionada cubre los robots elevadores automatizados en los almacenes de piezas del UK.
Preguntas frecuentes
¿Qué son los robots elevadores automatizados?
Los robots elevadores automatizados son máquinas autónomas que elevan una carga del suelo, la transportan y la depositan sin un operador a bordo. Se diferencian de los robots de plataforma base, que transportan una carga en una plataforma fija pero no pueden levantarla y depositarla.
¿En qué se diferencian los robots elevadores de las carretillas elevadoras autónomas?
Un robot elevador trabaja a baja altura, elevando una jaula, carro o estructura de transporte una corta distancia del suelo para su transporte. Una carretilla elevadora autónoma levanta un palé con horquillas y puede apilarlo en estanterías. La mayoría de los flujos de final de línea FMCG necesitan ambos.
¿Tenemos que reemplazar nuestro WMS para usar robots elevadores automatizados?
Normalmente no. Una capa de orquestación se sitúa por encima de su sistema de almacén y toma el trabajo de él, de modo que ese sistema sigue siendo la fuente de verdad para el stock. La sustitución solo vale la pena considerarla cuando no puede exponer el trabajo a través de una interfaz o una exportación programada.
¿Qué regulaciones se aplican a los robots elevadores automatizados en un almacén del UK?
La PUWER 1998 se aplica a ellos como equipo de trabajo, cubriendo la idoneidad, inspección, mantenimiento y formación. La LOLER 1998 se aplica a la función de elevación. La ISO 3691-4 es la norma de seguridad que rige para los vehículos industriales sin conductor, y un archivo de conformidad UKCA debe formar parte del paquete de entrega.
¿Cuánto tiempo lleva una implementación en un almacén FMCG en funcionamiento?
Para una fase uno definida que cubra los movimientos de final de línea de cadencia fija, de 8 a 14 semanas desde la inspección hasta la puesta en marcha es lo típico. La integración con el sistema de almacén se presupuesta por separado y suele ser el factor más largo, porque el mapeo de campos y las pruebas con datos en vivo llevan más tiempo que la puesta en marcha de los vehículos.
¿Qué sucede en el turno de noche si el sistema de almacén se cae?
Una capa de flota bien diseñada se degrada en lugar de detenerse. Los robots terminan la tarea ya emitida y luego se mantienen en una posición segura, mientras el gestor de la flota pone en cola las finalizaciones y las reproduce una vez que se restablece el enlace. Pregunte a cualquier proveedor cuánto tiempo funciona el gestor de la flota de forma independiente.
Si la congestión al final de la línea y la cobertura del turno de noche están en su registro de riesgos del cuarto trimestre, la forma más rápida de averiguar si los robots elevadores automatizados se ajustan a su flujo es contar los movimientos.
Reserve una inspección gratuita de 30 minutos en el sitio y nuestros ingenieros registrarán esos movimientos con sus supervisores y le dirán honestamente cuáles vale la pena automatizar primero. Las clases de máquinas que integramos se encuentran en nuestra página de robots elevadores.
Ingenieros con sede en el UK. Sin compromiso. Respondemos en un día hábil.