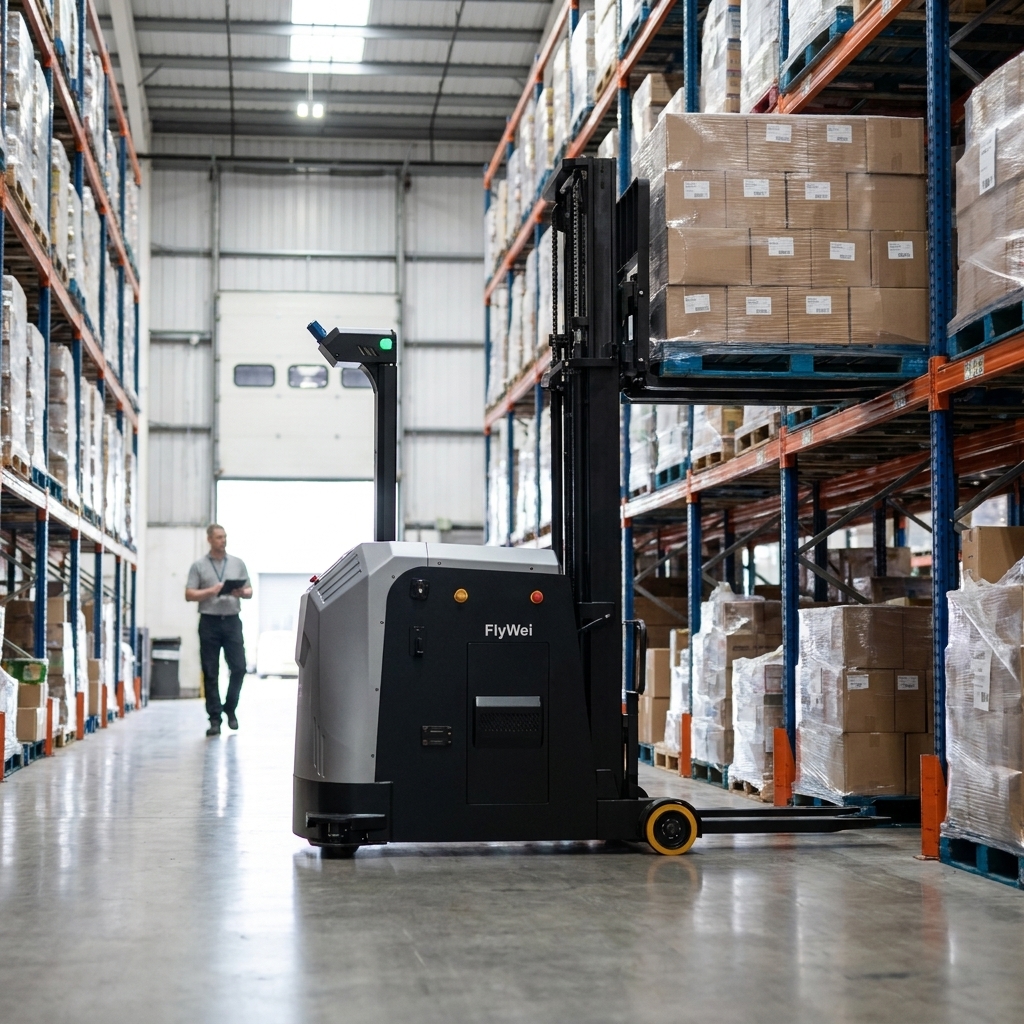
Cosa succede se la rete si guasta durante il funzionamento del robot è una questione di progettazione piuttosto che una questione di robot, e la risposta onesta è che un sistema ben costruito si degrada invece di fermarsi. Un'integrazione robotica ben progettata si degrada invece di fermarsi: i carrelli elevatori autonomi completano il compito già assegnato, si mantengono in uno stato sicuro e il livello della flotta mette in coda i completamenti e li riproduce una volta che il collegamento torna. Gli acquisti online hanno rappresentato il 28.8 per cento di tutte le vendite al dettaglio in Great Britain nel settembre 2026, come mostrano i dati dell'Office for National Statistics, e un sito di evasione e-commerce gestisce quel volume tra novembre e dicembre con quasi nessun margine. Per un direttore delle operazioni, la preoccupazione è raramente un robot che si comporta male. È una caduta wireless di dieci minuti alle 02:00 che lascia movimenti a metà, pallet parcheggiati in corsie trasversali e un record host che non corrisponde più al pavimento, seguito da una riconciliazione manuale che inghiotte la prima ora del turno mattutino.
Perché una breve interruzione di rete causa un lungo recupero
La maggior parte dei siti di evasione erano cablati per scanner portatili e prelievo vocale, non per il controllo continuo delle macchine. Uno scanner che perde il segnale per trenta secondi infastidisce un addetto al prelievo. Gli stessi trenta secondi raggiungono una flotta di robot come un'interruzione in una conversazione che si aspettava una risposta, e il recupero è più lento dell'interruzione che l'ha causata.
Di solito si combinano tre cose. Primo, la copertura è irregolare esattamente nei luoghi in cui i robot lavorano più duramente, e nei grandi campus intorno a Magna Park, DIRFT e SEGRO East Midlands Gateway ciò significa corsie ad alta baia dove le scaffalature bloccano il segnale, approcci alle banchine dove le saracinesche si aprono e si chiudono, e aree refrigerate dove la struttura dell'edificio lo assorbe. Secondo, il sistema host e il livello della flotta sono spesso uniti da una singola interfaccia sincrona, quindi un timeout da un lato viene letto come un rifiuto piuttosto che una pausa. Terzo, nessuno possiede la rete robotica. L'IT possiede la rete wireless aziendale, le operazioni possiedono i carrelli, e il divario tra loro è dove un'interruzione si trasforma in una discussione.
C'è anche una trappola di reporting. Durante un'interruzione, il livello della flotta mantiene un quadro completo di ciò che ogni veicolo ha fatto, ma il sistema host non lo riceve. Quando il collegamento torna, le due parti non sono d'accordo, e la questione di quale sia quella giusta deve essere risolta sotto pressione di tempo nel momento peggiore della settimana.
Leva uno: definire il comportamento disconnesso prima che qualcuno faccia un preventivo per il lavoro
Decidete, per iscritto, cosa fa ogni classe di veicoli quando il collegamento si interrompe, e rendetelo parte della specifica piuttosto che una scoperta fatta durante il go-live. L'impostazione predefinita sensata è "finisci e mantieni": il robot completa il movimento che ha già accettato, posiziona il carico in una posizione validata, segnala localmente e attende. Non inizia lavori speculativi e non parcheggia dove blocca una via di fuga o un approccio alla banchina. Concordate le posizioni di attesa per zona con i capi turno che cammineranno sul pavimento durante un'interruzione, e contrassegnatele. Concordate anche quanto tempo un veicolo attende prima che venga chiamato un supervisore. In un sito a tre turni, il percorso di escalation alle 02:00 non dovrebbe essere quello che funziona alle 14:00.
Leva due: fornire al livello della flotta un buffer, una chiave di idempotenza e un piano di riproduzione
Questo è il cuore tecnico della risposta. Il livello di gestione della flotta dovrebbe contenere una coda di attività accettate e risultati completati ma non riconosciuti, ognuno con un identificatore unico che il sistema host può riconoscere una seconda volta e ignorare in sicurezza. Questa singola scelta di progettazione, la messaggistica idempotente, è ciò che impedisce a un batch riprodotto di registrare due volte i movimenti di magazzino quando il collegamento torna. Sotto di esso, i veicoli dovrebbero parlare un'interfaccia aperta. Le linee guida NCSC sulla tecnologia operativa sottolineano che la disponibilità e la sicurezza, non la riservatezza, sono le priorità principali in ambienti come questo, motivo per cui la rete robotica è normalmente segmentata dal traffico aziendale. Il gestore della flotta M4 di FlyWei è costruito per funzionare disconnesso per un periodo definito e per riconciliare al ricollegamento piuttosto che riprodurre ciecamente, e il software di spedizione robotica contiene le regole aziendali che decidono cosa può riprendere automaticamente.
| Scenario | Design debole | Design resiliente | Verificare all'accettazione |
|---|---|---|---|
| Interruzione wireless in una corsia, meno di 60 secondi | Il veicolo si ferma a metà corsia e blocca la corsa | Il movimento si completa, il veicolo si ferma in una posizione marcata | Perdita di segnale deliberata, recupero temporizzato |
| Interfaccia host inattiva per 30 minuti | La flotta rifiuta tutto il lavoro, il pavimento torna manuale | Le attività in buffer continuano, il nuovo lavoro si mette in coda | Profondità del buffer dichiarata in attività e minuti |
| Il collegamento torna dopo una lunga interruzione | I completamenti vengono riprodotti, il magazzino registra due volte | Gli identificatori duplicati vengono riconosciuti e scartati | Test di riproduzione con un batch duplicato forzato |
| Evento di alimentazione che interessa la rete, non i carrelli | Non è chiaro chi autorizza il riavvio | Ruolo nominato riavvia tramite sequenza documentata | Manuale di riavvio scritto approvato dalle operazioni |
Leva tre: trattare la rete robotica come parte dell'attrezzatura di lavoro
Una rete da cui dipende un robot non è una normale infrastruttura d'ufficio. Ai sensi del Provision and Use of Work Equipment Regulations 1998, un datore di lavoro deve garantire che l'attrezzatura di lavoro sia mantenuta in uno stato efficiente, in efficiente ordine di funzionamento e in buone condizioni di riparazione, e la guida HSE sul PUWER estende tale dovere all'ispezione e alla competenza delle persone che la utilizzano. In pratica ciò significa che gli access point, gli switch e le antenne che trasportano il traffico robotico rientrano nel programma di manutenzione pianificata accanto ai carrelli, con gli stessi registri di ispezione. La norma BS EN ISO 3691-4, lo standard BSI per i carrelli industriali senza conducente, si aspetta che le funzioni di sicurezza su ogni veicolo operino indipendentemente da qualsiasi collegamento di supervisione, quindi una perdita di connessione è un arresto piuttosto che un pericolo. Dite questo chiaramente nella valutazione dei rischi, perché un revisore lo chiederà.
Leva quattro: simulare l'interruzione durante la messa in servizio
Un'esercitazione di interruzione è l'assicurazione più economica disponibile su un progetto di automazione, e l'unico modo onesto per scoprire cosa ha effettivamente acquistato la specifica. Durante la messa in servizio, interrompete deliberatamente il collegamento: una volta brevemente in una corsia trafficata, una volta per mezz'ora contro l'interfaccia host, e una volta con un batch duplicato forzato al ricollegamento. Registrate quanto tempo ha impiegato ogni veicolo per raggiungere una posizione di sicurezza, cosa hanno visto i supervisori sullo schermo e se il record di magazzino è sopravvissuto intatto alla riproduzione. Ripetete l'esercitazione prima del picco con il team che sarà effettivamente in turno a fine novembre, non il team di progetto. I siti che si esercitano trattano un'interruzione wireless come un evento noto con un manuale operativo. I siti che non lo fanno, scoprono le loro ipotesi di progettazione alle 02:00 nella notte più trafficata dell'anno.
Un'integrazione robotica ben progettata si degrada invece di fermarsi: i carrelli elevatori autonomi completano il compito già assegnato, si mantengono in uno stato sicuro e il livello della flotta mette in coda i completamenti e li riproduce una volta che il collegamento torna.
Cosa fa FlyWei in questo caso
FlyWei è un integratore di sistemi UK indipendente di carrelli elevatori autonomi e AMR, e poiché FlyWei è neutrale rispetto ai fornitori, integra macchine di diversi produttori piuttosto che difendere una singola linea di prodotti. Su una questione di resilienza che conta, perché il punto debole non è quasi mai il carrello. FlyWei specifica il comportamento disconnesso per classe di veicolo, imposta le posizioni di mantenimento con i vostri capi turno e progetta la connessione tra la flotta e il vostro ERP o WMS esistente in modo che memorizzi, de-duplichi e riconcili invece di riprodurre ciecamente. Il gestore della flotta M4 esegue le regole del traffico, l'assegnazione dei compiti e la strategia di ricarica per una flotta mista, inclusi gli AMR di sollevamento che lavorano merce a persona, e continua a comandare i veicoli per un periodo definito quando l'host è irraggiungibile. Il software di spedizione robotica contiene le regole aziendali superiori che decidono cosa riprende automaticamente e cosa attende una persona. FlyWei quindi inserisce l'interruzione nei test di accettazione, in modo che il comportamento promesso sia il comportamento che si osserva prima di firmare. Per un quadro più ampio, consultate le nostre guide su quali dati una flotta di robot scambia con un ERP e se è necessario sostituire il proprio WMS per utilizzare gli AMR.
Domande frequenti
Per quanto tempo i carrelli elevatori autonomi possono continuare a funzionare senza una connessione al sistema host?
Questo è un dato di specifica, non una legge della fisica, e dovrebbe esservi fornito per iscritto. Un livello di flotta che contiene attività in buffer può solitamente mantenere i veicoli produttivi per la durata della sua coda, spesso misurata in decine di minuti. Ciò che conta è che il numero sia dichiarato, testato e corrisponda a quanto tempo la vostra rete impiega realisticamente per recuperare.
Un guasto di rete potrebbe causare una collisione o la caduta di un carico?
Non dovrebbe. Il rilevamento degli ostacoli, la limitazione della velocità e l'arresto di emergenza sono funzioni locali su ogni veicolo e non dipendono dal collegamento di supervisione. La norma BS EN ISO 3691-4 si aspetta esattamente questa indipendenza. Una perdita di connessione dovrebbe quindi presentarsi come un arresto controllato, e qualsiasi fornitore che la descriva diversamente sta descrivendo un problema di progettazione.
Come si prevengono i messaggi duplicati quando il collegamento torna?
Assegnando a ogni attività e a ogni completamento un identificatore unico che il sistema host può riconoscere una seconda volta. Se un batch viene riprodotto dopo la riconnessione, l'host vede identificatori che ha già elaborato e li scarta invece di registrare due volte il movimento di magazzino. Chiedete di vedere questo testato con un batch duplicato forzato durante la messa in servizio.
Abbiamo bisogno di una rete wireless separata per i robot?
Di solito una segmentata piuttosto che una rete edilizia completamente separata. Separare il traffico robotico dal traffico aziendale e degli ospiti lo protegge dalla congestione e limita ciò che può raggiungere il livello di controllo. Il NCSC considera la gestione del confine tra reti operative e aziendali come la decisione di progettazione fondamentale in ambienti di questo tipo.
Un'interruzione danneggia l'accuratezza delle scorte nel WMS?
Solo se l'integrazione è stata progettata per riprodurre ciecamente. Con il buffering e il rilevamento dei duplicati, l'host riceve ogni completamento esattamente una volta e bilancia il recupero entro pochi secondi dalla riconnessione. Senza di essi, si ottengono doppie registrazioni e una riconciliazione manuale, che è la lamentela più comune dopo un primo inverno con i robot.
Chi dovrebbe possedere la rete robotica, l'IT o le operazioni?
Entrambi, con un proprietario nominato. Trattare gli access point e gli switch come attrezzature di lavoro ai sensi del PUWER li inserisce nel programma di manutenzione pianificata insieme ai carrelli, mentre l'IT mantiene la costruzione tecnica. La modalità di guasto da evitare è una rete che non appartiene a nessuno fino alla mattina in cui si ferma.
Cosa dovremmo chiedere a un fornitore prima di firmare?
Quattro domande. Per quanto tempo il gestore della flotta funziona disconnesso. Quante attività memorizzerà. Come si prevengono i duplicati al ricollegamento. E se dimostrerete tutti e tre durante i test di accettazione invece di descriverli in un documento.
Se un arresto imprevisto durante il picco è nel vostro registro dei rischi del Q4, il comportamento di interruzione della vostra flotta merita di essere provato prima della fine di novembre piuttosto che scoperto nel mezzo di esso.
Prenotate un sopralluogo gratuito di 30 minuti e cammineremo per le vostre corsie, vedremo dove la copertura effettivamente cade e vi diremo cosa farebbe il vostro attuale layout stasera. Potete anche leggere come il gestore della flotta M4 gestisce il funzionamento disconnesso e la riconnessione per una flotta mista.
Nessun obbligo, e rispondiamo entro un giorno lavorativo.