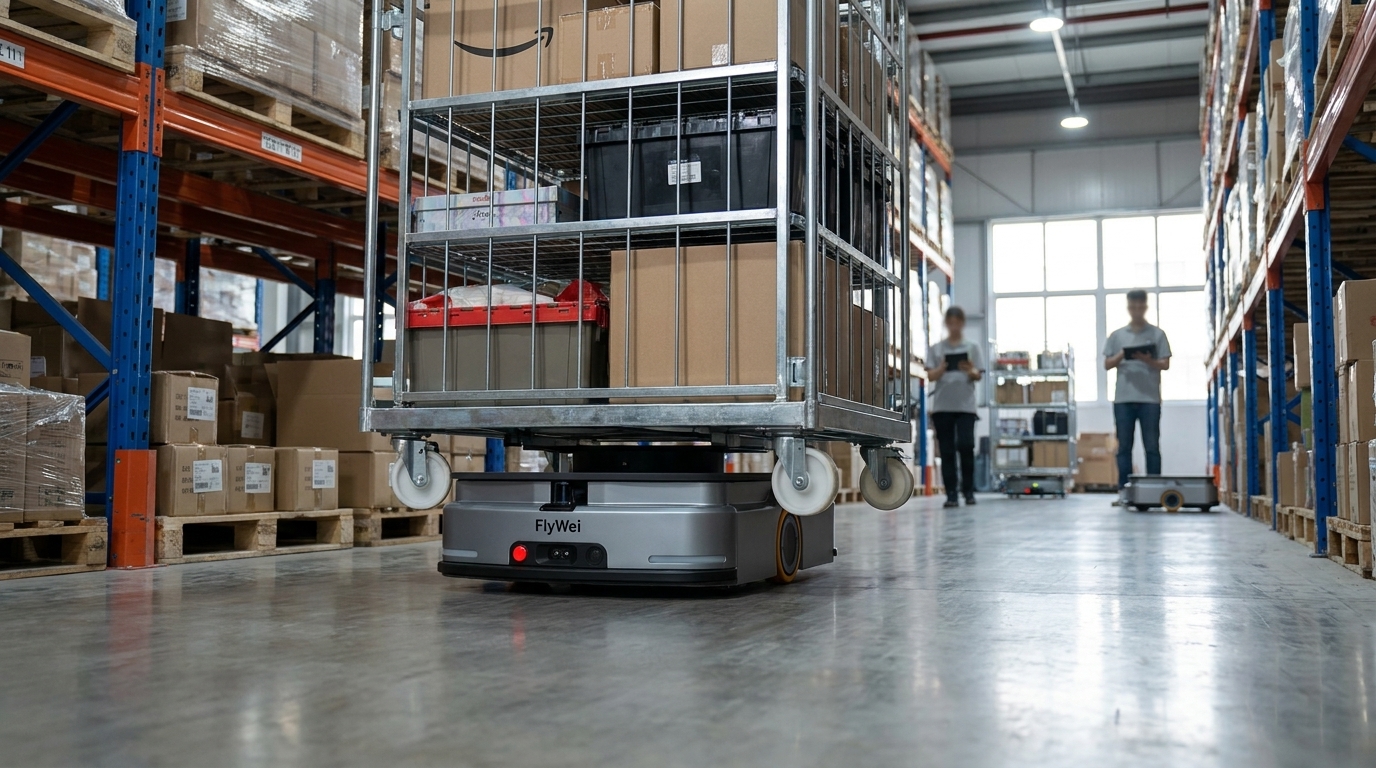
Hebende automatisierte Roboter sind fahrerlose mobile Roboter, die beladene Behälter, Kisten und Paletten zwischen festen Punkten innerhalb eines Werks oder Distributionszentrums heben, transportieren und absetzen, ohne dass eine Person an Bord ist und ohne dass ein festes Förderband bezahlt werden muss. Im United Kingdom wird ihr sicherer Einsatz durch die Provision and Use of Work Equipment Regulations 1998 (PUWER) und durch ISO 3691-4 (den internationalen Sicherheitsstandard für fahrerlose Flurförderzeuge) geregelt, und nicht durch die Spezifikation eines einzelnen Herstellers. Für einen Werksleiter, der eine Eigenmarken-Produktionshalle betreibt, die an ein Lebensmitteleinzelhandels-Distributionszentrum angeschlossen ist, entscheidet diese Unterscheidung, ob ein Projekt überhaupt vom Sicherheitsausschuss genehmigt wird. Das Problem in diesem Quartal ist enger gefasst als die Technologiedebatte. Zwischen dem Verpackungsbereich und den Bereitstellungsbahnen des DC bewegen sich Kisten immer noch auf Handwagen und Schleppern, in Schüben, die genau dann ihren Höhepunkt erreichen, wenn die Versandfenster schließen und der Produktionsplan bereits im Rückstand ist.
Warum es passiert
Eigenmarken-Produktionshallen und Einzelhandels-Distributionszentren wurden selten als ein Gebäude konzipiert. Sie wurden später zusammengelegt, oft durch ein Rolltor und einen kurzen Verbindungskorridor, und die Übergabe erhielt nie einen Verantwortlichen. Die Produktion wird nach verpackten Kartons gemessen; das Distributionszentrum nach pünktlich abfahrenden Anhängern. Die Kistenroller zwischen den beiden gehören der Schicht, die sie zuerst bemerkt.
Diese Lücke ist tolerierbar, bis das Volumen steigt. Gekühlte und kurzlebige Produkte unterliegen engen Versandfristen, sodass die Arbeit nicht gleichmäßig ankommt: Sie kommt in einer Welle beim Linienwechsel, am Ende eines Laufs und in der letzten Stunde, bevor ein Anhänger versiegelt wird. Der Standort bewältigt die Welle mit Personal, einem Schlepperfahrer, der von einer anderen Aufgabe abgezogen wird, zwei Mitarbeitern mit Handwagen, manchmal einem Gegengewichtsstapler, der eine einzelne Palette bewegt, weil nichts Kleineres frei ist.
Drei Kosten folgen. Die erste ist die Belastung durch manuelle Handhabung beim wiederholten Schieben und Ziehen beladener Rollwagen, die direkt in die Pflichten fällt, die die Health and Safety Executive für innerbetrieblichen Transport und Lastenbewegung festlegt. Die zweite ist das Verkehrsrisiko, da der Verbindungskorridor der einzige Ort ist, an dem Fußgänger, motorisierte Fahrzeuge und Kistenroller unter Zeitdruck zusammentreffen. Die dritte ist die Daten: Die Bewegung ist für Ihre Systeme unsichtbar, sodass niemand sagen kann, wie lange eine Kiste tatsächlich gewartet hat, und wenn ein Anhänger unvollständig abfährt, stockt die Untersuchung dort, wo die Kiste nicht mehr gescannt wurde. An den Multi-Temperatur-Standorten, die von Logistics UK vertreten werden, ist der Engpass eine Übergabe, keine Maschine.
Hebel 1, Behandeln Sie den Verpackungsbereich bis zur Bereitstellung als einen zeitgesteuerten Fluss, nicht als zwei Abteilungen
Bevor ein Roboter spezifiziert wird, messen Sie die Übergabe als einen einzigen Fluss mit einer Zeiterfassung. Wählen Sie Ihre Linie mit dem höchsten Volumen und erfassen Sie zwei Wochen lang drei Zahlen: die Zeit, zu der ein Rollwagen im Verpackungsbereich voll ist, die Zeit, zu der er abgeholt wird, und die Zeit, zu der er in eine Bereitstellungsbahn gescannt wird. Die Lücke zwischen den ersten beiden ist Ihre tatsächliche Warteschlange, und sie ist normalerweise viel länger, als beide Abteilungen glauben.
Geben Sie dem Fluss dann einen Eigentümer und einen Auslöser. Die Arbeit sollte beginnen, wenn der Rollwagen voll ist, nicht wenn ein Vorgesetzter ihn bemerkt. Diese einzige Änderung macht die Automatisierung lohnenswert, denn der Vorteil eines Heberoboters ist nicht die Geschwindigkeit, ein Schlepper ist oft schneller, sondern dass er die Aufgabe niemals aufschiebt. Er sammelt im selben Intervall um 02:00 Uhr wie um 14:00 Uhr.
Spezifizieren Sie die Zelle um die Last herum, nicht um den Gang. Kistenroller, Rollcontainer und Kunststoffpaletten benötigen jeweils eine andere Hebeschnittstelle, und ein Fehler dabei ist die häufigste Ursache für einen ins Stocken geratenen Pilotversuch.
Hebel 2, Legen Sie eine Orchestrierungsebene über die Systeme, die Sie bereits betreiben
Die Übergabe wird nur messbar, wenn der Roboter durch ein Systemereignis ausgelöst wird. In der Praxis bedeutet dies eine Orchestrierungsebene, die über den von Ihnen bereits betriebenen Systemen liegt, Aufträge von Ihrem bestehenden Produktionssystem oder ERP/WMS über eine dokumentierte Schnittstelle entgegennimmt und in Robotermissionen übersetzt, und dann die Fertigstellungen zurückschreibt, damit Ihr aktuelles System der Bestandsdatensatz bleibt.
Der M4 Flottenmanager von FlyWei führt diese Übersetzung durch, und die Roboter-Dispositionssoftware entscheidet, welcher Roboter welche Bewegung ausführt, wie der Verkehr durch den Verbindungskorridor geregelt wird und wann ein Fahrzeug zum Laden abbiegt. Wo Fahrzeuge den offenen Standard VDA 5050 unterstützen, kann eine Flottenebene Maschinen verschiedener Hersteller mit demselben Nachrichtenformat steuern, was von großer Bedeutung ist, wenn Sie bereits motorisierte Geräte besitzen, die Sie behalten möchten.
Stellen Sie jedem Lieferanten zwei Fragen. Wie lange läuft der Flottenmanager weiter, wenn die Verbindung zu Ihrem Geschäftssystem abbricht, und wie werden doppelte Fertigstellungen bei der Wiederherstellung der Verbindung verhindert? Eine gut aufgebaute Integration verschlechtert sich eher, als dass sie stoppt: Roboter beenden die bereits erteilte Aufgabe, halten sicher an und wiederholen Bestätigungen, sobald die Verbindung wiederhergestellt ist.
Hebel 3, Erstellen Sie das Sicherheitskonzept auf Basis von PUWER und ISO 3691-4, bevor Sie einen Roboter auswählen
Ein fahrerloses Flurförderzeug ist Arbeitsmittel. Damit unterliegt es PUWER, das vorschreibt, dass Geräte geeignet, ordnungsgemäß gewartet und nur von ausreichend geschulten Personen verwendet werden dürfen, einschließlich der Vorgesetzten, die einen gestoppten Roboter um 03:00 Uhr wieder in Betrieb nehmen. ISO 3691-4 legt dann die spezifischen Anforderungen für fahrerlose Flurförderzeuge fest, die Schutzfelder, Geschwindigkeit in gemeinsam genutzten Bereichen und das Verhalten, wenn Menschen und Fahrzeuge sich mischen, abdecken. Die Konformität wird durch die UKCA-Kennzeichnung erklärt, und die unterstützenden Standards werden im UK von BSI veröffentlicht.
Zwei physische Prüfungen entscheiden über mehr Projekte als all dies. Die erste ist die Ebenheit des Bodens. Verbindungskorridore und ältere Produktionshallen liegen häufig außerhalb der in der Concrete Society-Richtlinie TR34 beschriebenen Toleranzen, und eine außerhalb der Toleranz liegende Schwellenleiste am Rolltor wird einen beladenen Hub lange vor einem Schlepper stören. Die zweite ist die Verkehrstrennung durch diesen Korridor, wo Ihre Risikobewertung am härtesten geprüft wird.
Erstellen Sie zuerst das Sicherheitskonzept und lassen Sie es die engere Auswahl einschränken. Der umgekehrte Weg führt dazu, dass Standorte Geräte kaufen, die an dem einzigen Ort, an dem sie benötigt werden, nicht abgenommen werden können.
Hebel 4, Phasen Sie die Zelle und finanzieren Sie sie so, dass der Capex-Ausschuss niemals einen Absturz erlebt
Automatisieren Sie einen Fluss, beweisen Sie ihn, dann erweitern Sie. Eine erste Zelle an einer Hochvolumenlinie liefert ein gemessenes Abholintervall und eine gemessene Warteschlangenreduzierung, ein weitaus stärkeres Argument als eine modellierte Einsparung. Es begrenzt auch die Störung: Wenn der Pilotversuch eine andere Hebeschnittstelle benötigt, finden Sie das an einer Linie heraus, nicht in der ganzen Halle.
Die Finanzierung ist für diese Person ebenso wichtig wie der Umfang, da ein Werksleiter in der Regel Kapital innerhalb eines Budgets beantragt, das bereits für Produktionsanlagen gebunden ist. Autonomes Gabelstapler-Leasing über drei, fünf oder sieben Jahre wandelt die Zelle in eine Betriebslinie um, die gegen die Agentur- und Überstundenabdeckung verrechnet werden kann, was normalerweise der Vergleich ist, den der Ausschuss tatsächlich sehen möchte.
Wenn der Standort auch Palettenbewegungen zwischen der Halle und dem Großlager benötigt, halten Sie die Orchestrierungsebene gemeinsam und fügen Sie autonome Gabelstapler derselben Flotte hinzu, anstatt ein zweites Steuerungssystem zu kaufen. Eine Flottenebene über beide Ladungstypen hinweg hält Phase zwei kostengünstig.
| Hebel | Was er verändert | Kostenprofil | Signal, dass es funktioniert hat |
|---|---|---|---|
| Übergabe zeitlich erfassen | Macht die Warteschlange vom Verpackungsbereich zur Bereitstellung sichtbar und zuordenbar | Nur Vorgesetztenzeit | Sie können die durchschnittliche Wartezeit des Rollwagens angeben |
| Orchestrierungsebene | Löst die Bewegung bei einem Systemereignis aus, nicht bei einem Vorgesetzten | Software und Integration, separat kalkuliert | Jede Bewegung trägt einen Zeitstempel in Ihrem bestehenden System |
| Sicherheitskonzept zuerst | Beschränkt die engere Auswahl auf Geräte, die tatsächlich abgenommen werden können | Bewertung und Bodenuntersuchung | Risikobewertung vor Abschluss der Beschaffung genehmigt |
| Phasierte Zelle plus Leasing | Ersetzt eine modellierte Amortisation durch eine gemessene | Betriebskosten über drei, fünf oder sieben Jahre | Phase zwei wird auf Basis der Zahlen von Phase eins genehmigt |
Hebende automatisierte Roboter bewegen beladene Behälter und Kisten zwischen einem Produktionsverpackungspunkt und den Bereitstellungsbahnen eines Einzelhandels-Distributionszentrums ohne Fahrer, und ihr sicherer Einsatz im UK wird durch PUWER 1998 und ISO 3691-4 geregelt, und nicht durch die Spezifikation eines einzelnen Herstellers.
Was FlyWei hier leistet
FlyWei ist ein unabhängiger UK-Systemintegrator. Wir sind weder ein Originalgerätehersteller noch ein Wiederverkäufer, daher wird die Maschine, die wir für Ihren Verbindungskorridor spezifizieren, nach der Last, dem Boden und dem Arbeitszyklus ausgewählt und nicht nach dem Katalog, den wir gerade führen.
Ein typisches FlyWei-Projekt beginnt mit einem Fluss: Verpackungsbereich zur Bereitstellung auf Ihrer Linie mit dem höchsten Volumen. Wir messen die Warteschlange, prüfen die Bodentoleranzen an der Rolltorschwelle und begehen den Korridor mit Ihrem Sicherheitsbeauftragten, bevor wir Geräte vorschlagen. Wenn die Last ein Kistenroller oder ein Rollcontainer ist, gleiten hebende automatisierte Roboter der Latent-Jacking-Klasse von FlyWei darunter und heben an, wodurch ein Umbau der bereits vorhandenen Rollwagen vermieden wird. Wenn der Fluss auch Paletten transportiert, schließen sich FlyWei autonome Gabelstapler derselben Flotte an.
M4 übernimmt die Arbeit von dem System, das bereits weiß, dass ein Rollwagen fertig ist, und sendet eine Bestätigung zurück, wenn er in der Bahn ankommt, sodass die Bewegung endlich in Ihren Daten erscheint. Die Roboter-Dispositionssoftware regelt den Korridorverkehr und die Ladefenster um Ihre Umstellungen herum. Die Inbetriebnahme erfolgt gestaffelt um die Produktion herum, nicht gegen sie: Die erste Zelle läuft parallel zur bestehenden manuellen Methode, bis die Zahlen ihre Außerbetriebnahme rechtfertigen. Weitere FlyWei Lagerautomatisierungslösungen erweitern dieselbe Flottenebene in die Massenlagerung, sobald Phase eins bewiesen ist.
Häufig gestellte Fragen
Was sind hebende automatisierte Roboter?
Fahrerlose mobile Roboter, die eine Last, einen Behälter, einen Kistenroller oder eine Palette, anheben, an einen anderen Ort im Gebäude transportieren und absetzen, ohne dass ein Bediener an Bord ist. In einem Einzelhandels-Eigenmarkenwerk führen sie meist kurze, repetitive Bewegungen zwischen dem Verpackungsbereich und den Bereitstellungsbahnen aus.
Müssen wir unser bestehendes System ersetzen, um sie zu nutzen?
In der Regel nicht. Eine Orchestrierungsebene sitzt über Ihrem aktuellen Produktions- oder Lagersystem und übernimmt die Arbeit von diesem, sodass dieses System der Bestandsdatensatz bleibt. Ein Ersatz ist nur dann in Betracht zu ziehen, wenn es die Arbeit überhaupt nicht bereitstellen kann.
Welche Vorschriften gelten für einen fahrerlosen LKW in einem UK-Werk?
PUWER 1998 gilt, weil der Roboter ein Arbeitsmittel ist, und ISO 3691-4 legt die spezifischen Sicherheitsanforderungen für fahrerlose Flurförderzeuge fest. Die HSE-Richtlinie für den innerbetrieblichen Transport deckt die Trennung von Verkehr und Fußgängern ab, und die Konformität wird durch die UKCA-Kennzeichnung erklärt.
Hält unser Boden sie aus?
Die Frage, die die meisten Projekte entscheidet. Verbindungskorridore und ältere Hallen liegen oft außerhalb der in der TR34-Richtlinie beschriebenen Ebenheitstoleranzen, insbesondere an Rolltorschwellen und Dehnungsfugen. Vermessen Sie den Boden vor der Beschaffung, nicht während der Inbetriebnahme.
Wie lange dauert die Inbetriebnahme einer ersten Zelle?
Es hängt weit mehr vom Datenzugriff und dem Bodenzustand ab als von den Fahrzeugen. Wenn der Boden innerhalb der Toleranz liegt und abgeschlossene Arbeiten bereits in Ihrem System sichtbar sind, bewegt sich ein einzelner Fluss schnell.
Verändert Leasing das Geschäftsmodell?
Es verändert, wie der Ausschuss es sieht. Eine Laufzeit von drei, fünf oder sieben Jahren verwandelt die Zelle in eine Betriebskostenposition, die gegen die Agentur- und Überstundenabdeckung verrechnet werden kann, die sie ersetzt.
Wenn die Warteschlange zwischen Verpackungsbereich und Bereitstellung in Ihrem Q4-Risikoregister steht, ist der schnellste Weg, sie zu dimensionieren, die Messung eines Flusses anstatt die Modellierung der gesamten Halle.
Erhalten Sie eine Machbarkeitsanalyse für Ihren hochvolumigen Fluss innerhalb von 48 Stunden, oder sehen Sie, wie FlyWei hebende automatisierte Roboter für die Kisten- und Rollcontainerhandhabung spezifiziert werden.
Unverbindlich. Wir antworten innerhalb eines Werktages.