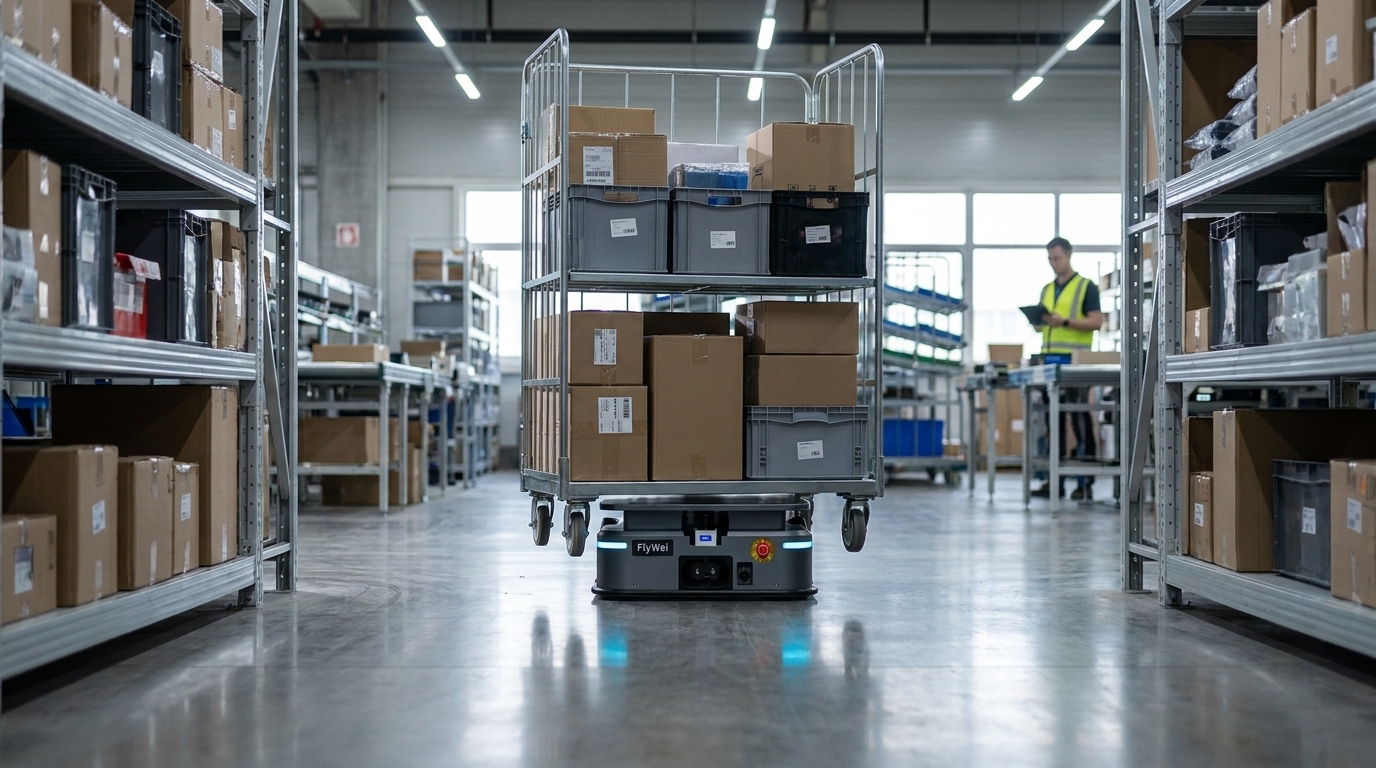
وحدات التحكم في الروبوتات المتنقلة ذاتية القيادة (AMR) هي وحدات التحكم المدمجة التي تحول بيانات مستشعرات الروبوت المتنقل إلى حركة وقرارات سلامة وتعليمات على مستوى الأسطول, وهي الطبقة التي تقع تحت كل رافعة شوكية ذاتية القيادة وروبوت متنقل ذاتي القيادة (AMR) في أرضية المصنع. المخاطر مادية: من بين 126 عاملاً لقوا حتفهم في حوادث متعلقة بالعمل في Great Britain خلال عامي 2025/26، اصطدمت 24 منهم بمركبة متحركة و21 بجسم متحرك، وفقًا للأرقام الأولية لهيئة الصحة والسلامة (HSE). إذا كنت تدير عمليات لموقع هندسي أو موقع لقطع الغيار الثقيلة في UK، فإنك تشعر بالفعل بالفجوة. لديك مصنع قائم، وأحمال غير منتظمة, مسبوكات، تجميعات فرعية للمحركات، علب تروس, ومركبات بأربعة أعمار مختلفة تتشارك ممرًا واحدًا، وتجربة روبوت ناجحة في خليج واحد لن تتوسع إلى الخليج التالي. السبب نادرًا ما يكون الروبوت. وحدة التحكم في الروبوتات المتنقلة ذاتية القيادة (AMR) هي المكون الوحيد الذي يحدد تصنيف سلامة الروبوت المتنقل، وطريقة ملاحته، وما إذا كان مدير الأسطول يمكنه قيادته جنبًا إلى جنب مع المركبات من الشركات المصنعة الأخرى.
لماذا تتوقف المواقع الهندسية بعد الروبوت الأول الناجح
تعتبر مصانع الأجزاء الثقيلة، من West Midlands إلى المناطق الصناعية حول Burton-on-Trent، أصعب حالة أتمتة للمواقع القائمة في الصناعة البريطانية، لأسباب هيكلية وليست تقنية. الممرات المصممة للأشخاص تضيق بشكل غير متوقع حول خطوط الضغط ومخازن العمل قيد التنفيذ. الأحمال عبارة عن مسبوكات مُشكلة، وعلب تروس، وتجميعات فرعية شبه مكتملة ذات مراكز ثقل متغيرة، وليست منصات نقالة موحدة. وقد تم شراء الأسطول على مدى خمسة عشر عامًا، في جولات إنفاق رأسمالي منفصلة، من أي قناة كانت الأرخص في تلك السنة.
هذا التاريخ يهزم المرحلة الثانية من الأتمتة. يعمل الروبوت الأول لأنه يتم تشغيله كجزيرة: مسار واحد، نوع حمل واحد، مجموعة واحدة من حدود السلامة المرسومة يدويًا. أضف مركبة ثانية من مصدر مختلف وستكتشف أن أيًا من الوحدتين لن يقبل التعليمات من برنامج التحكم الخاص بالآخر، وأن سلوك اكتشاف العوائق يختلف عند نفس سرعة الإغلاق، وأنه لا توجد شاشة واحدة تعرض لك مكان كلا الجهازين.
التنظيم يزيد المشكلة حدة. لا يزال النقل في مكان العمل أحد أكثر أسباب الضرر الجسيم استمرارًا في الصناعة البريطانية, سجلت هيئة الصحة والسلامة (HSE) 59,219 إصابة غير مميتة للموظفين بموجب RIDDOR في عامي 2024/25، حيث شكل الاصطدام بجسم متحرك حوالي عُشر هذه الإصابات. تتوقع إرشادات هيئة الصحة والسلامة (HSE) بشأن النقل في مكان العمل الفصل والرؤية والتفاعل المتحكم به بين المركبات والأشخاص. الأسطول الذي لا يمكنك رؤيته كنظام واحد هو أسطول لا يمكنك إثبات سلامته, وهذا ما يمنع مدير العمليات من التوقيع على الخليج الثاني.
وحدة التحكم في الروبوتات المتنقلة ذاتية القيادة (AMR) هي المكون الوحيد الذي يحدد تصنيف سلامة الروبوت المتنقل، وطريقة ملاحته، وما إذا كان مدير الأسطول يمكنه قيادته جنبًا إلى جنب مع المركبات من الشركات المصنعة الأخرى.
الرافعة الأولى, حدد طبقة التحكم قبل تحديد الأسطول
اعكس ترتيب الشراء المعتاد. تختار معظم المواقع المركبات وتورث وحدات التحكم التي تأتي بداخلها، وهذه هي الطريقة التي ينتهي بها المصنع بأربع حزم غير متوافقة. حدد معيار التحكم أولاً واجعل اختيار المركبة يتوافق معه.
ثلاثة متطلبات تدخل في المواصفات قبل عرض أي آلة: يجب أن تكشف وحدة التحكم عن واجهة أسطول مفتوحة، وأن تحمل مستوى أداء سلامة مُعلنًا، وأن تدعم طريقة الملاحة التي يسمح بها مبناك بالفعل. ورشة الضغط ذات الأسطح العاكسة والعمل قيد التنفيذ المتحرك باستمرار تحتاج إلى ملاحة بالميزات الطبيعية، وليس مسار توجيه ثابت سيقوم أحدهم بحجبه في غضون أسبوع.
هذا يقلل بشكل مفاجئ من الكثير من تكلفة العمر الافتراضي. عائلة واحدة من وحدات التحكم تعني مخزونًا واحدًا لقطع الغيار، وكفاءة هندسية واحدة، ومجموعة واحدة من أدوات التشغيل، وتكاملًا واحدًا مع أنظمة عملك بدلاً من مشروع جديد في كل مرة. كما أنه يحافظ على حريتك في شراء أفضل مركبة لكل مهمة لاحقًا. مجموعة وحدات التحكم في الروبوتات المتنقلة ذاتية القيادة (AMR) لدينا مبنية على هذا المبدأ: معيار تحكم مشترك يمكن بناء أو تعديل فئات المركبات المختلفة عليه.
الرافعة الثانية, اجعل مدير أسطول واحد هو الحكم في كل حركة
هذه هي الرافعة التقنية، وهي تحول التجربة الأولية إلى عملية. يحدد التحكم على مستوى المركبة كيفية تحرك آلة واحدة؛ ولا يمكنه تحديد أي من الآلات الست ستتولى المهمة التالية، أو من سيتنازل عند التقاطع خارج خط الطلاء، أو كيفية تسلسل الشحن. هذه قرارات أسطول، وتحتاج إلى طبقة فوق المركبات.
ما يجعل ذلك ممكنًا عبر أسطول مختلط الأعمار والمصادر هو VDA 5050، المعيار المفتوح للاتصال بين أساطيل الروبوتات المتنقلة والتحكم المركزي في الأسطول. يستخدم نقل MQTT ورسائل JSON، بحيث يمكن لمدير أسطول واحد إصدار أوامر للمركبات من مختلف الشركات المصنعة بتنسيق مشترك بدلاً من الحاجة إلى واجهة مخصصة لكل مورد. عندما تتحدث وحدة التحكم هذه اللغة بشكل طبيعي، يصبح التكامل تهيئة بدلاً من تطوير.
يجب أن يأتي العمل أيضًا من الأنظمة التي تديرها بالفعل، وليس جدولًا موازيًا يتم الاحتفاظ به يدويًا. يقوم مدير الأسطول M4 بتحويل المهام إلى مسارات وقواعد مرور وتعيينات للمركبات؛ ويتولى إرسال الروبوتات fleet dispatch software التخصيص والأولوية. وكلاهما يأخذ العمل من أنظمة الإنتاج والمستودعات الحالية لديك من خلال واجهة موثقة، كما هو موضح في نهجنا تجاه تكامل ERP وWMS، ويكتب الإنجازات مرة أخرى بحيث تظل تلك الأنظمة هي سجل المخزون.
الرافعة الثالثة, بناء حالة PUWER في اختيار وحدة التحكم
الرافعة التنظيمية، وهي الأكثر تأجيلًا حتى تصبح مكلفة. بموجب لوائح توفير واستخدام معدات العمل لعام 1998 (Provision and Use of Work Equipment Regulations 1998)، تقع واجبات معدات العمل الآمنة على عاتق صاحب العمل الذي يشغلها. تتطلب إرشادات هيئة الصحة والسلامة (HSE) بشأن PUWER أن تكون المعدات مناسبة لاستخدامها، وصيانتها بشكل صحيح، ومجهزة بضوابط وأجهزة حماية كافية. المركبة ذاتية القيادة لا تنقل أيًا من ذلك إلى المدمج.
من حيث التحكم، ما يرضي ذلك هو بنية مصنفة للسلامة: وحدة تحكم ذات مستوى أداء سلامة وظيفية معلن، وماسحات ليزر للسلامة تتغير حقولها الواقية مع السرعة والحمل، ودوائر إيقاف الطوارئ داخل السلسلة المعتمدة بدلاً من تركيبها. ISO 3691-4، المعيار الدولي للشاحنات الصناعية بدون سائق وأنظمتها، هو المرجع الذي يتوقع المقيمون أنك عملت به، جنبًا إلى جنب مع إرشادات ACOP في منشور L117 لهيئة الصحة والسلامة (HSE) للرافعات الشوكية التي يديرها السائق حيث تتشارك المركبات اليدوية وذاتية القيادة المساحة. يكمل وسم UKCA وتقييم المخاطر الخاص بالموقع الملف.
النتيجة العملية هي أن التحكم المصنف للسلامة لا يمكن تعديله بتكلفة منخفضة. وحدة تحكم رافعة شوكية ذات سلامة وظيفية محددة في البداية تكلف جزءًا صغيرًا من إعادة هندسة أسطول تم تشغيله بدونها، وهي ما يسمح للشاحنات ذاتية القيادة والمأهولة بمشاركة ممر بدلاً من خلية مسيجة.
الرافعة الرابعة, تعديل الأصول التي تمتلكها بالفعل
الرافعة التجارية. عادةً ما تحتفظ المواقع الهندسية بشاحنات صالحة للخدمة ولديها سنوات من العمر المتبقي، ونادرًا ما يكون استبدالها بالكامل للأتمتة هو أفضل استخدام لرأس المال. التعديل التحديثي للمواقع القائمة, تركيب وحدة تحكم رافعة شوكية ذاتية القيادة، ومستشعرات الملاحة، وماسحات السلامة على مركبة موجودة مناسبة, يحول أصلًا دفعت ثمنه بالفعل.
التعديل التحديثي ليس عالميًا. تحتاج المركبة الأساسية إلى محرك كهربائي، وواجهة تحكم سهلة الوصول، وحالة ميكانيكية سليمة؛ يجب استبدال الشاحنة القريبة من نهاية عمرها الافتراضي، وليس تحويلها. حيثما ينطبق، فإنه يقلل من المهلة الزمنية، لأن الآلة موجودة بالفعل في الموقع ومعروفة لفريق الصيانة الخاص بك.
بالنسبة للحالة المختلطة, بعض التعديلات التحديثية، وبعض الرافعات الشوكية ذاتية القيادة من FlyWei الجديدة، وبعض الروبوتات الرافعة لتحريك التجميعات الفرعية, فإن تحديد تكلفة المراحل أهم من السعر المعلن. يتيح تأجير FlyWei على مدى 3 و 5 و 7 سنوات للمصنع النشر خليجًا تلو الآخر مقابل الميزانية التشغيلية بدلاً من انتظار جولة إنفاق رأسمالي كبيرة واحدة, وهو ما عادةً ما يبقي التجربة الأولية المتوقفة متوقفة.
| الرافعة | ملف التكلفة | إشارة العائد التي يجب مراقبتها | من يمتلكها |
|---|---|---|---|
| توحيد طبقة التحكم أولاً | جهد المواصفات فقط؛ لا توجد تكلفة للأجهزة بعد | تشغيل المركبة الثانية في أيام، وليس شهور | العمليات مع الهندسة |
| مدير أسطول واحد على جميع المركبات | البرمجيات والتكامل؛ يتوسع لكل مركبة، وليس لكل مشروع | الحركات المكتملة لكل وردية بدون إشراف إضافي | العمليات مع تكنولوجيا المعلومات |
| تحكم مصنف للسلامة من البداية | تكلفة أعلى لكل وحدة تحكم؛ يتجنب إعادة الهندسة لاحقًا | الشاحنات ذاتية القيادة والمأهولة تتشارك الممرات بأمان | العمليات كصاحب واجب PUWER |
| تعديل الشاحنات الموجودة الصالحة للخدمة | جزء من مركبة جديدة؛ محدود بحالة الشاحنة الأساسية | رأس المال المحرر مقابل نفس مكاسب الإنتاجية | المشتريات مع الصيانة |
ماذا تفعل FlyWei هنا
تعتبر FlyWei شركة تكامل أنظمة مستقلة ومحايدة للبائعين في UK للرافعات الشوكية ذاتية القيادة والروبوتات المتنقلة ذاتية القيادة (AMR). نحن ندمج أفضل الآلات عبر العديد من الشركات المصنعة بدلاً من بيع مجموعة واحدة، وهو أمر مهم في المصانع القائمة لأن الإجابة الصحيحة دائمًا ما تكون مزيجًا: شاحنة موازنة معدلة لحركة المسبوكات الثقيلة، ورافعة مكدسة للرفوف متوسطة الارتفاع، وروبوت متنقل ذاتي القيادة (AMR) للرفع الثقيل لنقل التجميعات الفرعية للمحركات إلى الخط، وشاحنات يدوية حيثما تستحق الاحتفاظ بها.
طبقة التحكم هي نقطة البداية لدينا. يقوم مهندسو FlyWei بمسح الموقع، وتأكيد المركبات الموجودة التي تعتبر مرشحة موثوقة للتعديل التحديثي والحركات التي تبرر آلة جديدة، ثم يحددون معيار تحكم واحدًا عبر الأسطول, مصنف للسلامة حيث تتشارك المركبات والأشخاص المساحة، وقادر على VDA 5050 بحيث يمكن لـ M4 قيادة كل وحدة بغض النظر عن مصدرها.
من هناك، يتولى M4 إدارة حركة المرور والتوجيه واستراتيجية الشحن عبر الأسطول، ويقوم fleet dispatch software بتخصيص المهام من أنظمة الإنتاج الحالية لديك. يتم تشغيل المراحل خليجًا تلو الآخر، مما يحافظ على استمرار الإنتاج. يأتي الدعم من مهندسين مقيمين في UK، مع توثيق بنية التحكم بشكل كافٍ لتحمل مراجعة PUWER. تغطي مقالتنا السابقة حول وحدات التحكم في المركبات الموجهة آليًا (AGV) في عمليات التعبئة المشتركة نفس البنية في بيئة تعبئة تعاقدية، وتنشر مؤسسة Logistics UK إرشادات قطاعية حول عمليات الأسطول.
الأسئلة المتكررة
ما هي وحدة التحكم في الروبوتات المتنقلة ذاتية القيادة (AMR)؟
وحدة التحكم في الروبوتات المتنقلة ذاتية القيادة (AMR) هي الوحدة المدمجة التي تدير روبوتًا متنقلًا ذاتي القيادة: فهي تدمج بيانات المستشعر في تقدير للموقع، وتخطط للحركة، وتفرض وظائف سلامة المركبة، وتتواصل مع مدير الأسطول المركزي.
ما الفرق بين وحدات التحكم في الروبوتات المتنقلة ذاتية القيادة (AMR) ووحدات التحكم في المركبات الموجهة آليًا (AGV)؟
طريقة الملاحة، وليست فئة الأجهزة. تتبع وحدات التحكم في المركبات الموجهة آليًا (AGV) بنية تحتية ثابتة مثل الشريط المغناطيسي، لذا فإن المسارات مادية. تحدد وحدات التحكم في الروبوتات المتنقلة ذاتية القيادة (AMR) موقعها بالنسبة للمبنى، لذا فإن المسارات برمجية وتتغير دون لمس الأرض.
هل يمكننا أتمتة الرافعات الشوكية التي نمتلكها بالفعل؟
غالبًا نعم. يتطلب التعديل التحديثي محركًا كهربائيًا، وواجهة تحكم سهلة الوصول، وحالة ميكانيكية سليمة. من الأفضل استبدال الشاحنات القريبة من نهاية عمرها الافتراضي، ويقوم مسح الموقع بفصل الحالتين.
هل تلبي وحدات التحكم في السلامة للروبوتات المتنقلة متطلبات PUWER؟
جزئيًا. مستوى أداء السلامة الوظيفية المعلن يثبت وجود أجهزة حماية كافية، ولكن واجبات PUWER تقع على عاتق صاحب العمل، لذا فإن تقييم المخاطر والتدريب والصيانة وقواعد المشاة تظل مسؤوليتك.
هل يمكن للروبوتات من مختلف الشركات المصنعة العمل في أسطول واحد؟
نعم، حيثما تتشارك واجهة مشتركة. يسمح VDA 5050 لمدير أسطول واحد بطلب المركبات من مختلف الموردين بنفس تنسيق الرسائل. لا تزال قواعد المرور بحاجة إلى التعيين مركزيًا.
كم يستغرق مشروع الأتمتة الذي تقوده وحدة التحكم في موقع مباشر؟
نادرًا ما يكون تشغيل المركبات هو الجزء الأطول. يستغرق مسح الموقع، وقواعد المرور المتفق عليها، واختبار الواجهة لأنظمة الإنتاج الخاصة بك معظم الوقت.
ماذا تحتاج وحدة التحكم في الملاحة SLAM من مبنانا؟
هندسة مستقرة لتحديد الموقع بناءً عليها: رفوف وجدران وأعمدة لا تتحرك يوميًا. تحتاج المساحات المفتوحة والأسطح العاكسة والعمل قيد التنفيذ المتغير إلى اهتمام في مرحلة المسح.
إذا كان كل من مشروع الأتمتة المتوقف والأسطول المختلط غير الموثق موجودين في سجل المخاطر للربع الرابع لديك، فإن طبقة التحكم هي الشيء الذي يجب تسويته أولاً.
احجز مسحًا مجانيًا للموقع لمدة 30 دقيقة وسيقوم مهندس FlyWei بالسير في ممراتك، وتحديد الشاحنات الموجودة التي تعتبر مرشحة موثوقة للتعديل التحديثي، وتحديد معيار التحكم الذي سيسمح لك بالتوسع بعد الخليج الأول. تحدد مجموعة وحدات التحكم في الروبوتات المتنقلة ذاتية القيادة (AMR) لدينا خيارات السلامة والملاحة.
مهندسون مقيمون في UK · بدون التزام · نرد في غضون يوم عمل واحد.