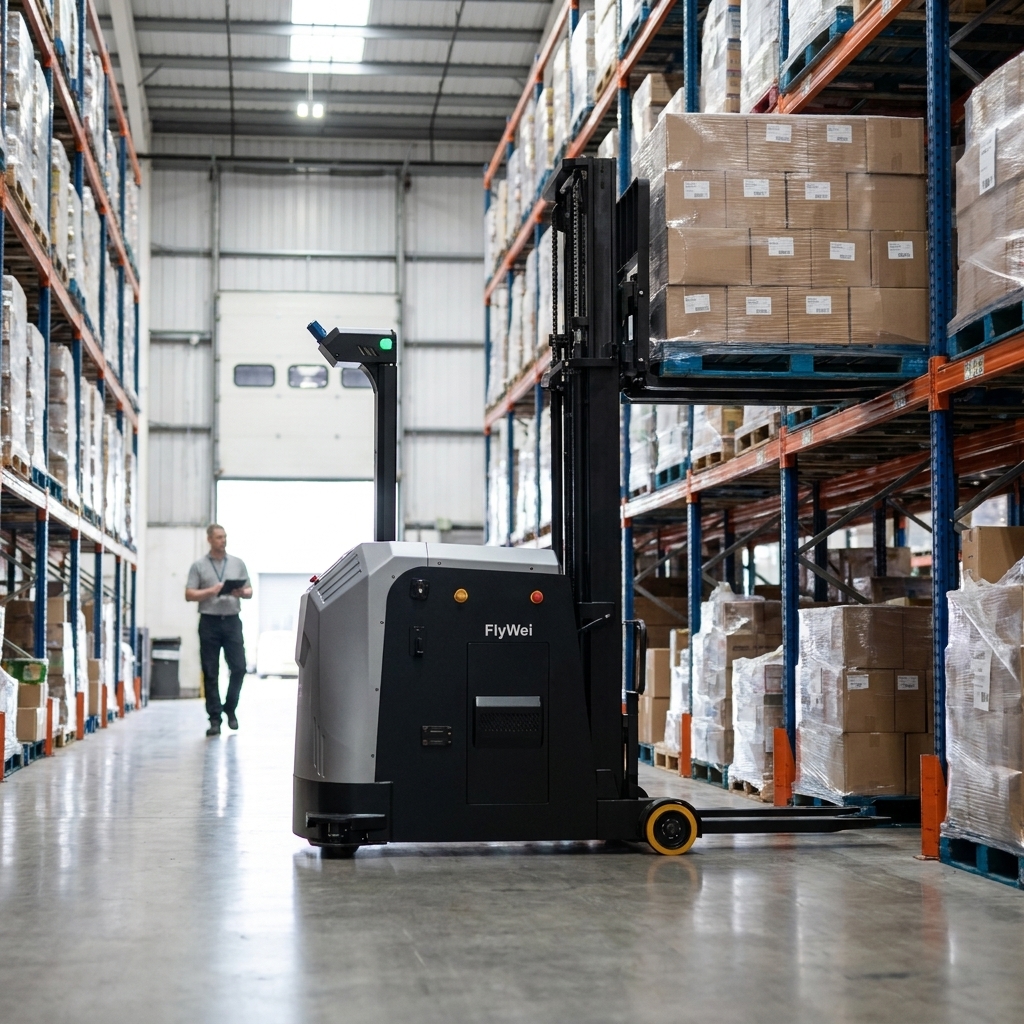
Was passiert, wenn das Netzwerk während des Roboterbetriebs ausfällt, ist eher eine Designfrage als eine Roboterfrage, und die ehrliche Antwort ist, dass ein gut gebautes System sich verschlechtert, anstatt zu stoppen. Eine gut konzipierte Roboterintegration verschlechtert sich, anstatt zu stoppen: Autonome Gabelstapler erledigen die bereits erteilte Aufgabe, verharren in einem sicheren Zustand, und die Flottenebene reiht die Erledigungen ein und spielt sie erneut ab, sobald die Verbindung wiederhergestellt ist. Der Online-Handel machte im September 2026 28,8 Prozent aller Einzelhandelsumsätze in Great Britain aus, wie Zahlen des Office for National Statistics zeigen, und ein E-Commerce-Fulfillment-Standort bewältigt dieses Volumen im November und Dezember mit fast keiner Reserve. Für einen Betriebsleiter ist die Sorge selten ein Roboter, der sich schlecht verhält. Es ist ein zehnminütiger drahtloser Ausfall um 02:00 Uhr, der halbfertige Bewegungen, in Querwegen geparkte Paletten und einen Host-Datensatz hinterlässt, der nicht mehr zum Lagerboden passt, gefolgt von einer manuellen Abstimmung, die die erste Stunde der Morgenschicht verschlingt.
Warum ein kurzer Netzwerkausfall eine lange Wiederherstellung verursacht
Die meisten Fulfillment-Standorte wurden für Handscanner und Sprachkommissionierung verkabelt, nicht für kontinuierliche Maschinensteuerung. Ein Scanner, der das Signal für dreißig Sekunden verliert, ärgert einen Kommissionierer. Dieselben dreißig Sekunden erreichen eine Roboterflotte als Lücke in einem Gespräch, das eine Antwort erwartete, und die Wiederherstellung ist langsamer als der Ausfall, der sie verursacht hat.
Drei Dinge kommen normalerweise zusammen. Erstens ist die Abdeckung genau an den Stellen ungleichmäßig, an denen Roboter am härtesten arbeiten, und auf den großen Campusgeländen um Magna Park, DIRFT und SEGRO East Midlands Gateway bedeutet das Hochregalgänge, wo Regale das Signal blockieren, Dock-Zufahrten, wo Rolltore öffnen und schließen, und gekühlte Bereiche, wo die Gebäudestruktur es absorbiert. Zweitens sind das Host-System und die Flottenebene oft durch eine einzige synchrone Schnittstelle verbunden, so dass ein Timeout auf einer Seite eher als Ablehnung denn als Pause gelesen wird. Drittens besitzt niemand das Roboternetzwerk. Die IT besitzt das Unternehmens-WLAN, der Betrieb besitzt die Stapler, und die Lücke dazwischen ist der Punkt, an dem ein Ausfall zu einem Streit wird.
Es gibt auch eine Berichts-Falle. Während eines Ausfalls behält die Flottenebene ein vollständiges Bild dessen, was jedes Fahrzeug getan hat, aber das Host-System empfängt es nicht. Wenn die Verbindung wiederhergestellt ist, stimmen die beiden Seiten nicht überein, und die Frage, welche davon richtig ist, muss unter Zeitdruck im schlimmsten Moment der Woche beantwortet werden.
Hebel eins: Definieren Sie das getrennte Verhalten, bevor jemand die Arbeit anbietet
Entscheiden Sie schriftlich, was jede Fahrzeugklasse tut, wenn die Verbindung still wird, und machen Sie es zu einem Teil der Spezifikation, anstatt es während des Go-Lives zu entdecken. Die sinnvolle Standardeinstellung ist „Beenden und Halten“: Der Roboter schließt die bereits akzeptierte Bewegung ab, platziert die Last an einem validierten Ort, meldet sich lokal und wartet. Er beginnt keine spekulativen Arbeiten und parkt nicht dort, wo er einen Fluchtweg oder eine Dock-Zufahrt blockiert. Vereinbaren Sie die Haltepositionen nach Zonen mit den Schichtleitern, die während eines Ausfalls den Lagerboden begehen werden, und markieren Sie diese. Vereinbaren Sie auch, wie lange ein Fahrzeug wartet, bevor ein Vorgesetzter gerufen wird. An einem Dreischichtbetrieb sollte der Eskalationsweg um 02:00 Uhr nicht derselbe sein, der um 14:00 Uhr funktioniert.
Hebel zwei: Geben Sie der Flottenebene einen Puffer, einen Idempotenzschlüssel und einen Wiedergabeplan
Dies ist das technische Herzstück der Antwort. Die Flottenmanagementebene sollte eine Warteschlange von akzeptierten Aufgaben und abgeschlossenen, aber nicht bestätigten Ergebnissen enthalten, wobei jedes einen eindeutigen Bezeichner trägt, den das Host-System ein zweites Mal erkennen und sicher ignorieren kann. Diese einzige Designentscheidung, idempotente Nachrichtenübermittlung, verhindert, dass ein wiederholter Stapel bei Wiederherstellung der Verbindung doppelte Lagerbewegungen bucht. Darunter sollten die Fahrzeuge eine offene Schnittstelle sprechen. Die NCSC-Anleitung zur Betriebstechnologie weist auf den breiteren Punkt hin, dass Verfügbarkeit und Sicherheit, nicht Vertraulichkeit, die vorrangigen Prioritäten in Umgebungen wie dieser sind, weshalb das Roboternetzwerk normalerweise vom Unternehmensverkehr segmentiert ist. Der M4-Flottenmanager von FlyWei ist darauf ausgelegt, für ein definiertes Zeitfenster getrennt zu laufen und bei Wiederverbindung abzugleichen, anstatt blind wiederzugeben, und die Roboter-Dispositionssoftware enthält die Geschäftsregeln, die entscheiden, was automatisch wieder aufgenommen werden darf.
| Szenario | Schwaches Design | Resilientes Design | Bei Abnahme überprüfen |
|---|---|---|---|
| Drahtloser Ausfall in einem Gang, unter 60 Sekunden | Fahrzeug hält mitten im Gang und blockiert den Betrieb | Bewegung wird abgeschlossen, Fahrzeug hält an einer markierten Position | Absichtlicher Signalverlust, zeitgesteuerte Wiederherstellung |
| Host-Schnittstelle 30 Minuten lang ausgefallen | Flotte lehnt alle Arbeiten ab, Lagerboden wird manuell betrieben | Gepufferte Aufgaben werden fortgesetzt, neue Arbeiten werden in die Warteschlange gestellt | Angegebene Puffertiefe in Aufgaben und Minuten |
| Verbindung kehrt nach langem Ausfall zurück | Abschlüsse werden wiederholt, Lagerbestände doppelt gebucht | Doppelte Kennungen werden erkannt und verworfen | Wiedergabetest mit einem erzwungenen doppelten Stapel |
| Stromereignis betrifft das Netzwerk, nicht die Stapler | Unklar, wer den Neustart autorisiert | Benannte Rolle startet nach dokumentierter Sequenz neu | Schriftliches Neustart-Handbuch vom Betrieb abgenommen |
Hebel drei: Behandeln Sie das Roboternetzwerk als Teil der Arbeitsmittel
Ein Netzwerk, von dem ein Roboter abhängt, ist keine gewöhnliche Büroinfrastruktur. Gemäß den Provision and Use of Work Equipment Regulations 1998 muss ein Arbeitgeber sicherstellen, dass Arbeitsmittel in einem effizienten Zustand, in einem effizienten Betriebszustand und in gutem Reparaturzustand gehalten werden, und die HSE-Anleitung zu PUWER erweitert diese Pflicht auf die Inspektion und die Kompetenz der Personen, die sie verwenden. In der Praxis bedeutet dies, dass die Zugangspunkte, Switches und Antennen, die den Roboterverkehr tragen, auf dem geplanten Wartungsplan neben den Staplern stehen, mit denselben Inspektionsaufzeichnungen. BS EN ISO 3691-4, der BSI-Standard für fahrerlose Flurförderzeuge, erwartet, dass die Sicherheitsfunktionen an jedem Fahrzeug unabhängig von einer Überwachungsverbindung funktionieren, so dass ein Verbindungsverlust eher ein Stillstand als eine Gefahr ist. Sagen Sie dies klar in der Risikobewertung, denn ein Auditor wird danach fragen.
Hebel vier: Proben Sie den Ausfall während der Inbetriebnahme
Eine Ausfallübung ist die günstigste Versicherung bei einem Automatisierungsprojekt und die einzige ehrliche Art herauszufinden, was die Spezifikation tatsächlich gekauft hat. Ziehen Sie während der Inbetriebnahme absichtlich die Verbindung: einmal kurz in einem belebten Gang, einmal für eine halbe Stunde an der Host-Schnittstelle und einmal mit einem erzwungenen doppelten Stapel bei Wiederverbindung. Notieren Sie, wie lange jedes Fahrzeug brauchte, um einen sicheren Haltezustand zu erreichen, was die Vorgesetzten auf dem Bildschirm sahen und ob der Lagerbestand die Wiederholung intakt überstanden hat. Wiederholen Sie die Übung vor der Spitzenzeit mit dem Team, das tatsächlich Ende November in Schicht sein wird, nicht mit dem Projektteam. Standorte, die proben, behandeln einen drahtlosen Ausfall als bekanntes Ereignis mit einem Handbuch. Standorte, die dies nicht tun, entdecken ihre Designannahmen um 02:00 Uhr in der geschäftigsten Nacht des Jahres.
Eine gut konzipierte Roboterintegration verschlechtert sich, anstatt zu stoppen: Autonome Gabelstapler erledigen die bereits erteilte Aufgabe, verharren in einem sicheren Zustand, und die Flottenebene reiht die Erledigungen ein und spielt sie erneut ab, sobald die Verbindung wiederhergestellt ist.
Was FlyWei hier leistet
FlyWei ist ein unabhängiger UK-Systemintegrator für autonome Gabelstapler und AMRs, und da FlyWei herstellerneutral ist, integriert es Maschinen mehrerer Hersteller, anstatt eine Produktlinie zu verteidigen. Bei einer wichtigen Frage der Ausfallsicherheit ist das von Bedeutung, denn der Schwachpunkt ist fast nie der Stapler. FlyWei spezifiziert das getrennte Verhalten pro Fahrzeugklasse, legt die Haltepositionen mit Ihren Schichtleitern fest und entwirft die Verbindung zwischen der Flotte und Ihrem bestehenden ERP oder WMS so, dass sie puffert, Duplikate entfernt und abgleicht, anstatt blind wiederzugeben. Der M4-Flottenmanager verwaltet die Verkehrsregeln, die Aufgabenverteilung und die Ladestrategie für eine gemischte Flotte, einschließlich Hub-AMRs, die Waren zum Menschen transportieren, und befiehlt Fahrzeuge für ein definiertes Zeitfenster weiter, wenn der Host nicht erreichbar ist. Die Roboter-Dispositionssoftware enthält die darüber liegenden Geschäftsregeln, die entscheiden, was automatisch wieder aufgenommen wird und was auf eine Person wartet. FlyWei schreibt dann den Ausfall in die Abnahmetests, so dass das versprochene Verhalten das Verhalten ist, das Sie vor der Unterzeichnung erleben. Für ein umfassenderes Bild lesen Sie unsere Leitfäden zu welche Daten eine Roboterflotte mit einem ERP austauscht und ob Sie Ihr WMS ersetzen müssen, um AMRs zu verwenden.
Häufig gestellte Fragen
Wie lange können autonome Gabelstapler ohne Verbindung zum Host-System weiterarbeiten?
Das ist eine Spezifikationsangabe, keine physikalische Gesetzmäßigkeit, und Sie sollten sie schriftlich erhalten. Eine Flottenebene, die gepufferte Aufgaben enthält, kann Fahrzeuge in der Regel für die Länge ihrer Warteschlange produktiv halten, oft gemessen in Zehnerminuten. Wichtig ist, dass die Zahl angegeben, getestet und an die realistische Wiederherstellungszeit Ihres Netzwerks angepasst ist.
Könnte ein Netzwerkausfall eine Kollision oder einen Lastabwurf verursachen?
Das sollte nicht der Fall sein. Hinderniserkennung, Geschwindigkeitsbegrenzung und Not-Aus sind lokale Funktionen an jedem Fahrzeug und hängen nicht von der Überwachungsverbindung ab. BS EN ISO 3691-4 erwartet genau diese Unabhängigkeit. Ein Verbindungsverlust sollte sich daher als kontrollierter Stillstand darstellen, und jeder Lieferant, der es anders beschreibt, beschreibt ein Designproblem.
Wie werden doppelte Nachrichten verhindert, wenn die Verbindung wiederhergestellt wird?
Indem jeder Aufgabe und jeder Erledigung eine eindeutige Kennung zugewiesen wird, die das Host-System ein zweites Mal erkennen kann. Wenn ein Stapel nach der Wiederverbindung wiederholt wird, sieht der Host Kennungen, die er bereits verarbeitet hat, und verwirft sie, anstatt die Lagerbewegung zweimal zu buchen. Bitten Sie darum, dies während der Inbetriebnahme mit einem erzwungenen doppelten Stapel testen zu lassen.
Benötigen wir ein separates drahtloses Netzwerk für die Roboter?
In der Regel ein segmentiertes und kein vollständig separates Gebäudenetzwerk. Die Trennung des Roboterverkehrs vom Unternehmens- und Gastverkehr schützt ihn vor Überlastung und begrenzt, was die Steuerungsebene erreichen kann. Das NCSC betrachtet die Verwaltung der Grenze zwischen Betriebs- und Unternehmensnetzwerken als die zentrale Designentscheidung in Umgebungen dieser Art.
Beeinträchtigt ein Ausfall die Bestandsgenauigkeit im WMS?
Nur wenn die Integration so konzipiert wurde, dass sie blind wiederholt. Mit Pufferung und Duplikaterkennung empfängt der Host jede Erledigung genau einmal und gleicht den Rückstand innerhalb von Sekunden nach der Wiederverbindung aus. Ohne diese erhalten Sie doppelte Buchungen und eine manuelle Abstimmung, was die häufigste Beschwerde nach dem ersten Winter mit Robotern ist.
Wem sollte das Roboternetzwerk gehören, der IT oder dem Betrieb?
Beiden, mit einem benannten Eigentümer. Die Behandlung der Zugangspunkte und Switches als Arbeitsmittel gemäß PUWER setzt sie auf den geplanten Wartungsplan neben den Staplern, während die IT den technischen Aufbau behält. Der zu vermeidende Fehlerfall ist ein Netzwerk, das niemandem gehört, bis es am Morgen ausfällt.
Was sollten wir einen Lieferanten vor der Unterzeichnung fragen?
Vier Fragen. Wie lange der Flottenmanager getrennt läuft. Wie viele Aufgaben er puffern wird. Wie Duplikate bei Wiederverbindung verhindert werden. Und ob Sie alle drei während der Abnahmetests demonstrieren werden, anstatt sie in einem Dokument zu beschreiben.
Wenn ein ungeplanter Stillstand während der Spitzenzeit in Ihrem Q4-Risikoregister steht, lohnt es sich, das Ausfallverhalten Ihrer Flotte vor Ende November zu überprüfen, anstatt es mitten im Geschehen zu entdecken.
Buchen Sie eine kostenlose 30-minütige Standortbegehung, und wir werden Ihre Gänge begehen, prüfen, wo die Abdeckung tatsächlich abbricht, und Ihnen sagen, was Ihr aktuelles Layout heute Abend tun würde. Sie können auch lesen, wie der M4-Flottenmanager den getrennten Betrieb und die Wiederverbindung für eine gemischte Flotte handhabt.
Unverbindlich, und wir antworten innerhalb eines Werktages.