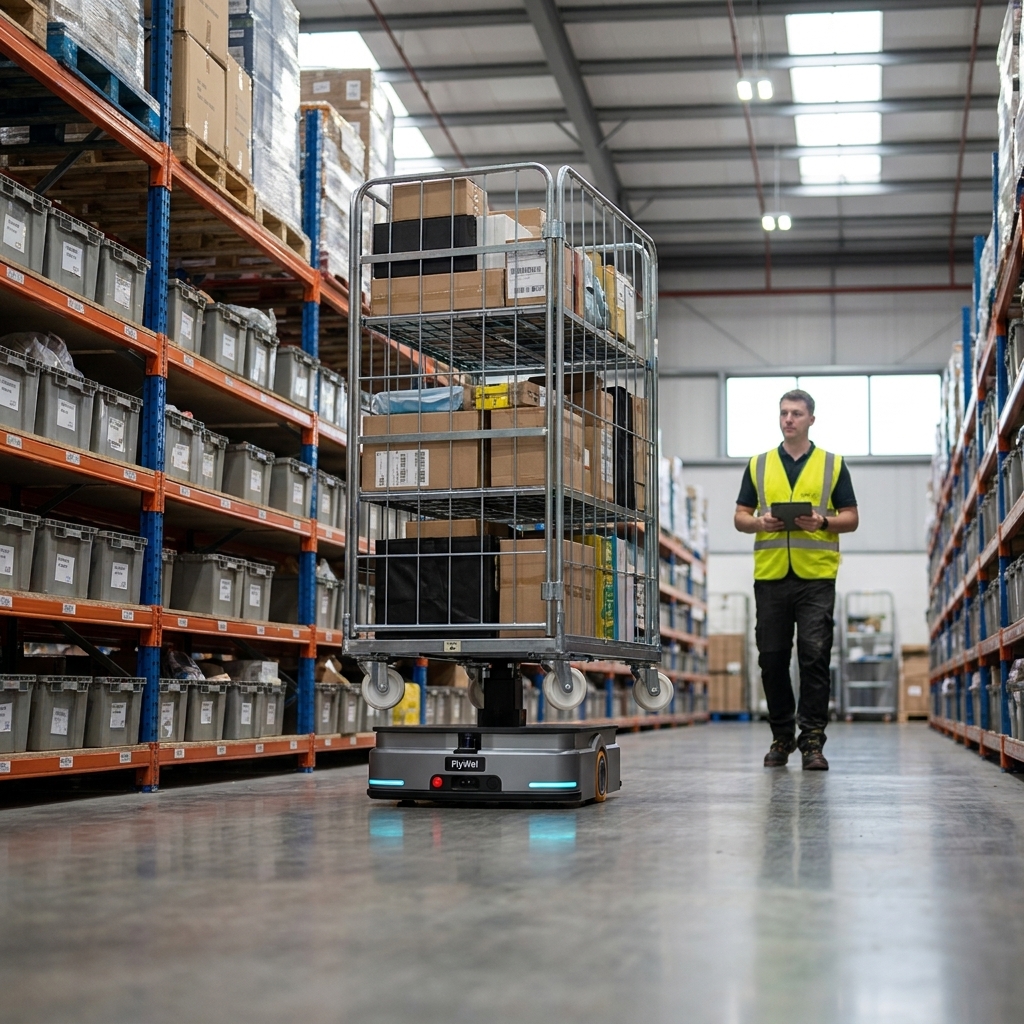
Un robot elevador es un robot móvil autónomo que eleva una carga —una pila de contenedores, un carro de rodillos, un carro con ruedas— una corta distancia del suelo y la transporta entre dos puntos fijos, sin que ninguna persona empuje, tire o soporte el peso en ninguno de los extremos. La magnitud de lo que esto elimina no es marginal: 511.000 trabajadores en Gran Bretaña sufrieron un trastorno musculoesquelético relacionado con el trabajo en 2024/25, parte de los 40,1 millones de días laborales perdidos por enfermedades y lesiones relacionadas con el trabajo, según cifras principales publicadas por la Health and Safety Executive. Para un director de operaciones en la preparación de pedidos de comercio electrónico, esa cifra llega con una fecha adjunta. Los volúmenes aumentan a partir de finales de octubre, el personal se refuerza con personal de agencia, y los carros que se desplazan entre las zonas de recogida, los bancos de empaquetado y el envío se hacen más pesados a medida que cambian los perfiles de los pedidos. La ausencia registrada en la tercera semana de la temporada alta se creó generalmente en la primera semana, por un movimiento manual que nadie había calculado.
Por qué la capa de movimiento manual se rompe primero
La mayoría de los centros de preparación de pedidos del Reino Unido automatizaron lo visible. Los transportadores, la clasificación y el put-to-light obtuvieron presupuesto porque su beneficio era cuantificable. La capa que nunca se automatizó se encuentra entre esas islas: una persona que lleva un carro de rodillos desde una zona de recogida a un banco de empaquetado, un carro de devoluciones arrastrado a una zona de reprocesamiento, contenedores levantados desde un palé a nivel del suelo hasta la altura de la cintura. Cada movimiento es trivial individualmente. Repetido cuatrocientas veces por turno en un entresuelo en Magna Park o SEGRO East Midlands Gateway, se convierte en el mayor consumidor de horas de trabajo en el sitio y la mayor fuente individual de riesgo de lesiones.
Tres factores específicos del Reino Unido lo agravan. Primero, la mano de obra: los grandes centros de comercio electrónico alrededor de Daventry, DIRFT y el corredor de la M1 se abastecen de la misma agencia, por lo que el trabajador marginal de la temporada alta es más nuevo, menos acondicionado y más propenso a manejar un carro cargado en su cuarto turno. Segundo, el deber no es discrecional. Las Manual Handling Operations Regulations 1992 exigen a los empleadores evitar la manipulación manual peligrosa en la medida en que sea razonablemente practicable, luego evaluar y reducir lo que no se puede evitar —y "contratamos a más personas" no es una medida de evitación—. Tercero, los perfiles de los pedidos están empeorando: las cestas de varios artículos y los consumibles más voluminosos aumentan el peso promedio del carro exactamente en las semanas en que la fuerza laboral tiene menos experiencia.
El resultado es un coste que se esconde en dos lugares que su revisión semanal no conecta: el gasto de agencia, que parece un problema de volumen, y la ausencia, que parece un problema de RRHH. Son el mismo problema, y es uno de manipulación de materiales.
511.000 trabajadores en Gran Bretaña sufrieron un trastorno musculoesquelético relacionado con el trabajo en 2024/25, parte de los 40,1 millones de días laborales perdidos por enfermedades y lesiones relacionadas con el trabajo.
Las cuatro palancas que lo solucionan
A continuación se muestra la forma de un programa realista. La tabla es directa sobre el esfuerzo, porque la palanca que más proyectos de temporada alta hace fracasar no es la tecnología, es la que necesitaba una decisión en julio.
| Palanca | Lo que realmente cambia | Esfuerzo antes de la puesta en marcha | Primer efecto medible |
|---|---|---|---|
| 1. Rediseñar el movimiento | Elimina los movimientos por completo; acorta el resto | 2–3 semanas de observación, sin capital | Distancia recorrida por operario por turno |
| 2. Una capa de flota | Máquinas mixtas toman trabajo de una cola | Alcance de integración con su propietario de WMS | Tiempo de inactividad y viajes en vacío en toda la flota |
| 3. Archivo de cumplimiento desde el primer día | Convierte la aprobación de una barrera en una formalidad | Se ejecuta en paralelo; cuesta calendario, no efectivo | Fecha de puesta en marcha según lo previsto |
| 4. Estructura de costes mensuales | El pago coincide con una curva de demanda de once semanas | Un documento de comité de capex evitado | Posición de efectivo durante el cuarto trimestre |
Palanca 1 — Rediseñe el movimiento antes de especificar el robot
Pase tres semanas contando antes de gastar cualquier otra cosa. Colóquese en el entresuelo y registre, para cada movimiento repetido, el origen, el destino, la masa, la frecuencia por turno y quién lo realiza. Casi siempre encontrará que dos o tres flujos representan la mayor parte de la exposición a la manipulación, y que al menos uno de ellos existe solo porque un banco se colocó mal en 2019. Solucione eso moviendo muebles; no cuesta nada eliminarlos y distorsionan cualquier caso de negocio construido sobre ellos. Lo que sobrevive a esa eliminación es su alcance real de automatización. Especifique en un lenguaje operativo sencillo —masa, tiempo de ciclo, estado del suelo, ancho del pasillo, horas de cobertura— y mantenga esa especificación cuando los proveedores quieran ampliarla. Un director de operaciones que llega a compras con tres flujos, medidos, está en una posición mucho más fuerte que uno que llega con una visión.
Palanca 2 — Ponga una capa de flota sobre cada máquina en el suelo
El modo de fallo en entornos mixtos no son los robots colisionando. Son los robots inactivos mientras otro tipo de máquina hace cola, porque cada uno tiene su propio programador y ninguno puede ver el trabajo del otro. Insista en una única capa de orquestación que tome el trabajo de su sistema de almacén existente y lo asigne a cada máquina en el sitio, quienquiera que las haya construido. Para eso sirve el gestor de flotas M4: una cola, un modelo de tráfico, una vista de la utilización. Cuando las máquinas provienen de diferentes fabricantes, VDA 5050 —el estándar de comandos abierto MQTT-and-JSON para flotas de robots móviles— es lo que lo hace creíble en lugar de aspiracional, porque elimina la necesidad de una interfaz a medida por proveedor. Por debajo de la capa de flota, el despacho de robots RDS gestiona el tráfico de excepciones que consume tiempo del supervisor: un pasillo bloqueado, una jaula presentada fuera de escuadra, una ventana de carga que choca con una ola. Pregunte a cualquier proveedor cuánto tiempo sigue funcionando su capa de flota si se pierde el enlace con su sistema de almacén. La respuesta le dirá más que cualquier cifra de rendimiento.
Palanca 3 — Construya el archivo PUWER e ISO 3691-4 desde el primer día
La automatización cambia quién está expuesto; no elimina al titular del deber. Un robot elevador es un equipo de trabajo, por lo que PUWER 1998 se aplica en su totalidad: adecuado para la tarea, mantenido, inspeccionado y utilizado solo por personas capacitadas y consideradas competentes. ISO 3691-4 rige los camiones industriales sin conductor y sus sistemas, y es el documento que su aseguradora y su comité de seguridad le pedirán por su nombre. Junto a él, necesita una evaluación revisada bajo las Manual Handling Operations Regulations 1992 que muestre lo que el robot ha eliminado, y un plan de tráfico bajo la guía de transporte en el lugar de trabajo de HSE que cubra cómo los peatones y las máquinas comparten un entresuelo durante un turno de temporada alta con el doble de afluencia normal. Nada de esto es difícil. Solo es fatal cuando comienza en la semana diez de un proyecto de doce semanas, que es como una puesta en marcha en noviembre se convierte en una en febrero.
Palanca 4 — Adapte el tamaño a la temporada alta que realmente tiene y pague mensualmente
La demanda máxima es una curva, no una meseta. Dimensionar una flota permanente en función de su peor martes de noviembre implica comprar máquinas que estarán inactivas durante nueve meses; dimensionar en función de su promedio anual le obliga a contratar personal de agencia exactamente en las semanas que los robots debían cubrir. La respuesta viable es una flota central dimensionada para un flujo de estado estacionario, con unidades adicionales incorporadas para la ventana de temporada alta bajo un plazo que termina cuando lo hace la curva. Estructurar esto como un coste operativo en lugar de un gasto de capital también cambia quién firma. El arrendamiento a plazo fijo de tres, cinco o siete años —robots, software de flota, mantenimiento y soporte en el Reino Unido en una tarifa mensual— convierte un documento del comité de capex en una línea que un director de operaciones puede defender con su propio presupuesto. Modélelo honestamente: tarifa mensual frente a horas de agencia desplazadas, días de ausencia evitados y horas extras que actualmente considera inevitables.
Lo que FlyWei hace aquí
FlyWei es un integrador de sistemas independiente del Reino Unido de carretillas elevadoras autónomas y robots móviles. La neutralidad del proveedor es lo más importante aquí, porque un entresuelo de comercio electrónico rara vez necesita un solo tipo de máquina. FlyWei especifica robots elevadores para los flujos de jaulas y carros —unidades de elevación latente que se desplazan por debajo de una jaula con ruedas, la elevan del suelo y la llevan al banco de empaquetado o al carril de envío sin tocarla— e incorpora unidades de elevación más pesadas cuando las cargas a granel superan lo que una plataforma base puede transportar. Cuando el mismo sitio también tiene movimientos de palés que alimentan la zona de recogida, FlyWei integra carretillas elevadoras autónomas en el mismo entorno en lugar de ejecutar un proyecto separado; ese enfoque se expone en nuestra guía para planificar carretillas elevadoras autónomas para la temporada alta de comercio electrónico. Cada máquina toma trabajo de M4, por lo que la utilización se mide en toda la flota en lugar de por proveedor. Los ingenieros de FlyWei tienen su sede en el Reino Unido, realizan la puesta en marcha en el sitio y redactan la documentación PUWER e ISO 3691-4 como parte de la entrega. El mismo patrón aplicado a la manipulación manual pesada en otros lugares se cubre en nuestra guía de robots elevadores para la logística de bebidas del Reino Unido.
Preguntas frecuentes
¿Qué es un robot elevador?
Un robot elevador es un robot móvil autónomo que eleva una carga del suelo y la mueve entre dos puntos sin que una persona soporte el peso. En la preparación de pedidos de comercio electrónico, la mayoría son unidades de elevación latente que se desplazan por debajo de una jaula con ruedas, la elevan unos centímetros y la transportan.
¿En qué se diferencia un robot elevador de una carretilla elevadora autónoma?
Principalmente, en la geometría de la carga útil. Un robot elevador maneja carros, jaulas, contenedores y carretillas a baja altura. Una carretilla elevadora autónoma maneja cargas paletizadas y las coloca en estanterías, a menudo a gran altura. Muchos sitios necesitan ambos, por lo que gestionarlos bajo un único gestor de flotas es más importante que elegir.
¿Puede un robot elevador trabajar en un entresuelo?
Normalmente sí, pero es una cuestión estructural antes que robótica. Confirme la carga del suelo para la masa combinada del robot y la carga, una superficie lo suficientemente plana para una navegación fiable y un plan de tráfico sobre cómo las máquinas y los peatones comparten la plataforma en la temporada alta, todo ello durante la inspección.
¿Necesitamos reemplazar nuestro sistema de almacén para implementar robots elevadores?
Rara vez. Una capa de flota se sitúa por encima de su sistema existente y toma trabajo de él, por lo que ese sistema sigue siendo el registro de existencias. La sustitución solo merece la pena discutirla cuando no se puede exponer nada a través de una interfaz documentada o una exportación programada, e incluso entonces el middleware suele ser más barato.
¿La automatización de un movimiento elimina nuestro deber de manipulación manual?
No, cambia lo que dice la evaluación. Las Manual Handling Operations Regulations 1992 exigen que se evite la manipulación peligrosa en la medida en que sea razonablemente practicable, y un robot es la forma de demostrar esa evitación. Los deberes de PUWER se aplican entonces al robot como equipo de trabajo.
¿Cuánto tiempo lleva la implementación de un robot elevador antes de la temporada alta?
Para un único flujo definido, planifique doce semanas desde la inspección hasta la puesta en marcha. La puesta en servicio rara vez es el factor principal; el alcance de la integración, la documentación de seguridad y la formación del operador lo son. Si está leyendo esto a finales de septiembre con una temporada alta en noviembre, defina un flujo en lugar de tres.
¿Es mejor el arrendamiento o la compra para la capacidad máxima?
El arrendamiento suele encajar mejor, porque la capacidad máxima solo se amortiza durante una fracción del año. Un contrato de arrendamiento a plazo fijo que cubra robots, software de flota, mantenimiento y soporte en una tarifa mensual mantiene la decisión dentro de un presupuesto operativo en lugar de un comité de capital.
Si la exposición a la manipulación manual en el entresuelo está en su registro de riesgos del tercer trimestre y la temporada alta comienza en seis semanas, lo más barato que puede hacer este mes es medir los tres flujos que más le perjudican.
Reserve una inspección gratuita de 30 minutos en el sitio y un ingeniero de FlyWei recorrerá su entresuelo, registrará los movimientos repetidos y le dirá cuáles de ellos debería realizar un robot, o vea primero la gama de robots elevadores FlyWei.
Ingenieros con sede en el Reino Unido. Sin compromiso. Respondemos en un día hábil.