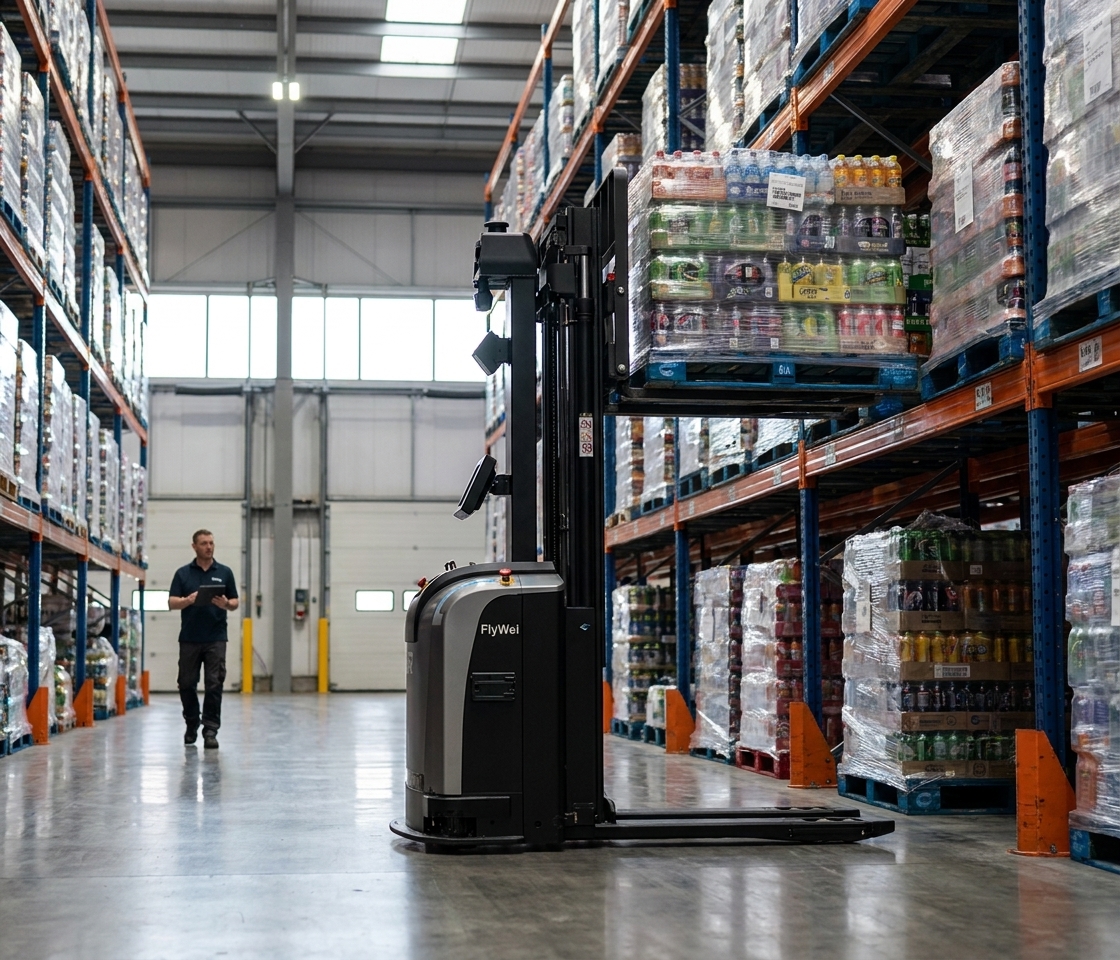
Un chariot élévateur automatisé AGV est un chariot de manutention sans conducteur qui soulève, empile et déplace des charges palettisées sous le contrôle d'un logiciel, sans opérateur à bord et sans rails fixes ni fils au sol. La sécurité est désormais un argument commercial : les accidents causés par des véhicules en mouvement ont entraîné 24 des 126 décès de travailleurs enregistrés en Grande-Bretagne en 2025/26, selon les chiffres provisoires RIDDOR publiés par le HSE, faisant du mouvement des véhicules l'un des risques mortels les plus importants sur tout site palettisé. Pour un directeur des opérations gérant un dépôt de boissons au Royaume-Uni, ce chiffre se situe à un endroit précis : la zone encombrée entre la fin de ligne, le tampon réfrigéré et les baies de transbordement sortantes. Les fûts et les caisses sous film rétractable arrivent plus vite que la cour ne les dégage, le personnel intérimaire change entre les équipes, et chaque chariot élévateur à contrepoids supplémentaire que vous ajoutez pour résorber l'arriéré met un véhicule en mouvement de plus sur un sol déjà fréquenté par des piétons.
Pourquoi l'encombrement en fin de ligne se produit dans la logistique des boissons
Les sites de boissons ont un profil de charge qui pénalise plus durement la manutention manuelle que la plupart des autres. Le volume est saisonnier et irrégulier, l'unité de mouvement alterne entre les palettes de caisses sous film rétractable et les cages à fûts au cours de la même équipe, et une grande partie des produits finis doit passer par un tampon réfrigéré ou ambiant avant de pouvoir être expédiée. Le goulot d'étranglement est structurel, et non comportemental.
Trois facteurs spécifiques au Royaume-Uni aggravent la situation. Premièrement, l'état des sols : la condensation autour des tampons réfrigérés et les résidus de lavage de ligne produisent exactement les surfaces à faible frottement que les directives du HSE sur le transport en milieu de travail considèrent comme un point de contrôle essentiel pour les opérations de véhicules. Deuxièmement, la continuité de la main-d'œuvre : le travail de chariot élévateur à contrepoids et de chariot à mât rétractable sur un site d'embouteillage ou de mise en conserve est soumis à licence, de sorte que les lacunes de couverture ne peuvent pas être comblées en déplaçant un préparateur d'un autre service. Troisièmement, la géométrie du site — de nombreux dépôts de boissons au Royaume-Uni autour de Burton-on-Trent et du corridor des Midlands se sont développés par extension plutôt que par conception, laissant des itinéraires partagés étroits entre la production et l'expédition qui n'ont jamais été conçus pour les volumes actuels.
Sous ces trois facteurs se cache un manque de mesure. La plupart des sites connaissent précisément leurs chiffres d'expédition et très peu leurs chiffres de mouvement interne. Personne ne peut dire combien de mouvements de palettes ont eu lieu hier, quelle distance chacun a parcouru, ou combien d'heures de fonctionnement de la flotte ont été consacrées à des trajets répétitifs. Sans cette base de référence, l'encombrement est traité comme une question de personnel à chaque pic, et le même argent est dépensé à nouveau l'année suivante. Logistics UK signale une pression sectorielle sur la capacité et les coûts dans ses rapports annuels sur l'industrie — la combinaison qui rend un flux interne non mesuré coûteux.
Levier un : séparer le flux répétitif du flux de jugement
Divisez vos mouvements internes en deux catégories. Les trajets répétitifs se déroulent entre des points fixes sur un déclencheur prévisible — palette complète en fin de ligne, déplacement vers la voie tampon ; voie tampon pleine, déplacement vers la sortie. Les trajets de jugement nécessitent un humain : emballage endommagé, reconstruction d'une palette mixte, chargement d'une remorque selon la règle d'empilage d'un client, une cage à fûts qui nécessite une inspection visuelle.
Sur la plupart des sites de boissons, la catégorie répétitive représente la plus grande part des heures de fonctionnement et presque aucune difficulté. C'est le travail à automatiser en premier, car il est spécifiable : même origine, même destination, même géométrie de charge, même tolérance. Cartographiez-le pendant deux semaines avant de spécifier quoi que ce soit. Comptez les mouvements par heure par trajet, notez où la demande de pointe se concentre, enregistrez où les camions font la queue et pendant combien de temps, et marquez chaque point où un itinéraire de véhicule croise un passage piéton. Cette carte est simultanément votre entrée de dimensionnement de flotte, votre analyse de rentabilité et votre base d'évaluation des risques, et c'est le document le plus utile qu'un directeur des opérations puisse produire avant de parler à un fournisseur.
Levier deux : orchestrer la flotte plutôt que les chariots individuels
Un seul chariot élévateur sans conducteur effectuant une boucle fixe résout très peu de choses — il déplace la file d'attente. Le gain provient d'une couche au niveau de la flotte qui décide quel véhicule prend quelle tâche, dans quel ordre, et comment les véhicules négocient les itinéraires partagés, les chargeurs et les allées bloquées. C'est le travail d'un gestionnaire de flotte tel que la plateforme de gestion de flotte M4, située au-dessus des véhicules et en dessous de vos systèmes d'entreprise.
Exigez une interface ouverte côté robot. La norme VDA 5050 est la norme publiée pour un contrôle central de flotte pour commander des robots mobiles, et c'est ce qui permet à une couche d'orchestration de faire fonctionner des véhicules de plusieurs fabricants sans intégration sur mesure pour chacun. Pour un opérateur de boissons, cela compte commercialement, pas seulement techniquement : c'est ce qui empêche une décision concernant un transpalette en 2026 de dicter votre décision concernant un chariot à mât rétractable en 2029. Demandez à tout fournisseur si la couche de flotte parle cette norme nativement ou via un adaptateur, comment le trafic entre différents types de véhicules est arbitré, et ce qui se passe lorsqu'un véhicule tombe en panne au milieu d'une allée.
Levier trois : discipline d'intégration — conservez vos systèmes existants comme référence
Le mode de défaillance le plus courant dans l'automatisation d'entrepôt n'est pas un robot qui ne peut pas soulever. C'est un projet qui n'obtient jamais de travail fiable des systèmes que le site utilise déjà. Un chariot élévateur automatisé AGV ne se connecte pas directement à un ERP ; la couche de flotte prend le travail de votre système d'entrepôt ou d'entreprise via une interface documentée et le traduit en missions, puis renvoie les achèvements et les confirmations de charge afin que votre système existant reste la source de vérité pour le stock.
Ce cadre constitue l'intégralité de la réduction des risques. Vous ne remplacez pas votre système d'entrepôt, et vous devriez être sceptique envers quiconque vous dit que vous devez le faire. Définissez explicitement l'interface : quels champs portent la demande de mouvement, ce qui arrive au travail en cours si le lien est interrompu, comment les exceptions parviennent à un humain plutôt que d'être enregistrées silencieusement, et si un environnement de test existe. Lorsqu'un système n'expose aucune interface en direct, une exportation planifiée du travail ouvert et une importation des confirmations est un point de départ légitime. La couche de répartition des robots RDS de FlyWei existe précisément pour cette jonction, et la maîtriser sépare une flotte qui fonctionne d'une flotte qui est surveillée.
Levier quatre : construire le parcours de conformité avant le pilote, pas après
Les chariots sans conducteur sont des équipements de travail, donc la norme PUWER s'applique pleinement — adéquation aux conditions de travail réelles, régimes d'inspection et de maintenance, et compétence des personnes qui supervisent désormais plutôt que de conduire. Les obligations sont énoncées dans les règlements de 1998 sur la fourniture et l'utilisation d'équipements de travail eux-mêmes, et les opérations de levage entraînent des obligations LOLER. La norme de sécurité des produits pour les chariots industriels sans conducteur est l'ISO 3691-4, le BSI publiant l'adoption britannique ; votre spécification doit la nommer et votre fournisseur doit prouver la conformité plutôt que de l'affirmer.
Deux éléments au niveau du site sont régulièrement oubliés. La planéité du sol et l'état des joints régissent le comportement d'un chariot autonome chargé en hauteur, et TR34 est la référence que votre équipe d'ingénierie connaît déjà. Et l'interface piétonne doit être conçue, pas seulement signalisée : zones d'exclusion marquées, points de transfert définis où une personne prend une charge d'un robot, et une procédure documentée pour l'intervention manuelle dans une allée automatisée. Intégrez tout cela dans le périmètre du pilote afin que le dossier de conformité soit construit au fur et à mesure plutôt que reconstruit lors d'un audit.
| Levier | Ce qu'il change | Propriétaire interne | Ancrage réglementaire | Premier KPI à évoluer |
|---|---|---|---|---|
| Séparation des flux | Trajets répétitifs retirés des heures de flotte manuelle | Opérations | Conception d'itinéraire de transport sur le lieu de travail HSE | Heures de chariot manuel sur les trajets répétitifs |
| Orchestration de la flotte | Tâches, trafic et chargement décidés centralement, et non par chariot | Opérations avec ingénierie | Conformité de l'interface VDA 5050 | Mouvements de palettes par heure au pic |
| Discipline d'intégration | Le système existant reste l'enregistrement des stocks ; les mouvements sont enregistrés à la fin | IT avec opérations | Portée de l'interface et journalisation d'audit | Précision des stocks entre les comptages |
| Parcours de conformité | Le pilote produit le dossier d'inspection et de compétence | SHEQ avec ingénierie | PUWER, LOLER, ISO 3691-4, TR34 | Quasi-accidents véhicule-piéton |
Les accidents causés par des véhicules en mouvement ont entraîné 24 des 126 décès de travailleurs enregistrés en Grande-Bretagne en 2025/26, faisant du mouvement des véhicules l'un des risques mortels les plus importants sur un site de boissons palettisé.
Ce que FlyWei fait ici
FlyWei est un intégrateur de systèmes indépendant au Royaume-Uni pour les chariots élévateurs autonomes et les AMR. FlyWei est neutre vis-à-vis des fournisseurs par conception : il spécifie et intègre la meilleure machine pour chaque étape de votre flux parmi plusieurs fabricants, plutôt que d'adapter une gamme de produits à chaque problème. Sur un site de boissons, cela signifie généralement une spécification mixte, car la fin de ligne, le tampon et l'expédition ne nécessitent pas le même chariot.
En pratique, FlyWei inspecte le site, cartographie les trajets répétitifs avec vous et spécifie à partir de la gamme sur sa page de chariots élévateurs automatisés AGV et de chariots élévateurs sans conducteur — classe transpalette pour les mouvements quai-stock, classe contrepoids pour les travaux de caisses de 2 tonnes et de cages à fûts, classes gerbeur et chariot à mât rétractable pour allées étroites lorsque le rayonnage tampon est élevé. Lorsque les chariots et les cages dominent plutôt que les palettes, les robots de levage et AMR de FlyWei gèrent le travail des chariots. M4 orchestre la flotte, RDS assure la liaison de répartition avec votre ERP et WMS existants, et les ingénieurs britanniques de FlyWei gèrent la mise en service et la maintenance. Le déploiement prend généralement de huit à quatorze semaines, de l'étude à la mise en service, et la flotte peut être achetée ou prise en location-bail à service complet sur trois, cinq ou sept ans, couvrant les robots, M4 et la maintenance en un seul chiffre mensuel — ce qui permet de maintenir un programme hors d'un cycle de dépenses d'investissement contesté. Le contexte sectoriel se trouve sur les pages de solutions.
Foire aux questions
Qu'est-ce qu'un chariot élévateur automatisé AGV ?
Un chariot élévateur automatisé AGV est un chariot élévateur sans conducteur qui transporte, soulève et empile des charges de manière autonome, en utilisant des capteurs embarqués, une carte du bâtiment et un logiciel de flotte à la place d'un opérateur. Les unités modernes naviguent par SLAM, ne nécessitant ni rails ni aimants au sol.
Les chariots élévateurs sans conducteur supportent-ils les sols humides et les palettes sous film rétractable ?
Oui, avec la bonne spécification. La traction et le freinage doivent être adaptés à l'état du sol, la détection de charge doit gérer la réflectivité du film, et les itinéraires doivent éviter les zones de lavage les plus problématiques — une question d'étude, pas une question de produit.
Quelles réglementations britanniques s'appliquent à un chariot élévateur automatisé AGV ?
La norme PUWER s'applique car il s'agit d'un équipement de travail, couvrant l'adéquation, l'inspection, la maintenance et la compétence. La norme LOLER couvre le devoir de levage. L'ISO 3691-4 est la norme de sécurité des produits pour les chariots industriels sans conducteur, et la norme TR34 régit la planéité du sol pour la manutention en hauteur de charges.
Devons-nous remplacer notre WMS pour faire fonctionner une flotte de chariots élévateurs automatisés AGV ?
Généralement non. Une couche d'orchestration se situe au-dessus de votre système d'entrepôt et en extrait le travail, de sorte qu'il reste la source de vérité pour le stock. Le remplacement n'est à envisager que s'il ne peut pas exposer le travail via une interface ou une exportation.
Combien de temps prend le déploiement ?
Huit à quatorze semaines entre l'étude et la mise en service est typique pour une première phase. La mise en service des véhicules est rarement le point le plus long — la cartographie des champs de commande et de stock, l'accord sur la gestion des exceptions et les tests avec des données en direct sont généralement la contrainte.
Une seule flotte peut-elle gérer les fûts et les caisses palettisées ?
Une flotte mixte le peut, et sur la plupart des sites de boissons, elle le devrait. Les cages à fûts et les palettes de caisses diffèrent par leur géométrie et leur stabilité, elles conviennent donc à différentes classes de véhicules sous un seul orchestrateur.
Est-il préférable de louer ou d'acheter pour une première phase ?
Un contrat de location-bail à service complet transforme les robots, le gestionnaire de flotte et la maintenance en un coût d'exploitation mensuel unique sur trois, cinq ou sept ans, ce qui convient à une première phase où la taille de la flotte peut varier. L'achat convient aux sites stables et à longue durée de vie disposant de capitaux.
Si l'encombrement en fin de ligne et le risque véhicule-piéton figurent toujours sur votre registre des risques du troisième trimestre à la clôture du trimestre, le moyen le plus rapide d'évaluer le problème est de parcourir les trajets répétitifs avec quelqu'un qui l'a déjà fait.
Réservez une étude de site gratuite de 30 minutes avec l'équipe d'ingénierie britannique de FlyWei, ou consultez les classes de véhicules sur la gamme de chariots élévateurs automatisés AGV.
Ingénieurs basés au Royaume-Uni, sans engagement, réponse sous un jour ouvrable.