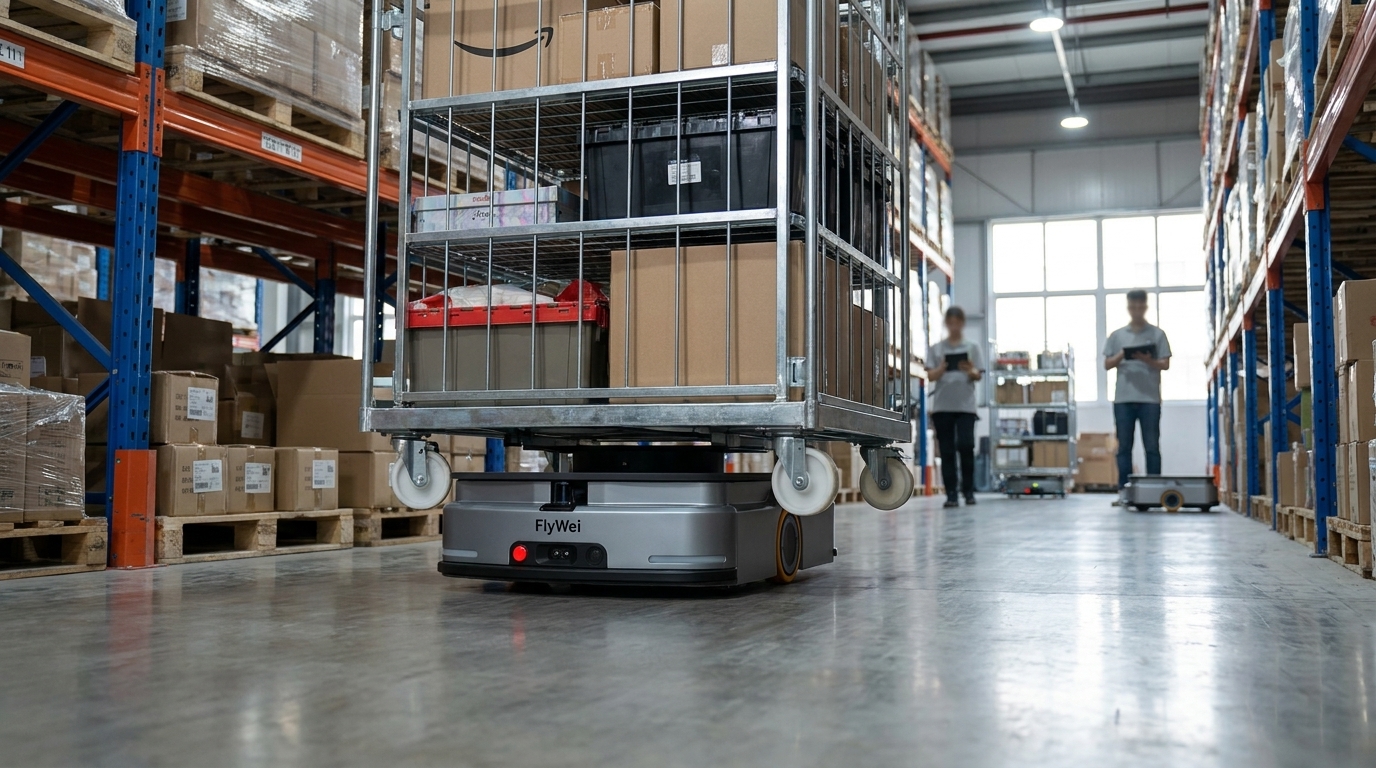
Les robots de levage automatisés sont des robots mobiles sans conducteur qui soulèvent, transportent et déposent des bacs, des caisses et des palettes chargés entre des points fixes à l'intérieur d'une usine ou d'un centre de distribution, sans personne à bord et sans convoyeur fixe à financer. Au Royaume-Uni, leur utilisation sûre est régie par le Provision and Use of Work Equipment Regulations 1998 (PUWER) et par la norme ISO 3691-4 (la norme de sécurité internationale pour les chariots industriels sans conducteur), plutôt que par les spécifications d'un seul fabricant. Pour un directeur d'usine gérant un hall de production de marques de distributeur rattaché à un centre de distribution de produits d'épicerie, cette distinction détermine si un projet est approuvé par le comité de sécurité. Le problème de ce trimestre est plus circonscrit que le débat technologique. Entre l'emballage et les voies de préparation du DC, les caisses sont toujours déplacées sur des chariots manuels et des tracteurs de remorquage, par vagues qui culminent exactement au moment où les fenêtres d'expédition se ferment et où le plan de production est déjà en retard.
Pourquoi cela se produit
Les halls de production de marques de distributeur et les centres de distribution de détail ont rarement été conçus comme un seul bâtiment. Ils ont été réunis plus tard, souvent par une cloison et un court couloir de liaison, et le transfert n'a jamais été attribué à un propriétaire. La production est mesurée en caisses emballées ; le centre de distribution en remorques parties à l'heure. Les chariots à caisses entre les deux appartiennent à l'équipe qui les remarque en premier.
Cet écart est tolérable jusqu'à ce que le volume augmente. Les lignes réfrigérées et à courte durée de conservation sont soumises à des délais d'expédition stricts, de sorte que le travail n'arrive pas de manière uniforme : il arrive par vagues lors du changement de ligne, à la fin d'une série, et dans la dernière heure avant qu'une remorque ne soit scellée. Le site gère la vague avec du personnel, un conducteur de tracteur de remorquage retiré d'une autre tâche, deux opérateurs sur des chariots manuels, parfois un chariot élévateur à contrepoids déplaçant un seul chariot parce que rien de plus petit n'est disponible.
Trois coûts en découlent. Le premier est l'exposition à la manipulation manuelle lors de la poussée et de la traction répétées de chariots chargés, ce qui relève directement des obligations définies par le Health and Safety Executive en matière de transport sur le lieu de travail et de déplacement de charges. Le second est le risque de circulation, car le couloir de liaison est le seul endroit où les piétons, les chariots motorisés et les chariots à caisses convergent sous la pression du temps. Le troisième est la donnée : le mouvement est invisible pour vos systèmes, de sorte que personne ne peut dire combien de temps une caisse a réellement attendu, et lorsqu'une remorque part en sous-charge, l'enquête s'arrête là où la caisse a cessé d'être scannée. Sur les sites multi-températures représentés par Logistics UK, le goulot d'étranglement est un transfert, pas une machine.
Levier 1, Traiter l'emballage vers la préparation comme un flux chronométré unique, et non comme deux départements
Avant de spécifier un robot, mesurez le transfert comme un flux unique avec un chronomètre. Choisissez votre ligne à plus fort volume et enregistrez trois chiffres pendant quinze jours : l'heure à laquelle un chariot est plein à l'emballage, l'heure à laquelle il est collecté et l'heure à laquelle il est scanné dans une voie de préparation. L'écart entre les deux premiers est votre file d'attente réelle, et elle est généralement beaucoup plus longue que ce que l'un ou l'autre département ne le croit.
Ensuite, donnez au flux un seul propriétaire et un seul déclencheur. Le travail doit commencer lorsque le chariot est plein, et non lorsqu'un superviseur le repère. Ce seul changement est ce qui rend l'automatisation intéressante, car l'avantage d'un robot de levage n'est pas la vitesse, un tracteur de remorquage est souvent plus rapide, mais le fait qu'il ne reporte jamais la tâche. Il collecte au même intervalle à 02:00 qu'à 14:00.
Spécifiez la cellule autour de la charge, pas de l'allée. Les chariots à caisses, les roll-conteneurs et les palettes en plastique nécessitent chacun une interface de levage différente, et se tromper est la cause la plus fréquente d'un projet pilote bloqué.
Levier 2, Mettre une couche d'orchestration au-dessus des systèmes que vous utilisez déjà
Le transfert ne devient mesurable que si le robot est déclenché par un événement système. En pratique, cela signifie une couche d'orchestration située au-dessus des systèmes que vous utilisez déjà, prenant le travail de votre système de production existant ou de votre WMS d'entreprise via une interface documentée et le traduisant en missions de robot, puis réécrivant les achèvements afin que votre système actuel reste l'enregistrement du stock.
Le gestionnaire de flotte M4 de FlyWei (M4 fleet manager) effectue cette traduction, et le répartiteur de robots fleet dispatch software (FlyWei fleet dispatch software) décide quel robot prend quel mouvement, comment le trafic dans le couloir de liaison est arbitré, et quand un véhicule s'arrête pour se recharger. Lorsque les véhicules prennent en charge la norme ouverte VDA 5050, une couche de flotte peut commander des machines de différents fabricants avec le même format de message, ce qui est très important si vous possédez déjà des équipements motorisés que vous avez l'intention de conserver.
Posez deux questions à tout fournisseur. Combien de temps le gestionnaire de flotte continue-t-il de fonctionner si la liaison avec votre système d'entreprise est interrompue, et comment les achèvements en double sont-ils évités lors de la reconnexion ? Une intégration bien construite se dégrade plutôt que de s'arrêter : les robots terminent la tâche déjà émise, se maintiennent en sécurité et rejouent les confirmations une fois que la liaison est rétablie.
Levier 3, Construire le dossier de sécurité sur le PUWER et l'ISO 3691-4 avant de choisir un robot
Un chariot sans conducteur est un équipement de travail. Cela le place sous le PUWER, qui exige que l'équipement soit adapté, correctement entretenu et utilisé uniquement par des personnes adéquatement formées, y compris les superviseurs qui récupéreront un robot arrêté à 03:00. L'ISO 3691-4 établit ensuite les exigences spécifiques aux chariots industriels sans conducteur, couvrant les champs de protection, la vitesse dans les zones partagées et le comportement lorsque les personnes et les véhicules se mélangent. La conformité est déclarée par le marquage UKCA, et les normes de support sont publiées au Royaume-Uni par BSI.
Deux vérifications physiques décident de plus de projets que tout cela. La première est la planéité du sol. Les couloirs de liaison et les anciens halls de production dépassent fréquemment les tolérances décrites dans le guide TR34 de la Concrete Society, et une bande de seuil hors tolérance au niveau de la fermeture perturbera un chariot élévateur chargé bien avant qu'elle ne gêne un tracteur de remorquage. La seconde est la séparation du trafic dans ce couloir, où votre évaluation des risques sera la plus mise à l'épreuve.
Rédigez d'abord le dossier de sécurité et laissez-le contraindre la liste restreinte. L'inverse est la façon dont les sites achètent des équipements qui ne peuvent pas être validés à l'endroit où ils sont nécessaires.
Levier 4, Phasez la cellule et financez-la de manière à ce que le comité d'investissement ne voie jamais de gouffre
Automatisez un flux, prouvez-le, puis étendez-le. Une première cellule sur une ligne à fort volume donne un intervalle de collecte mesuré et une réduction de file d'attente mesurée, un document bien plus solide qu'une économie modélisée. Cela contient également la perturbation : si le pilote nécessite une interface de levage différente, vous le découvrez sur une ligne, pas dans tout le hall.
Le financement est aussi important que la portée pour cette personne, car un directeur d'usine demande généralement des capitaux dans un budget déjà engagé pour les actifs de production. Le leasing de chariots élévateurs autonomes sur des durées de trois, cinq ou sept ans convertit la cellule en une ligne d'exploitation qui peut être compensée par les coûts d'agence et d'heures supplémentaires qu'elle remplace, ce qui est normalement la comparaison que le comité souhaite réellement voir.
Lorsque le site a également besoin de déplacer des palettes entre le hall et le stockage en vrac, conservez la couche d'orchestration commune et ajoutez des chariots élévateurs autonomes à la même flotte plutôt que d'acheter un deuxième système de contrôle. Une couche de flotte unique pour les deux types de charges est ce qui maintient la phase deux à faible coût.
| Levier | Ce qu'il change | Profil de coût | Signal de réussite |
|---|---|---|---|
| Chronométrer le transfert | Rend la file d'attente entre l'emballage et la préparation visible et attribuée | Temps du superviseur uniquement | Vous pouvez indiquer le temps d'attente moyen du chariot |
| Couche d'orchestration | Déclenche le mouvement sur un événement système, pas un superviseur | Logiciel et intégration, coûtés séparément | Chaque mouvement porte un horodatage dans votre système existant |
| Dossier de sécurité d'abord | Restreint la liste aux équipements qui peuvent réellement être validés | Évaluation et étude de sol | Évaluation des risques approuvée avant la clôture des achats |
| Cellule phasée plus leasing | Remplace un retour sur investissement modélisé par un retour sur investissement mesuré | Coût d'exploitation sur trois, cinq ou sept ans | La phase deux est approuvée sur les chiffres de la phase un |
Les robots de levage automatisés déplacent des bacs et des caisses chargés entre un point d'emballage de production et les voies de préparation d'un centre de distribution de détail sans conducteur, et leur utilisation sûre au Royaume-Uni est régie par le PUWER 1998 et l'ISO 3691-4 plutôt que par les spécifications d'un seul fabricant.
Ce que FlyWei fait ici
FlyWei est un intégrateur de systèmes indépendant basé au Royaume-Uni. Nous ne sommes ni un fabricant d'équipement d'origine ni un revendeur, de sorte que la machine que nous spécifions pour votre couloir de liaison est choisie en fonction de la charge, du sol et du cycle de service plutôt que du catalogue que nous détenons.
Un projet FlyWei typique commence par un flux : de l'emballage à la préparation sur votre ligne à plus fort volume. Nous mesurons la file d'attente, vérifions les tolérances du sol au seuil de la fermeture et parcourons le couloir avec votre responsable sécurité avant de proposer l'équipement. Lorsque la charge est un chariot à caisses ou une cage roulante, les robots de levage automatisés FlyWei de la classe à vérin latent se glissent en dessous et soulèvent, évitant toute reconstruction des chariots que vous possédez déjà. Lorsque le flux transporte également des palettes, les chariots élévateurs autonomes FlyWei rejoignent la même flotte.
M4 prend le travail du système qui sait déjà qu'un chariot est complet et renvoie une confirmation lorsqu'il arrive dans l'allée, de sorte que le mouvement apparaît enfin dans vos données. Fleet dispatch software gère le trafic dans le couloir et les fenêtres de chargement autour de vos changements. La mise en service est échelonnée autour de la production, et non contre elle : la première cellule fonctionne parallèlement à la méthode manuelle existante jusqu'à ce que les chiffres justifient son arrêt. D'autres solutions d'automatisation d'entrepôt FlyWei étendent la même couche de flotte au stockage en vrac une fois la phase un prouvée.
Questions fréquemment posées
Que sont les robots de levage automatisés ?
Des robots mobiles sans conducteur qui soulèvent une charge, un bac, un chariot à caisses ou une palette, la transportent ailleurs dans le bâtiment et la déposent, sans opérateur à bord. Dans une usine de marque de distributeur, ils effectuent le plus souvent des déplacements courts et répétitifs entre l'emballage et les voies de préparation.
Devons-nous remplacer notre système existant pour les utiliser ?
Généralement non. Une couche d'orchestration se situe au-dessus de votre système de production ou d'entrepôt actuel et en extrait le travail, de sorte que ce système reste l'enregistrement du stock. Le remplacement n'est à envisager que s'il ne peut pas du tout exposer le travail.
Quelles réglementations s'appliquent à un chariot sans conducteur dans une usine au Royaume-Uni ?
Le PUWER 1998 s'applique car le robot est un équipement de travail, et l'ISO 3691-4 établit les exigences de sécurité spécifiques aux chariots industriels sans conducteur. Le guide du HSE sur le transport sur le lieu de travail couvre la séparation du trafic et des piétons, et la conformité est déclarée par le marquage UKCA.
Notre sol les supportera-t-il ?
La question qui décide de la plupart des projets. Les couloirs de liaison et les anciens halls dépassent souvent les tolérances de planéité décrites dans le guide TR34, en particulier aux seuils des fermetures et aux joints de dilatation. Faites une étude de sol avant l'approvisionnement, et non pendant la mise en service.
Combien de temps faut-il pour mettre en service une première cellule ?
Cela dépend beaucoup plus de l'accès aux données et de l'état du sol que des véhicules. Lorsque le sol est dans les tolérances et que le travail terminé est déjà visible par votre système, un seul flux avance rapidement.
Le leasing modifie-t-il le business case ?
Cela change la façon dont le comité le perçoit. Un contrat de trois, cinq ou sept ans transforme la cellule en un coût d'exploitation, compensé par les coûts d'agence et d'heures supplémentaires qu'elle remplace.
Si la file d'attente entre l'emballage et la préparation figure sur votre registre des risques du T4, le moyen le plus rapide de l'évaluer est de mesurer un flux plutôt que de modéliser l'ensemble du hall.
Obtenez une lecture de faisabilité en 48 heures sur votre flux à plus fort volume, ou voyez comment les robots de levage automatisés FlyWei sont spécifiés pour la manipulation de caisses et de cages.
Ingénieurs basés au Royaume-Uni. Sans engagement. Nous répondons dans un délai d'un jour ouvrable.