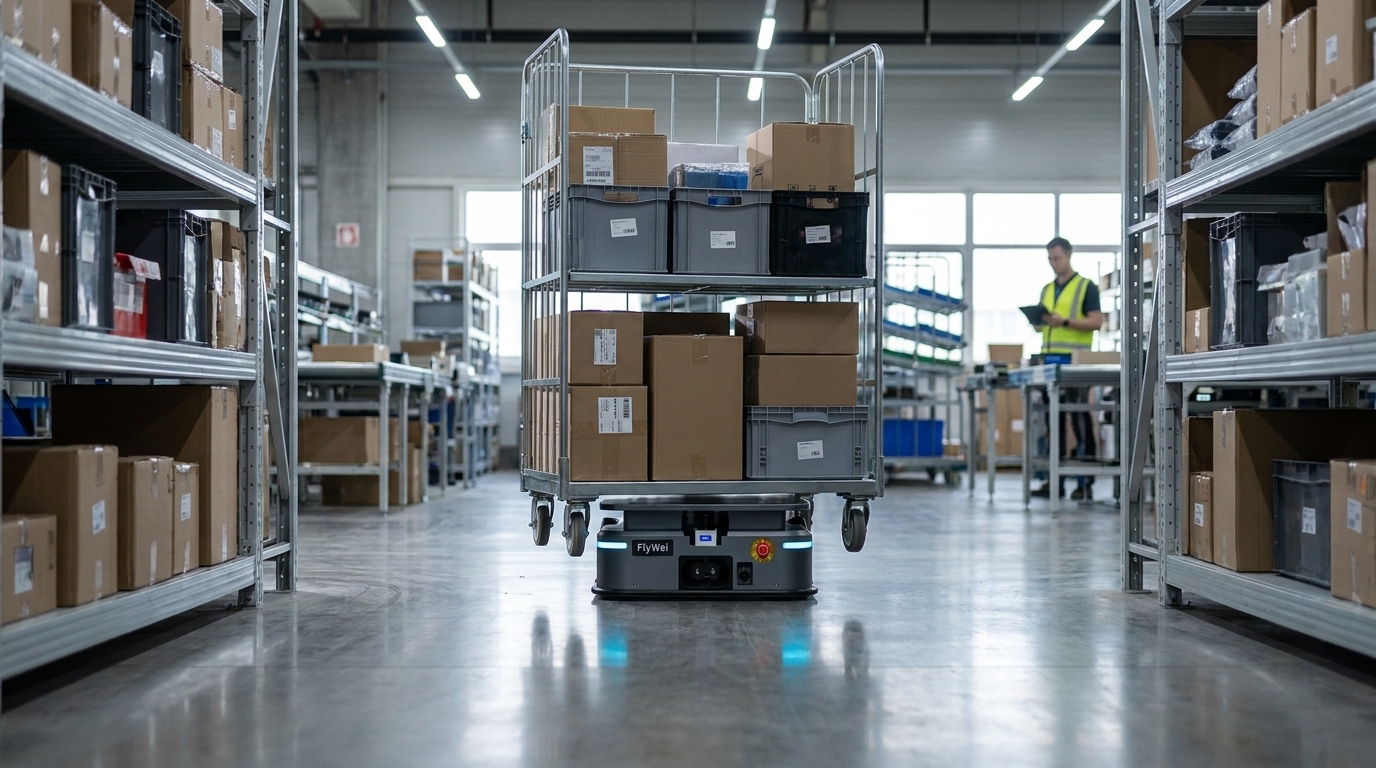
I controller AMR sono le unità di controllo di bordo che trasformano i dati dei sensori di un robot mobile in movimento, decisioni di sicurezza e istruzioni a livello di flotta, lo strato che si trova sotto ogni carrello elevatore autonomo e AMR in un impianto. La posta in gioco è fisica: dei 126 lavoratori uccisi in incidenti sul lavoro in Great Britain durante il 2025/26, 24 sono stati colpiti da un veicolo in movimento e 21 da un oggetto in movimento, secondo le cifre provvisorie dell'HSE. Se gestite operazioni per un sito di ingegneria o di parti pesanti nel UK, sentite già la lacuna. Avete un impianto brownfield, carichi irregolari, fusioni, sottoassiemi di motori, carter di trasmissione, veicoli di quattro età diverse che condividono un unico corridoio, e un progetto pilota di robot di successo in una baia che non si estenderà alla successiva. La ragione raramente è il robot. Un controller AMR è l'unico componente che stabilisce la valutazione di sicurezza di un robot mobile, il suo metodo di navigazione e se un gestore di flotta può comandarlo insieme a veicoli di altri produttori.
Perché i siti di ingegneria si bloccano dopo il primo robot di successo
Gli impianti di parti pesanti, dalle West Midlands alle zone industriali intorno a Burton-on-Trent, rappresentano il caso di automazione brownfield più difficile nell'industria del UK, per ragioni strutturali piuttosto che tecniche. I corridoi progettati per le persone si restringono in modo imprevedibile intorno alle linee di pressatura e ai buffer di lavorazione in corso. I carichi sono fusioni lavorate, carter di trasmissione e sottoassiemi parzialmente costruiti con centri di gravità variabili, non pallet uniformi. E la flotta è stata acquistata in quindici anni, in cicli di capex separati, dal canale più economico di quell'anno.
Questa storia vanifica la seconda fase dell'automazione. Il primo robot funziona perché è commissionato come un'isola: un percorso, un tipo di carico, un set di confini di sicurezza disegnati a mano. Aggiungete un secondo veicolo da una fonte diversa e scoprirete che nessuna delle due unità accetterà istruzioni dal software di controllo dell'altra, che il loro comportamento di rilevamento degli ostacoli differisce alla stessa velocità di avvicinamento, e che nessun singolo schermo vi mostra dove si trovano entrambe le macchine.
La regolamentazione acuisce il problema. Il trasporto sul posto di lavoro rimane una delle cause più persistenti di gravi danni nell'industria del UK, l'HSE ha registrato 59.219 infortuni non mortali ai dipendenti ai sensi del RIDDOR nel 2024/25, con l'essere colpiti da un oggetto in movimento che rappresenta circa un decimo di essi. La guida dell'HSE sul trasporto sul posto di lavoro prevede la segregazione, la visibilità e l'interazione controllata tra veicoli e persone. Una flotta che non potete vedere come un unico sistema è una flotta che non potete dimostrare essere sicura, e questo è ciò che impedisce a un direttore delle operazioni di firmare la baia due.
Un controller AMR è l'unico componente che stabilisce la valutazione di sicurezza di un robot mobile, il suo metodo di navigazione e se un gestore di flotta può comandarlo insieme a veicoli di altri produttori.
Leva uno, specificare il livello di controllo prima di specificare la flotta
Invertire l'ordine di approvvigionamento usuale. La maggior parte dei siti sceglie i veicoli e eredita le unità di controllo che arrivano al loro interno, ed è così che un impianto si ritrova con quattro stack incompatibili. Decidete prima lo standard di controllo e fate in modo che la selezione del veicolo vi risponda.
Tre requisiti entrano nella specifica prima che qualsiasi macchina venga quotata: il controller deve esporre un'interfaccia di flotta aperta, avere un livello di prestazioni di sicurezza dichiarato e supportare il metodo di navigazione che il vostro edificio consente effettivamente. Un'officina di pressatura con superfici riflettenti e lavorazione in corso in costante movimento necessita di navigazione con caratteristiche naturali, non di un percorso di guida fisso che qualcuno bloccherà entro una settimana.
Questo riduce una quantità sorprendente di costi a vita. Una famiglia di controller significa un unico magazzino ricambi, una sola competenza ingegneristica, un unico set di strumenti di messa in servizio e un'unica integrazione con i vostri sistemi aziendali anziché un nuovo progetto ogni volta. Preserva anche la vostra libertà di acquistare il veicolo migliore per ogni compito in seguito. La nostra gamma di controller AMR è costruita su questo principio: uno standard di controllo comune su cui possono essere costruite o retrofittate diverse classi di veicoli.
Leva due, fare di un unico gestore di flotta l'arbitro di ogni movimento
Questa è la leva tecnica, e trasforma un progetto pilota in un'operazione. Il controllo a livello di veicolo decide come si muove una singola macchina; non può decidere quale delle sei macchine prenderà il prossimo lavoro, chi cede all'incrocio fuori dalla linea di verniciatura, o come viene sequenziata la ricarica. Queste sono decisioni di flotta, e richiedono un livello superiore ai veicoli.
Ciò che rende possibile questo in una flotta di età mista e di origine mista è VDA 5050, lo standard aperto per la comunicazione tra flotte di robot mobili e un controllo centrale della flotta. Utilizza il trasporto MQTT e messaggi JSON, in modo che un unico gestore di flotta possa impartire ordini a veicoli di diversi produttori in un formato comune invece di aver bisogno di un'interfaccia personalizzata per ogni fornitore. Dove un controller lo parla nativamente, l'integrazione diventa configurazione piuttosto che sviluppo.
Il lavoro dovrebbe anche provenire dai sistemi che già utilizzate, non da un programma parallelo gestito a mano. Il gestore di flotta M4 converte le attività in percorsi, regole di traffico e assegnazioni di veicoli; il dispaccio robot fleet dispatch software gestisce l'allocazione e la priorità. Entrambi prendono il lavoro dai vostri sistemi di produzione e magazzino esistenti tramite un'interfaccia documentata, come stabilito nel nostro approccio all'integrazione ERP e WMS, e scrivono i completamenti in modo che tali sistemi rimangano il registro delle scorte.
Leva tre, integrare il caso PUWER nella scelta del controller
La leva normativa, e quella più spesso rimandata fino a quando non diventa costosa. Ai sensi del Provision and Use of Work Equipment Regulations 1998, gli obblighi per attrezzature di lavoro sicure ricadono sul datore di lavoro che le utilizza. La guida PUWER dell'HSE richiede che le attrezzature siano idonee all'uso, correttamente mantenute e dotate di controlli e dispositivi di protezione adeguati. Un veicolo autonomo non trasferisce nulla di tutto ciò all'integratore.
In termini di controllo, ciò che lo soddisfa è un'architettura con classificazione di sicurezza: un controller con un livello di prestazioni di sicurezza funzionale dichiarato, scanner laser di sicurezza i cui campi protettivi cambiano con la velocità e il carico, e circuiti di arresto di emergenza all'interno della catena certificata piuttosto che bullonati. La ISO 3691-4, lo standard internazionale per i carrelli industriali senza conducente e i loro sistemi, è il riferimento che gli ispettori si aspettano che abbiate seguito, insieme alla guida ACOP in L117 dell'HSE per i carrelli elevatori con operatore a bordo dove veicoli manuali e autonomi condividono lo spazio. La marcatura UKCA e la valutazione dei rischi del sito completano il fascicolo.
La conseguenza pratica è che il controllo con classificazione di sicurezza non può essere retrofittato a basso costo. Un controller per carrelli elevatori con sicurezza funzionale specificato all'inizio costa una frazione della riprogettazione di una flotta commissionata senza uno, ed è ciò che consente ai carrelli autonomi e con operatore di condividere un corridoio invece di una cella recintata.
Leva quattro, retrofittare gli asset che già possedete
La leva commerciale. I siti di ingegneria di solito possiedono carrelli utilizzabili con anni di vita residua, e sostituirli completamente per automatizzare è raramente il miglior uso del capitale. Il retrofit brownfield, l'installazione di un controller per carrelli elevatori autonomi, sensori di navigazione e scanner di sicurezza su un veicolo esistente idoneo, converte un asset che avete già pagato.
Il retrofit non è universale. Il veicolo base necessita di trazione elettrica, un'interfaccia di controllo accessibile e un buon ordine meccanico; un carrello vicino alla fine della sua vita utile dovrebbe essere sostituito, non convertito. Dove si applica, accorcia i tempi di consegna, perché la macchina è già in loco e conosciuta dal vostro team di manutenzione.
Per il caso misto, alcuni retrofit, alcuni nuovi carrelli elevatori autonomi FlyWei, alcuni robot di sollevamento per i movimenti di sottoassiemi, la fase del costo è più importante del prezzo di listino. Il leasing FlyWei su termini di 3, 5 e 7 anni consente a un impianto di implementare baia per baia rispetto al budget operativo invece di aspettare un grande ciclo di capex, di solito ciò che mantiene bloccato un progetto pilota bloccato.
| Leva | Profilo di costo | Segnale di ritorno sull'investimento da monitorare | Chi ne è proprietario |
|---|---|---|---|
| Standardizzare prima il livello di controllo | Solo sforzo di specifica; nessun costo hardware ancora | Il secondo veicolo viene commissionato in giorni, non mesi | Operazioni con ingegneria |
| Un unico gestore di flotta su tutti i veicoli | Software e integrazione; scala per veicolo, non per progetto | Movimenti completati per turno senza supervisione aggiuntiva | Operazioni con IT |
| Controllo con classificazione di sicurezza fin dall'inizio | Costo più elevato per controller; evita riprogettazioni successive | Carrelli autonomi e con operatore che condividono in sicurezza i corridoi | Operazioni come titolare dell'obbligo PUWER |
| Retrofittare i carrelli esistenti utilizzabili | Frazione di un nuovo veicolo; limitato dalle condizioni del carrello base | Capitale rilasciato a fronte dello stesso guadagno di produttività | Approvvigionamento con manutenzione |
Cosa fa FlyWei qui
FlyWei è un integratore di sistemi UK indipendente e neutrale rispetto ai fornitori di carrelli elevatori autonomi e AMR. Integriamo le migliori macchine di diversi produttori anziché vendere una sola gamma, il che è importante in un impianto brownfield perché la risposta giusta è quasi sempre una miscela: un carrello controbilanciato retrofittato per il trasporto di fusioni pesanti, uno stoccatore per scaffalature a media altezza, un AMR per carichi pesanti che navetta sottoassiemi di motori alla linea, e carrelli manuali dove si guadagnano il loro posto.
Il livello di controllo è il punto di partenza. Gli ingegneri FlyWei ispezionano il sito, confermano quali veicoli esistenti sono candidati credibili per il retrofit e quali movimenti giustificano una nuova macchina, quindi stabiliscono uno standard di controllo unico per tutta la flotta, con classificazione di sicurezza dove veicoli e persone condividono lo spazio, e compatibile con VDA 5050 in modo che M4 possa comandare ogni unità indipendentemente dall'origine.
Da lì M4 gestisce il traffico, il routing e la strategia di ricarica per tutta la flotta, e fleet dispatch software assegna i lavori dai vostri sistemi di produzione esistenti. La messa in servizio è scaglionata baia per baia, mantenendo la produzione in movimento. Il supporto proviene da ingegneri con sede nel UK, con l'architettura di controllo documentata abbastanza bene da resistere a una revisione PUWER. Il nostro precedente articolo sui controller AGV nelle operazioni di co-packing copre la stessa architettura in un contesto di imballaggio a contratto, e Logistics UK pubblica linee guida settoriali sulle operazioni di flotta.
Domande frequenti
Cos'è un controller AMR?
Un controller AMR è l'unità di bordo che gestisce un robot mobile autonomo: fonde i dati dei sensori in una stima di posizione, pianifica il movimento, impone le funzioni di sicurezza del veicolo e comunica con un gestore centrale della flotta.
Qual è la differenza tra controller AMR e controller AGV?
Metodo di navigazione, non categoria hardware. I controller AGV seguono infrastrutture fisse come il nastro magnetico, quindi i percorsi sono fisici. I controller AMR si localizzano rispetto all'edificio, quindi i percorsi sono software e cambiano senza toccare il pavimento.
Possiamo automatizzare i carrelli elevatori che già possediamo?
Spesso sì. Un retrofit richiede trazione elettrica, un'interfaccia di controllo accessibile e buone condizioni meccaniche. I carrelli vicini alla fine della loro vita utile sono meglio sostituiti, e un'indagine sul sito separa i due casi.
I controller di sicurezza per robot mobili soddisfano il PUWER?
In parte. Un livello di prestazioni di sicurezza funzionale dichiarato evidenzia dispositivi di protezione adeguati, ma gli obblighi PUWER ricadono sul datore di lavoro, quindi la valutazione dei rischi, la formazione, la manutenzione e le regole per i pedoni rimangono a vostro carico.
I robot di diversi produttori possono operare in una sola flotta?
Sì, se condividono un'interfaccia comune. VDA 5050 consente a un unico gestore di flotta di ordinare veicoli da diversi fornitori nello stesso formato di messaggio. Le regole del traffico devono comunque essere impostate centralmente.
Quanto tempo richiede un progetto di automazione basato su controller in un sito attivo?
La messa in servizio dei veicoli è raramente il collo di bottiglia. L'indagine del sito, le regole di traffico concordate e il test dell'interfaccia con i vostri sistemi di produzione richiedono la maggior parte del tempo.
Cosa richiede un controller di navigazione SLAM dal nostro edificio?
Geometria stabile su cui localizzarsi: scaffalature, pareti e colonne che non si muovono quotidianamente. Spazi aperti, superfici riflettenti e lavorazioni in corso in movimento richiedono attenzione in fase di indagine.
Se un progetto pilota di automazione bloccato e una flotta mista non documentata sono entrambi nel vostro registro dei rischi del Q4, il livello di controllo è la cosa da risolvere per prima.
Prenotate un'indagine gratuita del sito di 30 minuti e un ingegnere FlyWei percorrerà i vostri corridoi, identificherà quali carrelli sono candidati credibili per il retrofit e stabilirà lo standard di controllo che vi consentirebbe di scalare oltre la baia uno. La nostra gamma di controller AMR illustra le opzioni di sicurezza e navigazione.
Ingegneri con sede nel UK · nessun obbligo · rispondiamo entro un giorno lavorativo.