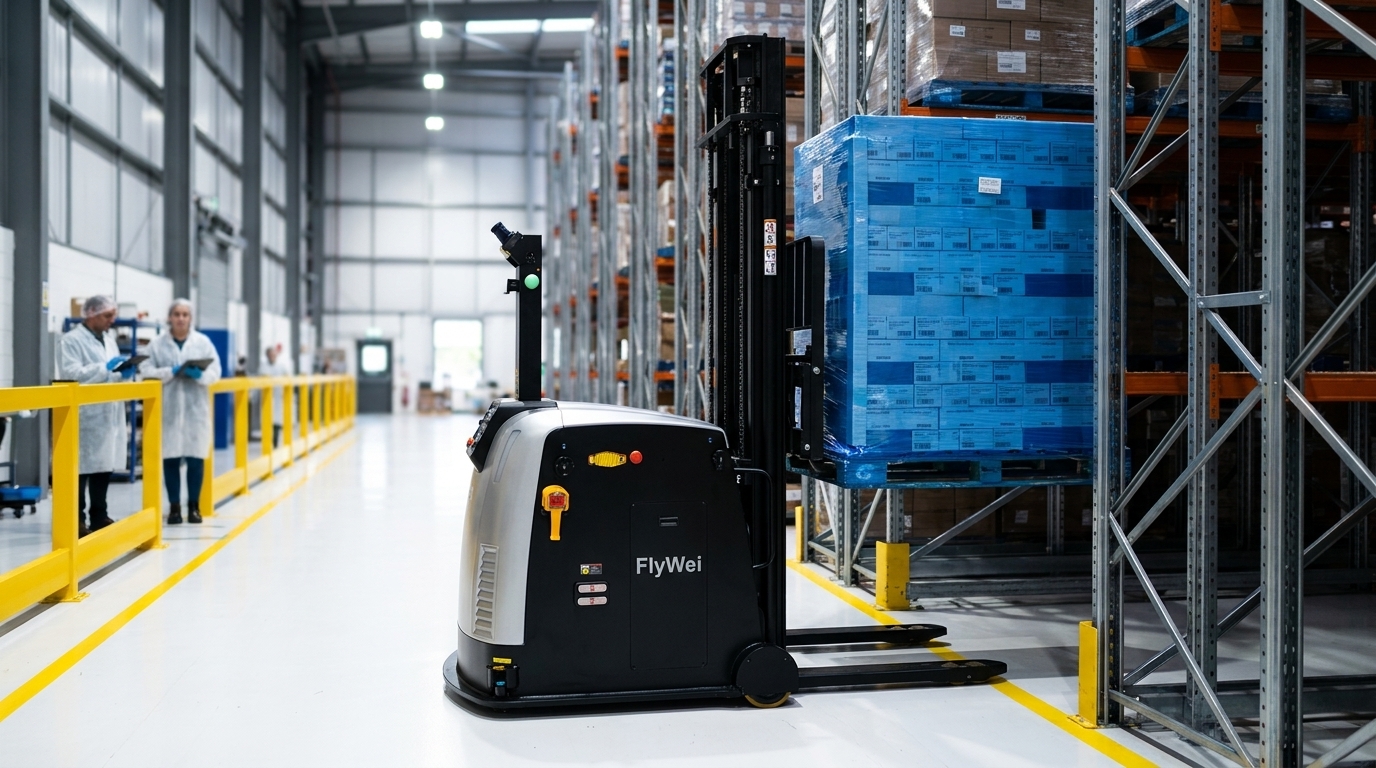
Sicherheitssteuerungen für mobile Roboter sind unabhängig bewertete Hardwaremodule, die Not-Aus, Schutzstopp und Geschwindigkeitsbegrenzung ausführen, ohne sich auf die Navigationssoftware zu verlassen. Gemäß PUWER 1998 liegt die Pflicht zur Validierung vor Ort beim Benutzer, nicht beim Hersteller. Diese Trennung ist der springende Punkt: Wenn der Navigations-Stack ausfällt, stoppt der Sicherheitskanal den Stapler immer noch. Das Risiko ist nicht theoretisch. Die HSE verzeichnete 24 der 126 Arbeiter, die in Großbritannien in den Jahren 2025/26 bei der Arbeit getötet wurden, als von einem sich bewegenden Fahrzeug erfasst. Für einen Betriebsleiter an einem MHRA-regulierten Standort ist dies der Punkt, an dem die Automatisierung ins Stocken gerät. Ihr Qualifizierungsprotokoll erfordert dokumentierte Nachweise, dass jede Sicherheitsfunktion bewertet und eigenständig verifiziert wurde. Der Lieferant bietet eine Konformitätserklärung und eine Broschüre an. Ihr Auditor möchte das Performance Level, die SIL- oder Kategoriebewertung, den Validierungsbericht und den Nachweis, dass die Funktion in Ihrer Anlage getestet wurde.
Warum Sicherheitsnachweise Roboterprojekte an regulierten Standorten zum Stillstand bringen
Drei Kräfte kollidieren an einem regulierten Standort, und die Sicherheitssteuerung sitzt an der Schnittstelle aller drei. Die erste ist die Beschaffungsrahmung. Mobile Roboter werden als Fahrzeuge gekauft, basierend auf Nutzlast, Hubhöhe, Laufzeit und Gangbreite. Die Sicherheitssteuerung ist eine Zeile in einem Anhang, wenn sie überhaupt erscheint. Bis jemand fragt, welche Komponente den Schutzstopp ausführt, ist der Auftrag unterschrieben und die Antwort ist das, was der Hersteller eingebaut hat.
Die zweite ist ein Kategorienfehler bei der Zertifizierung. Eine UKCA- oder CE-Kennzeichnung besagt, dass der Hersteller die Konformität mit den für die Maschine geltenden Richtlinien erklärt hat. Sie sagt nichts darüber aus, ob diese Maschine in Ihrem Gebäude, mit Ihren Gangbreiten und Ihrem Verkehr sicher ist. PUWER legt die Pflicht auf den Benutzer, und sie wird nicht mit der Rechnung übertragen.
Die dritte ist die Qualifizierungskultur. An einem MHRA-regulierten Standort wird nichts ohne dokumentierten Nachweis, dass es das tut, wofür es spezifiziert ist, in den Routinebetrieb genommen. Ihr Team ist versiert in der Qualifizierung einer Abfüllanlage. Ein fahrerloser Stapler, der dynamisch umleitet und sich den Bodenraum mit Menschen teilt, passt nicht in die Vorlage, so dass er in einer Warteschlange landet, die niemand besitzt. Navigationssoftware ändert sich auch viel häufiger als Sicherheitshardware, so dass die Anlage eine Komponente benötigt, deren Verhalten fest, bewertet und unabhängig überprüfbar ist.
Sicherheitssteuerungen für mobile Roboter sind unabhängig bewertete Hardwaremodule, die Not-Aus, Schutzstopp und Geschwindigkeitsbegrenzung ausführen, ohne sich auf die Navigationssoftware zu verlassen. Gemäß PUWER 1998 liegt die Pflicht zur Validierung vor Ort beim Benutzer, nicht beim Hersteller.
Hebel 1: Spezifizieren Sie die Sicherheitssteuerung, bevor Sie den Roboter spezifizieren
Schreiben Sie die Sicherheitsarchitektur in die Ausschreibung, nicht in den Abnahmetest. Drei Fragen klären das meiste. Welche Funktionen sind sicherheitsbewertet? Mindestens: Not-Aus, Schutzstopp vom Scanner, Geschwindigkeitsbegrenzung in definierten Zonen und sichere Richtungs- oder Lenküberwachung. Fragen Sie nach jeder einzeln benannten Funktion mit der erreichten Bewertung, nicht nach einer pauschalen Behauptung, dass der Stapler "sicherheitszertifiziert" ist.
Ist der Sicherheitskanal unabhängig von der Navigation? Eine Steuerung, die den Prozessor teilt, der den Mapping-Stack ausführt, bietet Ihnen einen Single Point of Failure. Eine Zweikanalarchitektur auf einem dedizierten Sicherheitsprozessor, im Grunde eine Sicherheits-PLC, die auf dem Fahrzeug mitfährt, macht die Funktion isoliert überprüfbar und ermöglicht es Ihnen, den Fall ohne Bezug auf Software zu argumentieren, die Sie nicht inspizieren können.
Spricht sie eine dokumentierte Schnittstelle? Eine Steuerung, die ihren Zustand über einen offenen Standard wie VDA 5050 offenlegt, hält die Orchestrierungsschicht, M4, herstellerneutral und lässt Ihnen die Freiheit, später eine Maschinenklasse hinzuzufügen, ohne den Sicherheitsnachweis neu schreiben zu müssen. Die Sicherheitssteuerungen für mobile Roboter von FlyWei dokumentieren die Bewertungen und Schnittstellen für jede Klasse.
Hebel 2: Validieren Sie die Sicherheitsfunktionen in Ihrer eigenen Anlage
Eine Bewertung auf einem Datenblatt ist eine Behauptung über eine Komponente, während Ihre Verpflichtung ein System in einem Gebäude betrifft. Schließen Sie diese Lücke mit einem Validierungslauf. Kartieren Sie zuerst die Gefahren: blinde Ecken, Übergänge an Laderampen, der Fußgängerweg, der den Hauptgang kreuzt, die gekühlte Schleuse, in der sich Kondenswasser auf einer Scannerlinse absetzt. Die HSE-Anleitung zum innerbetrieblichen Transport basiert genau auf diesen Schnittstellen zwischen Fahrzeugen und Menschen.
Testen Sie dann jede Sicherheitsfunktion gegen jede Gefahr und dokumentieren Sie dies. Lösen Sie den Schutzstopp mit einem Teststück in der bewerteten Erkennungshöhe des Scanners aus. Bestätigen Sie, dass die Geschwindigkeitsbegrenzung in der von Ihnen gezeichneten Zone gilt. Erzwingen Sie einen Not-Aus während des Hubs und dokumentieren Sie das Verhalten der Last. Unterbrechen Sie das Netzwerk und bestätigen Sie, dass der Stapler sicher anhält, anstatt seinen letzten Auftrag fortzusetzen.
Planen Sie das Validierungsfenster ein, denn es konkurriert mit allem anderen bei der Inbetriebnahme: Unser Leitfaden wie lange die Inbetriebnahme autonomer Gabelstapler dauert zeigt, wohin diese Zeit fließt. Unterschreiben Sie jeden Test mit einem namentlich genannten Ingenieur, einem Datum und einem Ergebnis. Dieser Datensatz ist das, was Ihr Auditor liest.
Hebel 3: Erstellen Sie das PUWER- und ISO 3691-4-Nachweispaket
Zwei Referenzen tragen den Großteil des regulatorischen Gewichts. PUWER 1998 (SI 1998/2306) ist die Pflicht. Arbeitsmittel müssen geeignet, gewartet, geprüft und nur von geschultem Personal verwendet werden. Verordnung 11 behandelt gefährliche Maschinenteile, wo ein beweglicher Mast und eine angetriebene Gabel sitzen. Wo der Stapler hebt, gilt LOLER 1998 daneben.
ISO 3691-4, in Großbritannien als BS EN ISO 3691-4 übernommen, ist die Spezifikation. Sie deckt fahrerlose Flurförderzeuge und deren Systeme ab, und ein Auditor erwartet, dass sie referenziert wird, wenn Sie erklären, wie die Sicherheitsfunktionen ausgewählt und verifiziert wurden. Prüfen Sie über BSI, ob Sie die gültige Ausgabe besitzen, nicht die in einer älteren Ausschreibung zitierte.
Stellen Sie das Paket als ein kontrolliertes Dokument zusammen: die Erklärung und UKCA-Kennzeichnung, jede Sicherheitsfunktion mit ihrer Bewertung, Ihre Standortvalidierungsaufzeichnungen, das gebaute Layout, Schulungsaufzeichnungen für Vorgesetzte und das Inspektionsintervall. Jährlich überprüft, beantwortet es die Fragen eines Inspektors im Voraus.
| Sicherheitsfunktion | Typische Angabe im Datenblatt | Was Ihr Qualifizierungspaket benötigt | Verantwortlicher |
|---|---|---|---|
| Not-Aus | "Serienmäßig ausgestattet" | Benannte Kategorie- oder SIL-Bewertung, plus ein Standorttestprotokoll | Benutzer |
| Schutzstopp (Scanner) | "360-Grad-Sicherheitsscanner" | Erkennungshöhe und Feldgeometrie vor Ort verifiziert | Benutzer |
| Geschwindigkeitsbegrenzung nach Zone | "Konfigurierbare Zonen" | Jede Zone gezeichnet, getestet und gegen das Layout abgezeichnet | Benutzer |
| Lastverhalten bei Stopp | Selten angegeben | Stopp während des Hubs bei Nennlast getestet, Ergebnis aufgezeichnet | Benutzer |
| Verhalten bei Netzwerkausfall | Selten angegeben | Dokumentiertes sicheres Halteverhalten, demonstriert | Integrator |
Hebel 4: Standardisieren Sie eine Steuerungsfamilie über eine gemischte Flotte hinweg
Die meisten Anlagen automatisieren nicht in einem Zug. Ein Gegengewichtsstapler kommt für Palettenbewegungen, eine Schmalgangmaschine folgt für Hochregale, eine Niedrigprofil-Einheit handhabt den Dock-to-Stock-Bereich. Allein gelassen, bringt jede eine andere Sicherheitsarchitektur mit, die ihre eigene Validierung, Ersatzteile und Schulung benötigt.
Eine gemeinsame Steuerungsfamilie über die gesamte Flotte hinweg löst dies auf. Der Sicherheitsnachweis wird einmal gegen eine bekannte Architektur geschrieben und pro Maschinenklasse erweitert. Vorgesetzte lernen ein Diagnoseverhalten, und Ersatzteile konsolidieren sich auf eine Handvoll Teilenummern. Es ist die gleiche Logik, die entscheidet, ob eine Robotflotte mehrerer Hersteller in einem Lager betrieben werden kann.
Hier verdient ein unabhängiger Integrator seinen Platz. Eine Lieferkette eines einzelnen Herstellers gibt Ihnen die Steuerung, die dieser Hersteller einbaut. Die Wahl zwischen Herstellern lässt die Steuerung der feste Punkt und die Maschine die Variable sein, was der richtige Weg ist: Die Steuerung ist das, worauf Ihr Nachweispaket basiert, und die Maschine ist das, was sich ändert, wenn der Prozess sich ändert.
Was FlyWei hier tut
FlyWei ist ein unabhängiger UK-Systemintegrator für autonome Gabelstapler und AMRs. Wir sind kein Hersteller und kein Wiederverkäufer, weshalb die Sicherheitssteuerung eine Spezifikation ist, die wir festlegen, anstatt sie zu übernehmen.
An einem regulierten pharmazeutischen Standort erfolgt die Arbeit in drei Phasen. Wir beginnen mit dem Fluss, nicht mit der Maschine: Eine 48-Stunden-Analyse Ihrer volumenstärksten Bewegung, normalerweise vom Verpacken bis zum Quarantäne- oder Zolllagerbereich, stellt fest, ob sie überhaupt für einen fahrerlosen Stapler geeignet ist und welche Klasse passt. Das kann ein FlyWei autonomer Schubmaststapler für Hochregale, eine Staplerklasse für mittlere Höhen oder ein Hubroboter mit latentem Hub sein, wenn die Last ein Rollkäfig ist.
Wir spezifizieren dann die Steuerung gemäß Ihren Nachweisanforderungen, benennen und bewerten jede Sicherheitsfunktion, bevor etwas bestellt wird, aus dem Sortiment auf unserer Steuerungsseite. Schließlich führen wir die Validierung in Ihrer Anlage mit Ihrem Team durch und erstellen die unterschriebenen Aufzeichnungen für Ihr Qualifizierungspaket.
M4 verwaltet die Flotte und hält die Verkehrsregeln, während die Roboter-Dispatch-Software Aufträge von den Systemen entgegennimmt, die Sie bereits betreiben, sodass Roboter Aufträge von Ihrem bestehenden ERP und WMS erhalten, anstatt diese zu ersetzen. Regulierte Betreiber im East Midlands-Korridor, um Magna Park, DIRFT und Burton-on-Trent, erfüllen die gleiche Qualifizierungsschwelle, und unsere Lösungsseiten legen den Ansatz nach Sektor dar.
Häufig gestellte Fragen
Was leistet eine Sicherheitssteuerung für einen mobilen Roboter?
Sie führt Not-Aus, Schutzstopp und Geschwindigkeitsbegrenzung unabhängig von der Navigationssoftware aus. Da sie eigenständig bewertet und verifiziert wird, bleibt sie vertrauenswürdig, wenn der Navigations-Stack ausfällt.
Ist eine Sicherheitssteuerung dasselbe wie eine Sicherheits-PLC?
Nahe Verwandte. Eine Sicherheits-PLC ist eine zertifizierte Logiksteuerung, die in festen Anlagen eingesetzt wird. Eine Sicherheitssteuerung für mobile Roboter ist dieselbe Idee, verpackt für ein Fahrzeug, mit Scanner-Eingängen, Zonen-Umschaltung und Antriebsüberwachung. Beide werden auf die gleiche Weise nachgewiesen.
Was ist ein Kategorie-3-Stopp bei einem mobilen Roboter?
Kategorien beschreiben die Struktur einer Sicherheitsfunktion, nicht wie stark der Stapler bremst. Eine Kategorie-3-Architektur verwendet redundante Kanäle, sodass ein einzelner Fehler die Funktion nicht außer Kraft setzen kann. Welche Kategorie oder welchen SIL Ihr Stopp benötigt, ergibt sich aus Ihrer Risikobewertung.
Gilt PUWER für fahrerlose Gabelstapler?
Ja. PUWER 1998 gilt für Arbeitsmittel, die zur Verwendung bei der Arbeit bereitgestellt werden, und unterscheidet nicht zwischen einem Stapler mit Fahrer und einem ohne. Die Pflicht liegt bei Ihnen als Benutzer.
Ist eine UKCA- oder CE-Kennzeichnung ausreichend für unser Qualifizierungspaket?
Nein. Eine Konformitätskennzeichnung dokumentiert die Erklärung des Herstellers über die Maschine, nicht ob sie bei Ihren Gangbreiten und Fußgängerwegen sicher ist. Das Paket benötigt auch Standortvalidierungsaufzeichnungen.
Was ist ISO 3691-4?
Der internationale Standard für fahrerlose Flurförderzeuge und deren Systeme, in Großbritannien als BS EN ISO 3691-4 übernommen. Es ist die Referenz, die ein Auditor erwartet, wenn Sie erklären, wie jede Sicherheitsfunktion verifiziert wurde. Kopien sind über BSI erhältlich.
Welches Performance Level benötigen die Sicherheitsfunktionen?
Es gibt keine einzelne Antwort. Das erforderliche Performance Level, SIL oder die Kategorie ergibt sich aus der Risikobewertung für Ihren Standort und Ihr Layout. Bitten Sie jeden Lieferanten, die erreichte Bewertung pro Funktion anzugeben.
Wer genehmigt die Sicherheitsvalidierung mobiler Roboter an einem regulierten Standort?
Die Benutzerorganisation. Ein namentlich genannter Ingenieur führt jeden Test durch und unterschreibt das Protokoll, Ihre Qualitätsfunktion nimmt es in das Qualifizierungspaket auf, und der Integrator liefert die dahinterliegenden Architekturnachweise.
Kann eine Sicherheitssteuerungsfamilie Roboter verschiedener Hersteller betreiben?
In der Praxis ja, wenn eine gemeinsame Steuerung über die gesamte Flotte spezifiziert ist und Fahrzeuge ihren Zustand über einen offenen Standard wie VDA 5050 offenlegen. Der Sicherheitsnachweis wird dann pro Maschinenklasse erweitert, anstatt für jeden Lieferanten neu erstellt zu werden.
Wenn die Nachweisführung von Sicherheitsfunktionen mobiler Roboter gegenüber einem Auditor auf Ihrem Q4-Risikoregister steht, ist der schnellste Weg, Ihren Standpunkt zu ermitteln, ein einziger Workflow.
Holen Sie sich eine 48-Stunden-Machbarkeitsanalyse für Ihren volumenstärksten Workflow, oder überprüfen Sie zuerst die Bewertungen und Schnittstellen unserer Sicherheitssteuerungen für mobile Roboter.
Unverbindlich. Wir antworten innerhalb eines Werktages.