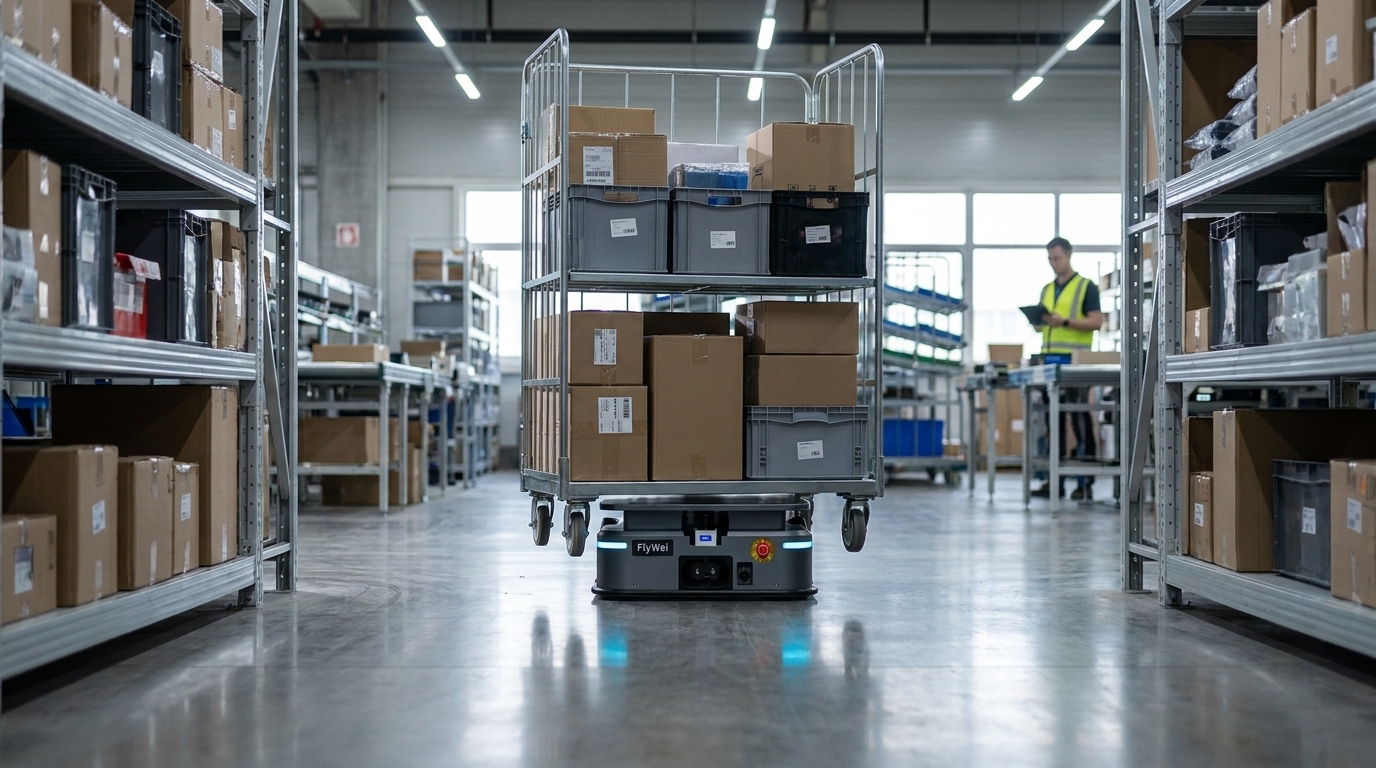
Los controladores AMR son las unidades de control a bordo que transforman la información de los sensores de un robot móvil en movimiento, decisiones de seguridad e instrucciones a nivel de flota, la capa que subyace a cada carretilla elevadora autónoma y AMR en una planta. Lo que está en juego es físico: de los 126 trabajadores fallecidos en accidentes laborales en Gran Bretaña durante 2025/26, 24 fueron golpeados por un vehículo en movimiento y 21 por un objeto en movimiento, según las cifras provisionales de HSE. Si usted dirige operaciones para una planta de ingeniería o de piezas pesadas en el UK, ya siente la brecha. Tiene una planta brownfield, cargas irregulares, fundiciones, subconjuntos de motores, cajas de transmisión, vehículos de cuatro edades diferentes compartiendo un mismo pasillo y un proyecto piloto de robot exitoso en una bahía que no se puede escalar a la siguiente. La razón rara vez es el robot. Un controlador AMR es el único componente que establece la clasificación de seguridad de un robot móvil, su método de navegación y si un gestor de flotas puede comandarlo junto con vehículos de otros fabricantes.
Por qué las plantas de ingeniería se estancan después del primer robot exitoso
Las plantas de piezas pesadas, desde las West Midlands hasta las zonas industriales alrededor de Burton-on-Trent, son el caso de automatización brownfield más difícil en la industria del UK, por razones estructurales más que técnicas. Los pasillos diseñados para personas se estrechan de forma impredecible alrededor de las líneas de prensado y los búferes de trabajo en curso. Las cargas son piezas fundidas mecanizadas, cajas de transmisión y subconjuntos parcialmente construidos con centros de gravedad cambiantes, no palés uniformes. Y la flota se compró a lo largo de quince años, en rondas de capex separadas, del canal más barato de cada año.
Esa historia frustra la segunda fase de la automatización. El primer robot funciona porque se encarga como una isla: una ruta, un tipo de carga, un conjunto de límites de seguridad dibujados a mano. Añada un segundo vehículo de una fuente diferente y descubrirá que ninguna unidad aceptará instrucciones del software de control de la otra, que su comportamiento de detección de obstáculos difiere a la misma velocidad de aproximación y que ninguna pantalla única le muestra dónde están ambas máquinas.
La regulación agudiza el problema. El transporte en el lugar de trabajo sigue siendo una de las causas más persistentes de daños graves en la industria del UK, HSE registró 59.219 lesiones no mortales de empleados bajo RIDDOR en 2024/25, y ser golpeado por un objeto en movimiento representó aproximadamente una décima parte de ellas. La guía de transporte en el lugar de trabajo de HSE espera segregación, visibilidad e interacción controlada entre vehículos y personas. Una flota que no se puede ver como un sistema único es una flota que no se puede demostrar que sea segura, y eso es lo que impide que un director de operaciones apruebe la bahía dos.
Un controlador AMR es el único componente que establece la clasificación de seguridad de un robot móvil, su método de navegación y si un gestor de flotas puede comandarlo junto con vehículos de otros fabricantes.
Palanca uno, especifique la capa de control antes de especificar la flota
Invierta el orden de adquisición habitual. La mayoría de las plantas eligen vehículos y heredan las unidades de control que vienen con ellos, que es como una planta termina con cuatro pilas incompatibles. Decida primero el estándar de control y haga que la selección del vehículo se ajuste a él.
Tres requisitos entran en la especificación antes de que se cotice cualquier máquina: el controlador debe exponer una interfaz de flota abierta, tener un nivel de rendimiento de seguridad declarado y admitir el método de navegación que su edificio realmente permite. Una sala de prensas con superficies reflectantes y trabajo en curso en constante movimiento necesita navegación por características naturales, no una ruta de guiado fija que alguien bloqueará en una semana.
Esto reduce una cantidad sorprendente de costes de por vida. Una familia de controladores significa una única existencia de repuestos, una única competencia de ingeniería, un único conjunto de herramientas de puesta en marcha y una única integración con sus sistemas empresariales en lugar de un nuevo proyecto cada vez. También le permite la libertad de comprar el mejor vehículo para cada tarea más adelante. Nuestra gama de controladores AMR se basa en ese principio: un estándar de control común sobre el que se pueden construir o reequipar diferentes clases de vehículos.
Palanca dos, haga que un gestor de flotas sea el árbitro de cada movimiento
Esta es la palanca técnica, y convierte un piloto en una operación. El control a nivel de vehículo decide cómo se mueve una sola máquina; no puede decidir cuál de las seis máquinas toma el siguiente trabajo, quién cede en el cruce fuera de la línea de pintura, o cómo se secuencia la carga. Esas son decisiones de flota, y necesitan una capa por encima de los vehículos.
Lo que hace esto posible en una flota de edades y orígenes mixtos es VDA 5050, el estándar abierto para la comunicación entre flotas de robots móviles y un control central de flotas. Utiliza transporte MQTT y mensajes JSON, por lo que un gestor de flotas puede emitir órdenes a vehículos de diferentes fabricantes en un formato común en lugar de necesitar una interfaz a medida por proveedor. Cuando un controlador lo habla de forma nativa, la integración se convierte en configuración en lugar de desarrollo.
El trabajo también debe provenir de los sistemas que ya utiliza, no de un programa paralelo mantenido a mano. El gestor de flotas M4 convierte las tareas en rutas, reglas de tráfico y asignaciones de vehículos; el despacho de robots fleet dispatch software gestiona la asignación y la prioridad. Ambos toman el trabajo de sus sistemas de producción y almacén existentes a través de una interfaz documentada, como se establece en nuestro enfoque de integración de ERP y WMS, y registran las finalizaciones para que esos sistemas sigan siendo el registro de existencias.
Palanca tres, integre el caso PUWER en la elección del controlador
La palanca regulatoria, y la que con mayor frecuencia se pospone hasta que resulta costosa. Según las Provision and Use of Work Equipment Regulations 1998, las obligaciones de seguridad de los equipos de trabajo recaen en el empleador que los opera. La guía PUWER de HSE exige que el equipo sea adecuado para su uso, que se mantenga correctamente y que esté equipado con controles y dispositivos de protección adecuados. Un vehículo autónomo no transfiere nada de esto al integrador.
En términos de control, lo que lo satisface es una arquitectura con clasificación de seguridad: un controlador con un nivel de rendimiento de seguridad funcional declarado, escáneres láser de seguridad cuyos campos de protección cambian con la velocidad y la carga, y circuitos de parada de emergencia dentro de la cadena certificada en lugar de atornillados. La norma ISO 3691-4, la norma internacional para carretillas industriales sin conductor y sus sistemas, es la referencia que los evaluadores esperan que haya seguido, junto con la guía ACOP en L117 de HSE para carretillas elevadoras con conductor donde vehículos manuales y autónomos comparten espacio. El marcado UKCA y la propia evaluación de riesgos del sitio completan el expediente.
La consecuencia práctica es que el control con clasificación de seguridad no puede reequiparse de forma económica. Un controlador de carretilla elevadora con seguridad funcional especificado desde el principio cuesta una fracción de la reingeniería de una flota encargada sin uno, y es lo que permite que las carretillas autónomas y tripuladas compartan un pasillo en lugar de una celda vallada.
Palanca cuatro, reequipe los activos que ya posee
La palanca comercial. Las plantas de ingeniería suelen tener carretillas en buen estado con años de vida útil restante, y reemplazarlas por completo para automatizar rara vez es el mejor uso del capital. La adaptación brownfield, instalar un controlador de carretilla elevadora autónoma, sensores de navegación y escáneres de seguridad en un vehículo existente adecuado, convierte un activo por el que ya ha pagado.
La adaptación no es universal. El vehículo base necesita propulsión eléctrica, una interfaz de control accesible y un buen estado mecánico; una carretilla cerca del final de su vida útil debe ser reemplazada, no convertida. Donde se aplica, acorta el plazo de entrega, porque la máquina ya está en el sitio y es conocida por su equipo de mantenimiento.
Para el caso mixto, algunas adaptaciones, algunas carretillas elevadoras autónomas FlyWei nuevas, algunos robots de elevación para movimientos de subconjuntos, la fase del coste importa más que el precio de venta. El arrendamiento financiero de FlyWei a 3, 5 y 7 años permite a una planta desplegar bahía por bahía con cargo al presupuesto operativo en lugar de esperar una gran ronda de capex, que suele ser lo que mantiene estancado un proyecto piloto.
| Palanca | Perfil de coste | Señal de rentabilidad a observar | Quién lo posee |
|---|---|---|---|
| Estandarizar primero la capa de control | Solo esfuerzo de especificación; sin coste de hardware todavía | La segunda carretilla se pone en marcha en días, no en meses | Operaciones con ingeniería |
| Un gestor de flotas para todos los vehículos | Software e integración; escala por vehículo, no por proyecto | Movimientos completados por turno sin supervisión adicional | Operaciones con IT |
| Control con clasificación de seguridad desde el principio | Mayor coste por controlador; evita la reingeniería posterior | Carretillas autónomas y tripuladas compartiendo pasillos de forma segura | Operaciones como responsable de las obligaciones PUWER |
| Reequipar carretillas existentes en buen estado | Fracción de un vehículo nuevo; limitado por el estado de la carretilla base | Capital liberado con la misma ganancia de rendimiento | Adquisiciones con mantenimiento |
Qué hace FlyWei aquí
FlyWei es un integrador de sistemas independiente y neutral en cuanto a proveedores de carretillas elevadoras autónomas y AMR en el UK. Integramos las mejores máquinas de múltiples fabricantes en lugar de vender una sola gama, lo cual es importante en una planta brownfield porque la respuesta correcta es casi siempre una mezcla: una carretilla contrapesada reequipada para el movimiento de piezas fundidas pesadas, una apiladora para estanterías de altura media, un AMR de gran elevación para transportar subconjuntos de motores a la línea, y carretillas manuales donde sean rentables.
La capa de control es donde empezamos. Los ingenieros de FlyWei inspeccionan el sitio, confirman qué vehículos existentes son candidatos creíbles para la adaptación y qué movimientos justifican una máquina nueva, luego establecen un estándar de control único para toda la flota, con clasificación de seguridad donde los vehículos y las personas comparten espacio, y compatible con VDA 5050 para que M4 pueda comandar cada unidad independientemente de su origen.
A partir de ahí, M4 gestiona el tráfico, el enrutamiento y la estrategia de carga en toda la flota, y fleet dispatch software asigna trabajos desde sus sistemas de producción existentes. La puesta en marcha se realiza por fases, bahía por bahía, manteniendo la producción en movimiento. El soporte proviene de ingenieros con sede en el UK, con la arquitectura de control documentada lo suficientemente bien como para resistir una revisión PUWER. Nuestro artículo anterior sobre controladores AGV en operaciones de co-packing cubre la misma arquitectura en un entorno de envasado por contrato, y Logistics UK publica guías sectoriales sobre operaciones de flotas.
Preguntas frecuentes
¿Qué es un controlador AMR?
Un controlador AMR es la unidad a bordo que opera un robot móvil autónomo: fusiona los datos de los sensores en una estimación de posición, planifica el movimiento, aplica las funciones de seguridad del vehículo y se comunica con un gestor de flotas central.
¿Cuál es la diferencia entre los controladores AMR y los controladores AGV?
El método de navegación, no la categoría de hardware. Los controladores AGV siguen una infraestructura fija, como una cinta magnética, por lo que las rutas son físicas. Los controladores AMR se localizan con respecto al edificio, por lo que las rutas son software y cambian sin tocar el suelo.
¿Podemos automatizar las carretillas elevadoras que ya poseemos?
A menudo sí. Una adaptación necesita propulsión eléctrica, una interfaz de control accesible y un buen estado mecánico. Las carretillas cerca del final de su vida útil es mejor reemplazarlas, y una inspección del sitio separa los dos casos.
¿Los controladores de seguridad para robots móviles cumplen con PUWER?
Parcialmente. Un nivel de rendimiento de seguridad funcional declarado evidencia dispositivos de protección adecuados, pero las obligaciones PUWER recaen en el empleador, por lo que la evaluación de riesgos, la formación, el mantenimiento y las normas para peatones siguen siendo suyas.
¿Pueden funcionar robots de diferentes fabricantes en una misma flota?
Sí, siempre que compartan una interfaz común. VDA 5050 permite que un gestor de flotas ordene vehículos de diferentes proveedores en el mismo formato de mensaje. Las reglas de tráfico aún deben establecerse centralmente.
¿Cuánto tiempo lleva un proyecto de automatización liderado por un controlador en un sitio en funcionamiento?
La puesta en marcha de vehículos rara vez es el factor que más tiempo consume. La inspección del sitio, las reglas de tráfico acordadas y la prueba de la interfaz con sus sistemas de producción ocupan la mayor parte del tiempo.
¿Qué necesita un controlador de navegación SLAM de nuestro edificio?
Geometría estable para localizarse: estanterías, paredes y columnas que no se muevan a diario. Los espacios abiertos, las superficies reflectantes y el trabajo en curso cambiante necesitan atención en la etapa de inspección.
Si un proyecto piloto de automatización estancado y una flota mixta sin pruebas están ambos en su registro de riesgos del cuarto trimestre, la capa de control es lo primero que debe resolver.
Reserve una inspección gratuita del sitio de 30 minutos y un ingeniero de FlyWei recorrerá sus pasillos, identificará qué carretillas son candidatos creíbles para la adaptación y establecerá el estándar de control que le permitiría escalar más allá de la primera bahía. Nuestra gama de controladores AMR establece las opciones de seguridad y navegación.
Ingenieros con sede en el UK · sin compromiso · respondemos en un día hábil.