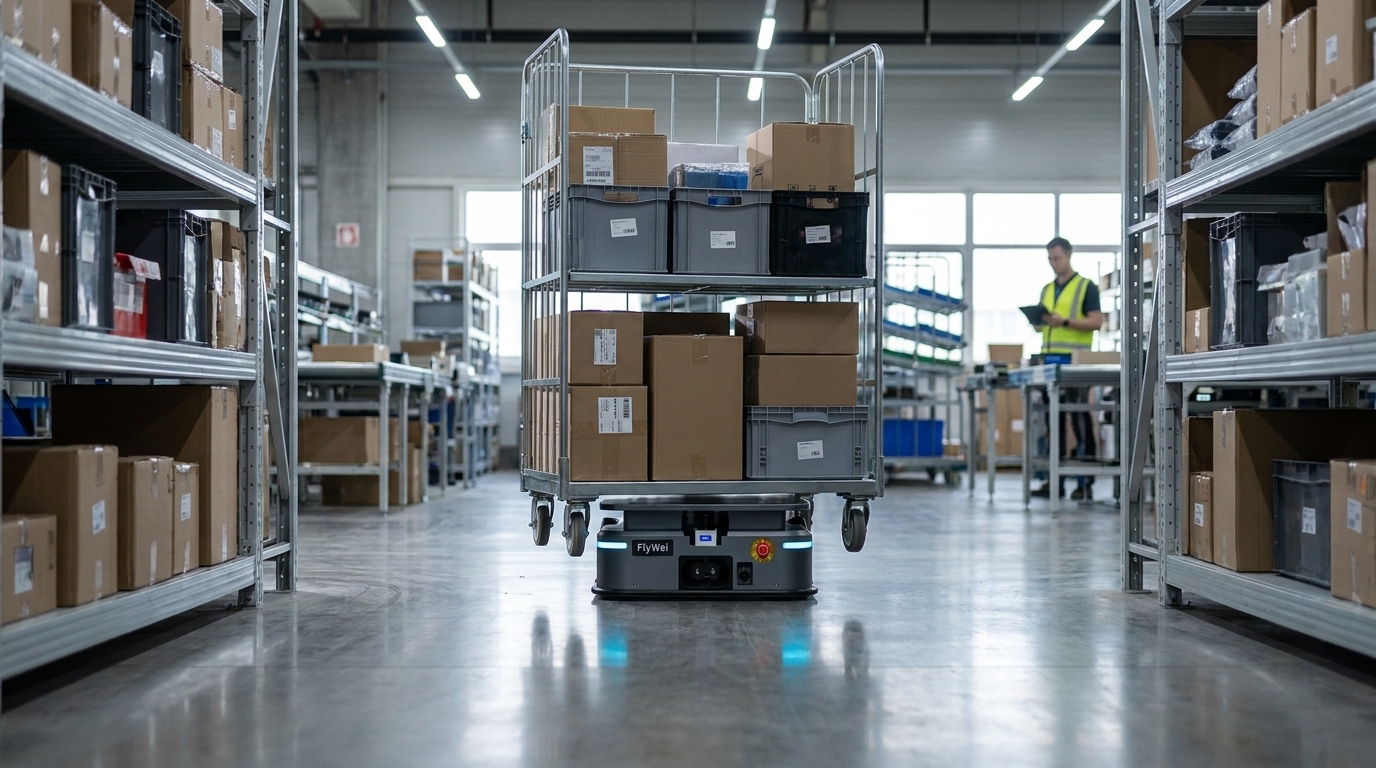
AMR-Steuerungen sind die integrierten Steuereinheiten, die die Sensordaten eines mobilen Roboters in Bewegung, Sicherheitsentscheidungen und Flottenanweisungen umwandeln, die Ebene, die unter jedem autonomen Gabelstapler und AMR in einer Produktionshalle liegt. Es geht um physische Risiken: Von den 126 Arbeitnehmern, die in Großbritannien in den Jahren 2025/26 bei Arbeitsunfällen ums Leben kamen, wurden 24 von einem sich bewegenden Fahrzeug und 21 von einem sich bewegenden Objekt getroffen, so die vorläufigen Zahlen der HSE. Wenn Sie den Betrieb eines britischen Maschinenbau- oder Schwerteilewerks leiten, spüren Sie die Lücke bereits. Sie haben eine Brownfield-Anlage, unregelmäßige Lasten, Gussteile, Motoren-Unterbaugruppen, Getriebegehäuse, Fahrzeuge unterschiedlichen Alters, die sich einen Gang teilen, und einen erfolgreichen Robotertest in einer Bucht, der sich nicht auf die nächste skalieren lässt. Der Grund ist selten der Roboter. Eine AMR-Steuerung ist die einzige Komponente, die die Sicherheitsbewertung eines mobilen Roboters, seine Navigationsmethode und die Möglichkeit festlegt, ob ein Flottenmanager ihn zusammen mit Fahrzeugen anderer Hersteller steuern kann.
Warum Ingenieurstandorte nach dem ersten erfolgreichen Roboter stagnieren
Schwerteilewerke, von den West Midlands bis zu den Industriegebieten um Burton-on-Trent, sind der schwierigste Brownfield-Automatisierungsfall in der britischen Industrie, aus strukturellen und nicht aus technischen Gründen. Für Menschen angelegte Gänge verengen sich unvorhersehbar um Pressenlinien und Work-in-Progress-Puffer. Die Lasten sind bearbeitete Gussteile, Getriebegehäuse und teilmontierte Unterbaugruppen mit sich verschiebenden Schwerpunkten, keine einheitlichen Paletten. Und die Flotte wurde über fünfzehn Jahre hinweg in separaten Investitionsrunden von dem jeweils günstigsten Anbieter des Jahres gekauft.
Diese Geschichte vereitelt die zweite Phase der Automatisierung. Der erste Roboter funktioniert, weil er als Insel in Betrieb genommen wird: eine Route, ein Ladungstyp, ein Satz handgezeichneter Sicherheitsgrenzen. Fügen Sie ein zweites Fahrzeug aus einer anderen Quelle hinzu, und Sie stellen fest, dass keine der beiden Einheiten Anweisungen von der Steuerungssoftware der anderen akzeptiert, dass sich ihr Hinderniserkennungsverhalten bei gleicher Annäherungsgeschwindigkeit unterscheidet und dass kein einziger Bildschirm Ihnen anzeigt, wo sich beide Maschinen befinden.
Die Regulierung verschärft das Problem. Der innerbetriebliche Transport bleibt eine der hartnäckigsten Ursachen für schwere Schäden in der britischen Industrie, die HSE verzeichnete in den Jahren 2024/25 59.219 nicht-tödliche Mitarbeiterverletzungen unter RIDDOR, wobei das Anstoßen an ein sich bewegendes Objekt etwa ein Zehntel davon ausmachte. Die HSE-Richtlinien für den innerbetrieblichen Transport erwarten eine Trennung, Sichtbarkeit und kontrollierte Interaktion zwischen Fahrzeugen und Personen. Eine Flotte, die Sie nicht als ein System sehen können, ist eine Flotte, die Sie nicht als sicher nachweisen können, und das ist es, was einen Betriebsleiter davon abhält, die zweite Bucht freizugeben.
Eine AMR-Steuerung ist die einzige Komponente, die die Sicherheitsbewertung eines mobilen Roboters, seine Navigationsmethode und die Möglichkeit festlegt, ob ein Flottenmanager ihn zusammen mit Fahrzeugen anderer Hersteller steuern kann.
Hebel eins, Spezifizieren Sie die Steuerungsebene, bevor Sie die Flotte spezifizieren
Kehren Sie die übliche Beschaffungsreihenfolge um. Die meisten Standorte wählen Fahrzeuge und übernehmen die darin enthaltenen Steuereinheiten, wodurch eine Anlage mit vier inkompatiblen Stacks endet. Legen Sie zuerst den Steuerungsstandard fest und richten Sie die Fahrzeugauswahl danach aus.
Drei Anforderungen fließen in die Spezifikation ein, bevor eine Maschine angeboten wird: Die Steuerung muss eine offene Flottenschnittstelle bereitstellen, ein angegebenes Sicherheitsleistungsniveau aufweisen und die Navigationsmethode unterstützen, die Ihr Gebäude tatsächlich zulässt. Eine Presserei mit reflektierenden Oberflächen und ständig in Bewegung befindlichen Work-in-Progress-Gütern benötigt eine Navigation mit natürlichen Merkmalen, keine feste Führungslinie, die jemand innerhalb einer Woche blockieren wird.
Dies reduziert einen überraschend großen Teil der Lebenszykluskosten. Eine Steuerungsfamilie bedeutet eine Ersatzteilhaltung, eine technische Kompetenz, einen Satz von Inbetriebnahme-Tools und eine Integration in Ihre Geschäftssysteme, anstatt jedes Mal ein neues Projekt. Es bewahrt auch Ihre Freiheit, später das beste Fahrzeug für jede Aufgabe zu kaufen. Unser Angebot an AMR-Steuerungen basiert auf diesem Prinzip: ein gemeinsamer Steuerungsstandard, auf dem verschiedene Fahrzeugklassen aufgebaut oder nachgerüstet werden können.
Hebel zwei, Machen Sie einen Flottenmanager zum Schiedsrichter jeder Bewegung
Dies ist der technische Hebel, der einen Piloten zu einem Betrieb macht. Die fahrzeugbezogene Steuerung entscheidet, wie sich eine einzelne Maschine bewegt; sie kann nicht entscheiden, welche von sechs Maschinen den nächsten Auftrag übernimmt, wer an der Kreuzung außerhalb der Lackierlinie nachgibt oder wie das Laden sequenziert wird. Das sind Flottenentscheidungen, und sie benötigen eine Ebene über den Fahrzeugen.
Was dies bei einer Flotte unterschiedlichen Alters und unterschiedlicher Herkunft ermöglicht, ist VDA 5050, der offene Standard für die Kommunikation zwischen mobilen Roboterflotten und einer zentralen Flottensteuerung. Er verwendet MQTT-Transport und JSON-Nachrichten, sodass ein Flottenmanager Fahrzeuge verschiedener Hersteller in einem gemeinsamen Format anweisen kann, anstatt für jeden Lieferanten eine maßgeschneiderte Schnittstelle zu benötigen. Wenn eine Steuerung dies nativ spricht, wird die Integration zur Konfiguration statt zur Entwicklung.
Die Arbeit sollte auch aus den Systemen kommen, die Sie bereits betreiben, nicht aus einem parallel von Hand gepflegten Zeitplan. Der M4 Flottenmanager wandelt Aufgaben in Routen, Verkehrsregeln und Fahrzeugzuweisungen um; der fleet dispatch software Roboter-Disponent übernimmt die Zuweisung und Priorisierung. Beide übernehmen Aufgaben aus Ihren bestehenden Produktions- und Lagersystemen über eine dokumentierte Schnittstelle, wie in unserem Ansatz zur ERP- und WMS-Integration dargelegt, und schreiben die Fertigstellungen zurück, damit diese Systeme die Bestandsaufzeichnung bleiben.
Hebel drei, Bauen Sie den PUWER-Fall in die Controller-Wahl ein
Der regulatorische Hebel, der am häufigsten aufgeschoben wird, bis er teuer wird. Gemäß den Provision and Use of Work Equipment Regulations 1998 liegen die Pflichten für sichere Arbeitsmittel beim Arbeitgeber, der sie betreibt. Die HSE-PUWER-Richtlinien verlangen, dass die Ausrüstung für ihren Verwendungszweck geeignet, ordnungsgemäß gewartet und mit angemessenen Steuerungen und Schutzeinrichtungen ausgestattet ist. Ein autonomes Fahrzeug überträgt nichts davon auf den Integrator.
In Bezug auf die Steuerung wird dies durch eine sicherheitsbewertete Architektur erfüllt: eine Steuerung mit einem deklarierten funktionalen Sicherheitsleistungsniveau, Sicherheitslaserscanner, deren Schutzfelder sich mit Geschwindigkeit und Last ändern, und Not-Aus-Schaltkreise innerhalb der zertifizierten Kette statt nachträglich angebracht. ISO 3691-4, der internationale Standard für fahrerlose Flurförderzeuge und deren Systeme, ist die Referenz, an der Gutachter erwarten, dass Sie gearbeitet haben, zusammen mit den ACOP-Richtlinien in L117 der HSE für mitfahrende Gabelstapler, wo manuelle und autonome Fahrzeuge denselben Raum teilen. Die UKCA-Kennzeichnung und die standorteigene Risikobewertung vervollständigen die Akte.
Die praktische Konsequenz ist, dass sicherheitsrelevante Steuerungen nicht kostengünstig nachgerüstet werden können. Eine von Anfang an spezifizierte funktionssichere Gabelstaplersteuerung kostet einen Bruchteil der Neuentwicklung einer Flotte, die ohne eine solche in Betrieb genommen wurde, und sie ermöglicht es autonomen und bemannten Staplern, einen Gang zu teilen, anstatt einer eingezäunten Zelle.
Hebel vier, Rüsten Sie die bereits vorhandenen Anlagen nach
Der kommerzielle Hebel. Ingenieurstandorte verfügen in der Regel über wartungsfähige Fahrzeuge mit jahrelanger Restlebensdauer, und der vollständige Austausch zur Automatisierung ist selten die beste Kapitalverwendung. Die Brownfield-Nachrüstung, die Ausstattung eines geeigneten bestehenden Fahrzeugs mit einer autonomen Gabelstaplersteuerung, Navigationssensoren und Sicherheitsscannern, wandelt einen bereits bezahlten Vermögenswert um.
Die Nachrüstung ist nicht universell. Das Basisfahrzeug benötigt einen elektrischen Antrieb, eine zugängliche Steuerschnittstelle und einen einwandfreien mechanischen Zustand; ein Fahrzeug, das sich dem Ende seiner Lebensdauer nähert, sollte ersetzt und nicht umgebaut werden. Wo sie angewendet wird, verkürzt sie die Lieferzeit, da die Maschine bereits vor Ort ist und Ihrem Wartungsteam bekannt ist.
Für den gemischten Fall, einige Nachrüstungen, einige neue FlyWei autonome Gabelstapler, einige Hubroboter für Unterbaugruppenbewegungen, ist die Phasenplanung der Kosten wichtiger als der Listenpreis. Das FlyWei-Leasing über 3, 5 und 7 Jahre ermöglicht es einer Anlage, Bucht für Bucht gegen das Betriebsbudget auszurollen, anstatt auf eine große Investitionsrunde zu warten, was in der Regel einen ins Stocken geratenen Pilotversuch am Stocken hält.
| Hebel | Kostenprofil | Amortisationssignal, auf das zu achten ist | Wer ist verantwortlich |
|---|---|---|---|
| Steuerungsebene zuerst standardisieren | Nur Spezifikationsaufwand; noch keine Hardwarekosten | Zweites Fahrzeug in Tagen, nicht Monaten in Betrieb genommen | Betrieb mit Engineering |
| Ein Flottenmanager für alle Fahrzeuge | Software und Integration; skaliert pro Fahrzeug, nicht pro Projekt | Abgeschlossene Bewegungen pro Schicht ohne zusätzliche Überwachung | Betrieb mit IT |
| Sicherheitsrelevante Steuerung von Anfang an | Höhere Kosten pro Steuerung; vermeidet spätere Neuentwicklung | Autonome und bemannte Fahrzeuge teilen sich sicher Gänge | Betrieb als PUWER-Pflichtinhaber |
| Wartungsfähige Bestandsfahrzeuge nachrüsten | Ein Bruchteil eines Neufahrzeugs; begrenzt durch den Zustand des Basisfahrzeugs | Kapitalfreisetzung bei gleichem Durchsatzgewinn | Beschaffung mit Wartung |
Was FlyWei hier tut
FlyWei ist ein unabhängiger, herstellerneutraler britischer Systemintegrator für autonome Gabelstapler und AMRs. Wir integrieren die besten Maschinen verschiedener Hersteller, anstatt eine einzige Produktreihe zu verkaufen, was in einer Brownfield-Anlage wichtig ist, da die richtige Antwort fast immer eine Mischung ist: ein nachgerüsteter Gegengewichtsstapler für den Transport schwerer Gussteile, ein Stapler für mittelhohe Regale, ein Schwerlast-AMR, der Motoren-Unterbaugruppen zur Linie transportiert, und manuelle Stapler, wo sie sich bewähren.
Die Steuerungsebene ist unser Ausgangspunkt. FlyWei-Ingenieure begutachten den Standort, bestätigen, welche bestehenden Fahrzeuge glaubwürdige Nachrüstkandidaten sind und welche Bewegungen eine neue Maschine rechtfertigen, und legen dann einen Steuerungsstandard für die gesamte Flotte fest, sicherheitsbewertet, wo Fahrzeuge und Personen den Raum teilen, VDA 5050-fähig, damit M4 jede Einheit unabhängig von ihrer Herkunft steuern kann.
Von dort aus übernimmt M4 die Verkehrs-, Routen- und Ladestrategie für die gesamte Flotte, und fleet dispatch software weist Aufgaben aus Ihren bestehenden Produktionssystemen zu. Die Inbetriebnahme erfolgt phasenweise Bucht für Bucht, um die Produktion am Laufen zu halten. Der Support kommt von in Großbritannien ansässigen Ingenieuren, wobei die Steuerungsarchitektur ausreichend dokumentiert ist, um einer PUWER-Überprüfung standzuhalten. Unser früherer Artikel über AGV-Steuerungen in Co-Packing-Betrieben behandelt dieselbe Architektur in einem Lohnverpackungs-Umfeld, und Logistics UK veröffentlicht Branchenrichtlinien für den Flottenbetrieb.
Häufig gestellte Fragen
Was ist ein AMR-Controller?
Ein AMR-Controller ist die Onboard-Einheit, die einen autonomen mobilen Roboter steuert: Er fusioniert Sensordaten zu einer Positionsschätzung, plant Bewegungen, setzt die Sicherheitsfunktionen des Fahrzeugs durch und kommuniziert mit einem zentralen Flottenmanager.
Was ist der Unterschied zwischen AMR-Controllern und AGV-Controllern?
Navigationsmethode, nicht Hardwarekategorie. AGV-Controller folgen einer festen Infrastruktur wie Magnetbändern, sodass Routen physisch sind. AMR-Controller lokalisieren sich am Gebäude, sodass Routen Software sind und sich ändern, ohne den Boden zu berühren.
Können wir bereits vorhandene Gabelstapler automatisieren?
Oft ja. Eine Nachrüstung erfordert einen elektrischen Antrieb, eine zugängliche Steuerschnittstelle und einen einwandfreien mechanischen Zustand. Fahrzeuge, die sich dem Ende ihrer Lebensdauer nähern, sollten besser ersetzt werden, und eine Standortbegehung trennt die beiden Fälle.
Erfüllen Sicherheitssteuerungen für mobile Roboter die PUWER-Anforderungen?
Teilweise. Ein deklariertes funktionales Sicherheitsleistungsniveau belegt ausreichende Schutzeinrichtungen, aber die PUWER-Pflichten liegen beim Arbeitgeber, sodass Risikobewertung, Schulung, Wartung und Fußgängerregeln bei Ihnen verbleiben.
Können Roboter verschiedener Hersteller in einer Flotte betrieben werden?
Ja, wenn sie eine gemeinsame Schnittstelle teilen. VDA 5050 ermöglicht es einem Flottenmanager, Fahrzeuge verschiedener Anbieter im selben Nachrichtenformat zu bestellen. Verkehrsregeln müssen weiterhin zentral festgelegt werden.
Wie lange dauert ein controllergeführtes Automatisierungsprojekt an einem Live-Standort?
Die Inbetriebnahme von Fahrzeugen ist selten der längste Teil. Standortbegehung, vereinbarte Verkehrsregeln und das Testen der Schnittstelle zu Ihren Produktionssystemen nehmen die meiste Zeit in Anspruch.
Was benötigt ein SLAM-Navigationscontroller von unserem Gebäude?
Stabile Geometrie zur Lokalisierung: Regale, Wände und Säulen, die sich nicht täglich bewegen. Offene Spannweiten, reflektierende Oberflächen und sich verschiebende Work-in-Progress-Güter müssen in der Planungsphase berücksichtigt werden.
Wenn ein ins Stocken geratener Automatisierungspilot und eine nicht nachgewiesene gemischte Flotte beide auf Ihrer Q4-Risikoliste stehen, ist die Steuerungsebene das, was zuerst geklärt werden muss.
Buchen Sie eine kostenlose 30-minütige Standortbegehung, und ein FlyWei-Ingenieur wird Ihre Gänge begehen, identifizieren, welche Fahrzeuge glaubwürdige Nachrüstkandidaten sind, und den Steuerungsstandard festlegen, der es Ihnen ermöglichen würde, über die erste Bucht hinaus zu skalieren. Unser Angebot an AMR-Steuerungen legt die Sicherheits- und Navigationsoptionen dar.
In Großbritannien ansässige Ingenieure · unverbindlich · wir antworten innerhalb eines Werktages.