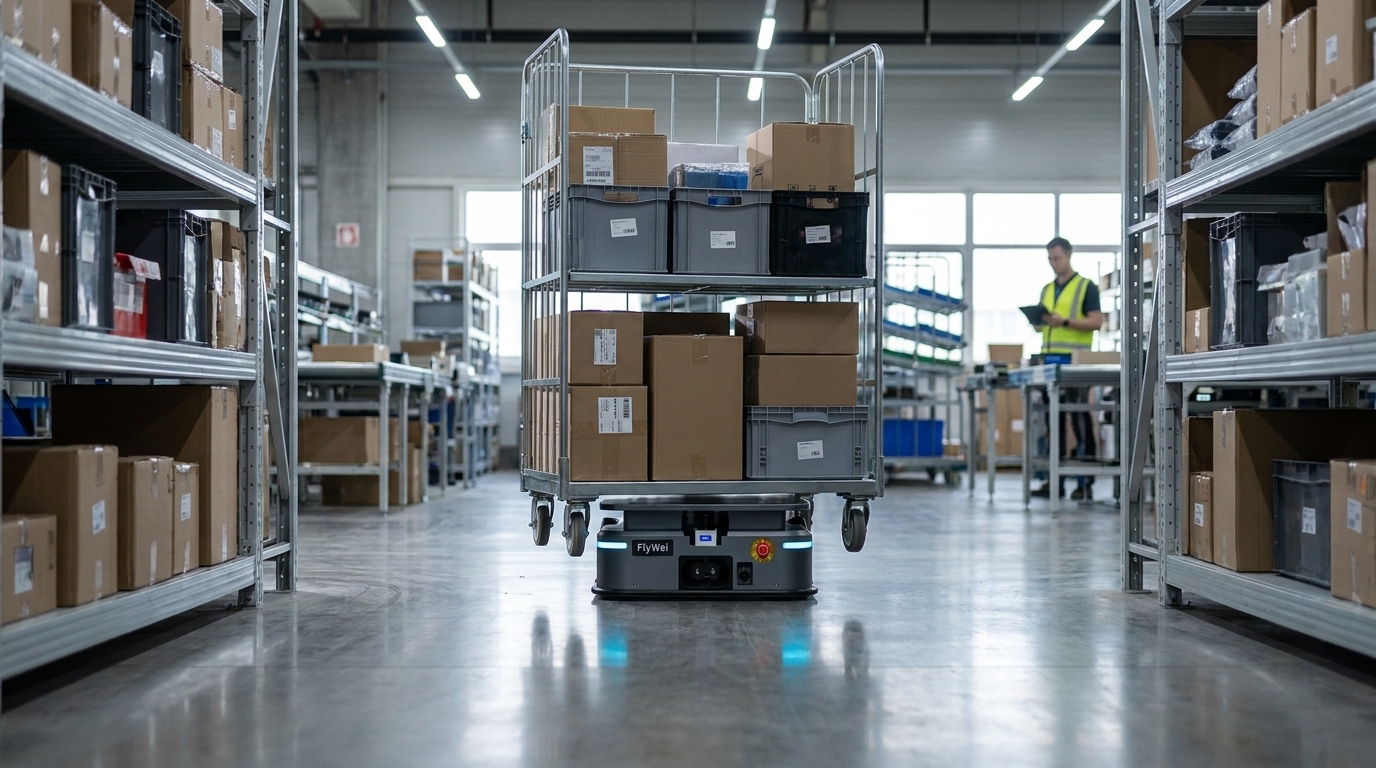
Les contrôleurs AMR sont les unités de contrôle embarquées qui transforment les données des capteurs d'un robot mobile en mouvement, en décisions de sécurité et en instructions au niveau de la flotte, la couche qui se trouve sous chaque chariot élévateur autonome et AMR dans une usine. Les enjeux sont physiques : sur les 126 travailleurs tués dans des accidents liés au travail en Grande-Bretagne en 2025/26, 24 ont été heurtés par un véhicule en mouvement et 21 par un objet en mouvement, selon les chiffres provisoires du HSE. Si vous dirigez des opérations pour un site d'ingénierie ou de pièces lourdes au Royaume-Uni, vous ressentez déjà le manque. Vous avez une usine existante, des charges irrégulières, pièces moulées, sous-ensembles de moteurs, carters de transmission, des véhicules de quatre âges différents partageant une même allée, et un projet pilote de robot réussi dans une baie qui ne pourra pas être étendu à la suivante. La raison est rarement le robot. Un contrôleur AMR est le seul composant qui détermine la classification de sécurité d'un robot mobile, sa méthode de navigation et la capacité d'un gestionnaire de flotte à le commander aux côtés de véhicules d'autres fabricants.
Pourquoi les sites d'ingénierie stagnent après le premier robot réussi
Les usines de pièces lourdes, des West Midlands aux zones industrielles autour de Burton-on-Trent, représentent le cas d'automatisation de site existant le plus difficile de l'industrie britannique, pour des raisons structurelles plutôt que techniques. Les allées conçues pour les personnes se rétrécissent de manière imprévisible autour des lignes de presse et des zones de stockage de produits en cours. Les charges sont des pièces moulées usinées, des carters de transmission et des sous-ensembles partiellement construits avec des centres de gravité changeants, et non des palettes uniformes. Et la flotte a été achetée sur quinze ans, en plusieurs cycles de dépenses d'investissement, auprès du canal le moins cher cette année-là.
Cette histoire entrave la deuxième phase d'automatisation. Le premier robot fonctionne parce qu'il est mis en service comme une île : un itinéraire, un type de charge, un ensemble de limites de sécurité dessinées à la main. Ajoutez un deuxième véhicule d'une source différente et vous découvrez qu'aucune des deux unités n'acceptera les instructions du logiciel de contrôle de l'autre, que leur comportement de détection d'obstacles diffère à la même vitesse de rapprochement, et qu'aucun écran unique ne vous montre où se trouvent les deux machines.
La réglementation accentue le problème. Le transport sur le lieu de travail reste l'une des causes les plus persistantes de préjudices graves dans l'industrie britannique, le HSE a enregistré 59 219 blessures non mortelles d'employés sous RIDDOR en 2024/25, les chocs avec un objet en mouvement représentant environ un dixième d'entre elles. Les directives du HSE sur le transport sur le lieu de travail exigent la ségrégation, la visibilité et une interaction contrôlée entre les véhicules et les personnes. Une flotte que vous ne pouvez pas voir comme un système unique est une flotte dont vous ne pouvez pas prouver la sécurité, et c'est ce qui empêche un directeur des opérations de signer la baie deux.
Un contrôleur AMR est le seul composant qui détermine la classification de sécurité d'un robot mobile, sa méthode de navigation et la capacité d'un gestionnaire de flotte à le commander aux côtés de véhicules d'autres fabricants.
Levier un, spécifiez la couche de contrôle avant de spécifier la flotte
Inversez l'ordre habituel d'approvisionnement. La plupart des sites choisissent des véhicules et héritent des unités de contrôle qui les accompagnent, ce qui explique comment une usine se retrouve avec quatre piles incompatibles. Décidez d'abord de la norme de contrôle et faites en sorte que la sélection des véhicules y réponde.
Trois exigences entrent dans la spécification avant qu'une machine ne soit soumise à un devis : le contrôleur doit exposer une interface de flotte ouverte, avoir un niveau de performance de sécurité déclaré et prendre en charge la méthode de navigation que votre bâtiment autorise réellement. Un atelier de presse avec des surfaces réfléchissantes et des produits en cours de fabrication en mouvement constant a besoin d'une navigation par caractéristiques naturelles, et non d'un chemin de guidage fixe que quelqu'un bloquera en une semaine.
Cela réduit considérablement les coûts à vie. Une famille de contrôleurs signifie un seul stock de pièces de rechange, une seule compétence d'ingénierie, un seul ensemble d'outils de mise en service et une seule intégration à vos systèmes d'entreprise plutôt qu'un nouveau projet à chaque fois. Cela préserve également votre liberté d'acheter le meilleur véhicule pour chaque tâche plus tard. Notre gamme de contrôleurs AMR est construite sur ce principe : une norme de contrôle commune sur laquelle différentes classes de véhicules peuvent être construites ou modernisées.
Levier deux, faites d'un seul gestionnaire de flotte l'arbitre de chaque mouvement
C'est le levier technique, et il transforme un pilote en une opération. Le contrôle au niveau du véhicule décide comment une seule machine se déplace ; il ne peut pas décider laquelle des six machines prendra la prochaine tâche, qui cède le passage à l'intersection en dehors de la ligne de peinture, ou comment la charge est séquencée. Ce sont des décisions de flotte, et elles nécessitent une couche au-dessus des véhicules.
Ce qui rend cela possible pour une flotte d'âges et de sources mixtes est VDA 5050, la norme ouverte de communication entre les flottes de robots mobiles et un contrôle central de flotte. Elle utilise le transport MQTT et les messages JSON, de sorte qu'un gestionnaire de flotte peut émettre des ordres à des véhicules de différents fabricants dans un format commun au lieu d'avoir besoin d'une interface sur mesure par fournisseur. Lorsqu'un contrôleur le parle nativement, l'intégration devient une configuration plutôt qu'un développement.
Le travail doit également provenir des systèmes que vous utilisez déjà, et non d'un calendrier parallèle géré manuellement. Le gestionnaire de flotte M4 convertit les tâches en itinéraires, règles de circulation et affectations de véhicules ; le répartiteur de robots fleet dispatch software gère l'allocation et la priorité. Tous deux reçoivent le travail de vos systèmes de production et d'entrepôt existants via une interface documentée, comme indiqué dans notre approche de l'intégration ERP et WMS, et renvoient les achèvements afin que ces systèmes restent l'enregistrement des stocks.
Levier trois, intégrez le cas PUWER dans le choix du contrôleur
Le levier réglementaire, et celui le plus souvent reporté jusqu'à ce qu'il devienne coûteux. En vertu des Règlements de 1998 sur la fourniture et l'utilisation d'équipements de travail (Provision and Use of Work Equipment Regulations 1998), les obligations en matière d'équipements de travail sûrs incombent à l'employeur qui les utilise. Les directives PUWER du HSE exigent que l'équipement soit adapté à son utilisation, correctement entretenu et équipé de commandes et de dispositifs de protection adéquats. Un véhicule autonome ne transfère rien de tout cela à l'intégrateur.
En termes de contrôle, ce qui y satisfait est une architecture de sécurité : un contrôleur avec un niveau de performance de sécurité fonctionnelle déclaré, des scanners laser de sécurité dont les champs de protection varient avec la vitesse et la charge, et des circuits d'arrêt d'urgence intégrés à la chaîne certifiée plutôt que boulonnés. La norme ISO 3691-4, la norme internationale pour les chariots industriels sans conducteur et leurs systèmes, est la référence que les évaluateurs s'attendent à ce que vous ayez respectée, aux côtés des directives ACOP du L117 du HSE pour les chariots élévateurs à conducteur porté lorsque les véhicules manuels et autonomes partagent l'espace. Le marquage UKCA et l'évaluation des risques propre au site complètent le dossier.
La conséquence pratique est que le contrôle de sécurité ne peut pas être installé après coup à moindre coût. Un contrôleur de chariot élévateur à sécurité fonctionnelle spécifié dès le départ coûte une fraction de la réingénierie d'une flotte mise en service sans un tel contrôleur, et c'est ce qui permet aux chariots autonomes et manuels de partager une allée au lieu d'une cellule clôturée.
Levier quatre, modernisez les actifs que vous possédez déjà
Le levier commercial. Les sites d'ingénierie possèdent généralement des chariots en état de marche avec des années de vie restante, et les remplacer entièrement pour automatiser est rarement la meilleure utilisation du capital. La modernisation de site existant, l'installation d'un contrôleur de chariot élévateur autonome, de capteurs de navigation et de scanners de sécurité sur un véhicule existant approprié, convertit un actif que vous avez déjà payé.
La modernisation n'est pas universelle. Le véhicule de base doit avoir une propulsion électrique, une interface de contrôle accessible et être en bon état mécanique ; un chariot proche de la fin de vie doit être remplacé, non converti. Lorsqu'elle s'applique, elle raccourcit les délais, car la machine est déjà sur site et connue de votre équipe de maintenance.
Pour le cas mixte, certaines modernisations, certains nouveaux chariots élévateurs autonomes FlyWei, certains robots de levage pour les mouvements de sous-ensembles, l'échelonnement des coûts est plus important que le prix affiché. Le leasing FlyWei sur des durées de 3, 5 et 7 ans permet à une usine de se déployer baie par baie sur le budget d'exploitation au lieu d'attendre un grand cycle de dépenses d'investissement, ce qui maintient généralement un projet pilote bloqué.
| Levier | Profil de coût | Signal de retour sur investissement à surveiller | Qui en est propriétaire |
|---|---|---|---|
| Standardiser la couche de contrôle en premier | Effort de spécification uniquement ; pas de coût matériel pour l'instant | Le deuxième véhicule est mis en service en jours, pas en mois | Opérations avec ingénierie |
| Un seul gestionnaire de flotte pour tous les véhicules | Logiciel et intégration ; évolue par véhicule, pas par projet | Mouvements effectués par quart sans supervision supplémentaire | Opérations avec IT |
| Contrôle de sécurité dès le départ | Coût plus élevé par contrôleur ; évite la réingénierie ultérieure | Chariots autonomes et manuels partageant les allées en toute sécurité | Opérations en tant que titulaire de l'obligation PUWER |
| Moderniser les chariots existants en état de marche | Fraction d'un nouveau véhicule ; limitée par l'état du chariot de base | Capital libéré pour le même gain de débit | Achats avec maintenance |
Ce que FlyWei fait ici
FlyWei est un intégrateur de systèmes indépendant et neutre vis-à-vis des fournisseurs au Royaume-Uni, spécialisé dans les chariots élévateurs autonomes et les AMR. Nous intégrons les meilleures machines de plusieurs fabricants plutôt que de vendre une seule gamme, ce qui est important dans une usine existante car la bonne réponse est presque toujours un mélange : un chariot contrebalancé modernisé pour le déplacement de pièces moulées lourdes, un gerbeur pour les rayonnages de hauteur moyenne, un AMR de levage lourd transportant des sous-ensembles de moteurs vers la ligne, et des chariots manuels là où ils sont rentables.
La couche de contrôle est notre point de départ. Les ingénieurs FlyWei inspectent le site, confirment quels véhicules existants sont des candidats crédibles à la modernisation et quels mouvements justifient une nouvelle machine, puis établissent une norme de contrôle unique pour toute la flotte, avec une classification de sécurité là où les véhicules et les personnes partagent l'espace, et compatible VDA 5050 afin que M4 puisse commander chaque unité quelle que soit son origine.
À partir de là, M4 gère le trafic, le routage et la stratégie de charge pour l'ensemble de la flotte, et fleet dispatch software alloue les tâches de vos systèmes de production existants. La mise en service est échelonnée baie par baie, ce qui maintient la production en mouvement. Le support est assuré par des ingénieurs basés au Royaume-Uni, avec une architecture de contrôle suffisamment documentée pour résister à un examen PUWER. Notre article précédent sur les contrôleurs AGV dans les opérations de co-conditionnement couvre la même architecture dans un cadre de conditionnement à façon, et Logistics UK publie des directives sectorielles sur les opérations de flotte.
Foire aux questions
Qu'est-ce qu'un contrôleur AMR ?
Un contrôleur AMR est l'unité embarquée qui gère un robot mobile autonome : il fusionne les données des capteurs en une estimation de position, planifie le mouvement, applique les fonctions de sécurité du véhicule et communique avec un gestionnaire de flotte central.
Quelle est la différence entre les contrôleurs AMR et les contrôleurs AGV ?
La méthode de navigation, pas la catégorie matérielle. Les contrôleurs AGV suivent une infrastructure fixe telle que des bandes magnétiques, de sorte que les itinéraires sont physiques. Les contrôleurs AMR se localisent par rapport au bâtiment, de sorte que les itinéraires sont logiciels et changent sans toucher le sol.
Pouvons-nous automatiser les chariots élévateurs que nous possédons déjà ?
Souvent oui. Une modernisation nécessite une propulsion électrique, une interface de contrôle accessible et un bon état mécanique. Les chariots proches de la fin de vie sont mieux remplacés, et une étude de site permet de distinguer les deux cas.
Les contrôleurs de sécurité pour robots mobiles satisfont-ils aux exigences PUWER ?
Partiellement. Un niveau de performance de sécurité fonctionnelle déclaré atteste de dispositifs de protection adéquats, mais les obligations PUWER incombent à l'employeur, de sorte que l'évaluation des risques, la formation, la maintenance et les règles piétonnes restent de votre ressort.
Des robots de différents fabricants peuvent-ils fonctionner dans une seule flotte ?
Oui, s'ils partagent une interface commune. VDA 5050 permet à un gestionnaire de flotte de commander des véhicules de différents fournisseurs dans le même format de message. Les règles de circulation doivent toujours être définies de manière centralisée.
Combien de temps prend un projet d'automatisation piloté par contrôleur sur un site en activité ?
La mise en service des véhicules est rarement le facteur limitant. L'étude de site, les règles de circulation convenues et le test de l'interface avec vos systèmes de production prennent la majeure partie du temps.
De quoi un contrôleur de navigation SLAM a-t-il besoin de notre bâtiment ?
Une géométrie stable pour se localiser : rayonnages, murs et colonnes qui ne bougent pas quotidiennement. Les travées ouvertes, les surfaces réfléchissantes et les produits en cours de fabrication en mouvement nécessitent une attention particulière lors de l'étude.
Si un projet pilote d'automatisation bloqué et une flotte mixte non justifiée figurent tous deux sur votre registre des risques du quatrième trimestre, la couche de contrôle est la première chose à régler.
Réservez une étude de site gratuite de 30 minutes et un ingénieur FlyWei parcourra vos allées, identifiera les chariots qui sont des candidats crédibles à la modernisation et définira la norme de contrôle qui vous permettrait de dépasser la première baie. Notre gamme de contrôleurs AMR présente les options de sécurité et de navigation.
Ingénieurs basés au Royaume-Uni · sans engagement · nous répondons dans un délai d'un jour ouvrable.